 Deposito
 Fonte aperta
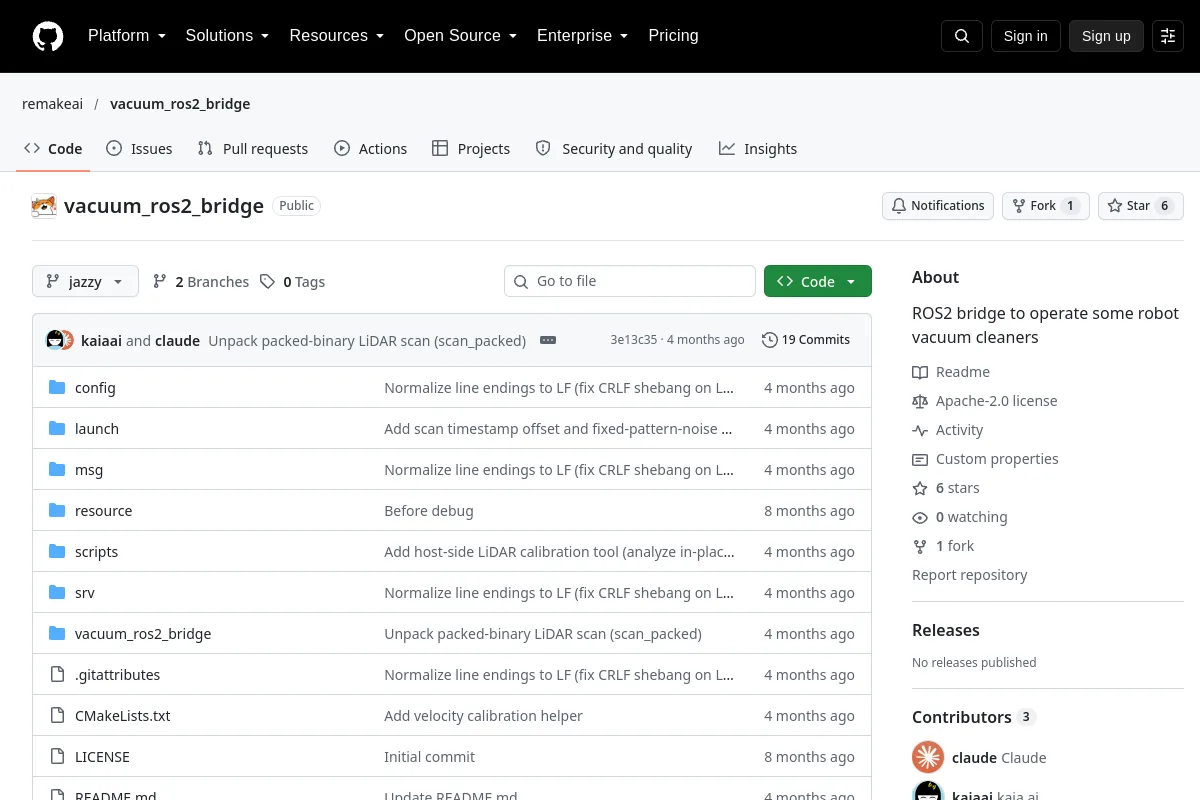
vacuum_ros2_bridge · remakeai
Ponte ROS2 per azionare alcuni robot aspirapolvere
SDK per robotLA DIRECTORY DELL'AI INCORPORATA
Esplora gli SDK di produttori e progetti per la comunicazione con l'hardware robotico.
Deposito
Fonte aperta
Ponte ROS2 per azionare alcuni robot aspirapolvere
SDK per robot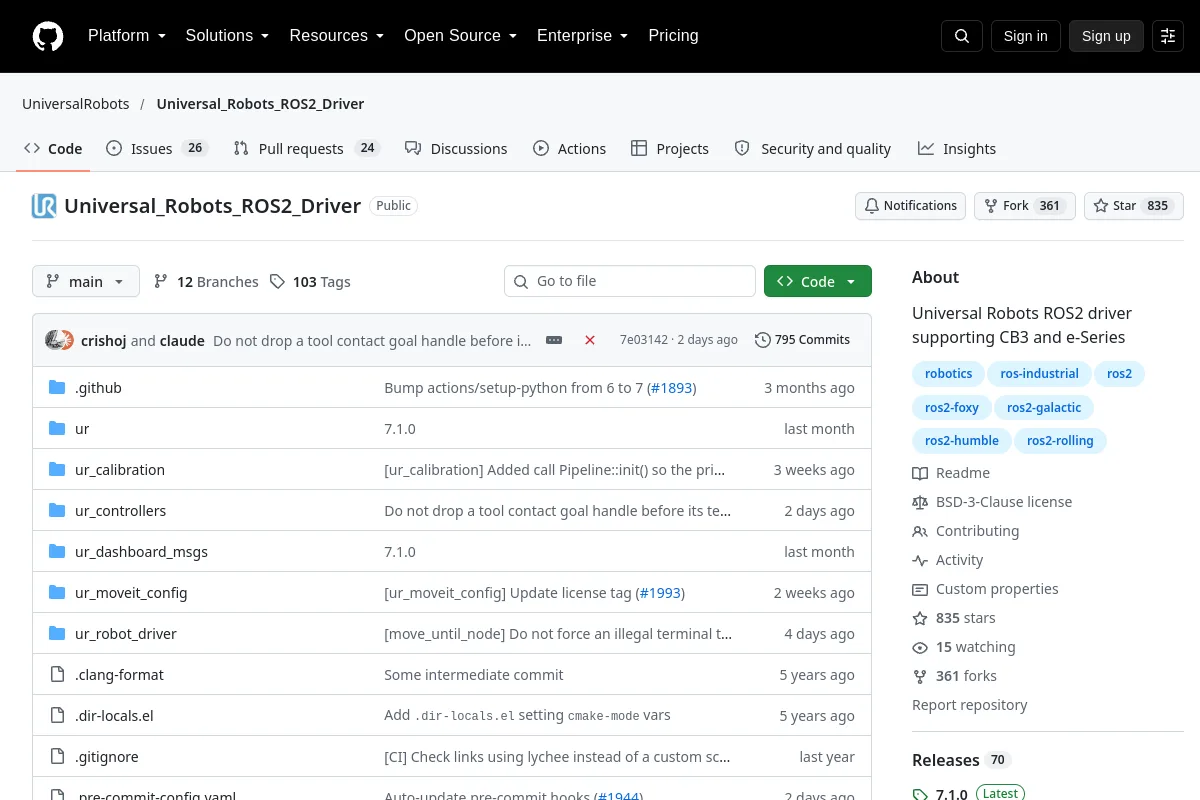 Deposito
 Fonte aperta
Driver ROS2 di Universal Robots che supporta CB3 ed e-Series
SDK per robot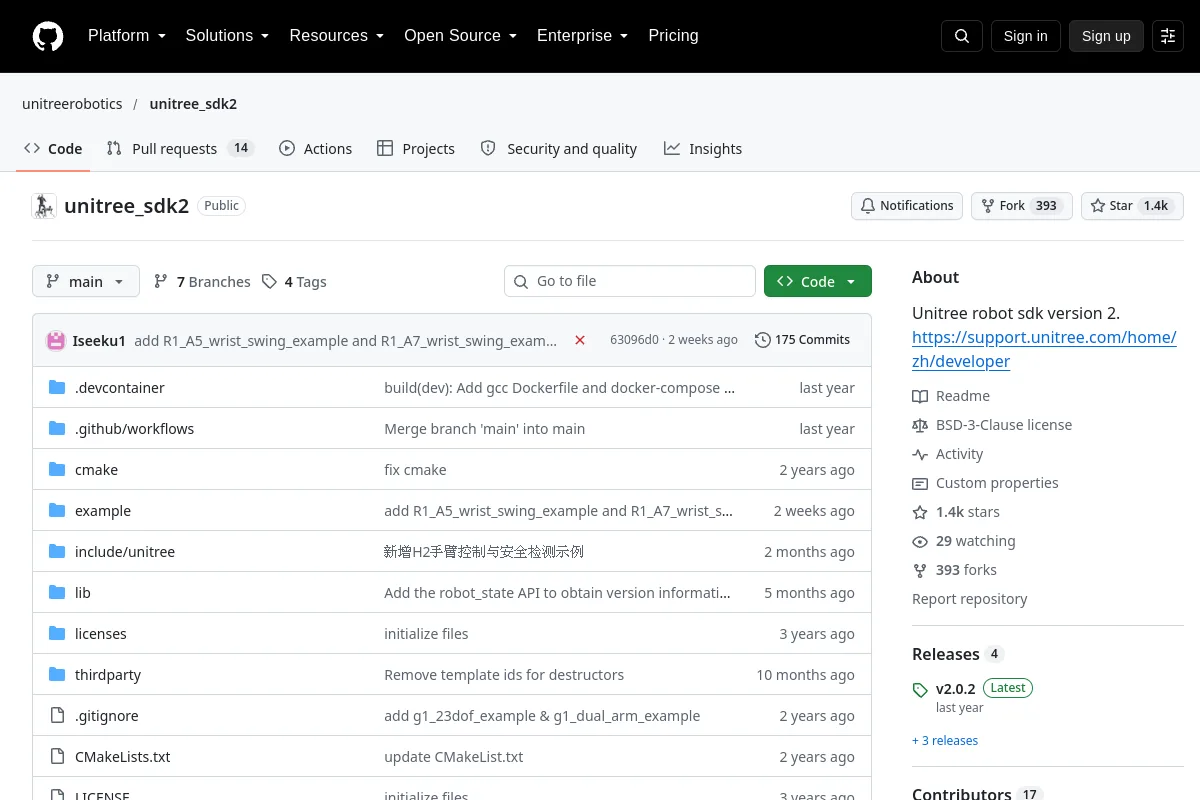 Deposito
 Fonte aperta
Interfacce sviluppatore per piattaforme robotiche Unitree supportate.
SDK per robot Deposito
 Deposito
 Fonte aperta
Pacchetti sperimentali per manipolatori ABB all'interno di ROS-Industrial (http://wiki.ros.org/abb_experimental)
SDK per robot Deposito
 Deposito
 Deposito
 Fonte aperta
Il kit di sviluppo software ctrlX AUTOMATION per ROS 2.
SDK per robot Deposito
 Deposito
 Deposito
 Fonte aperta
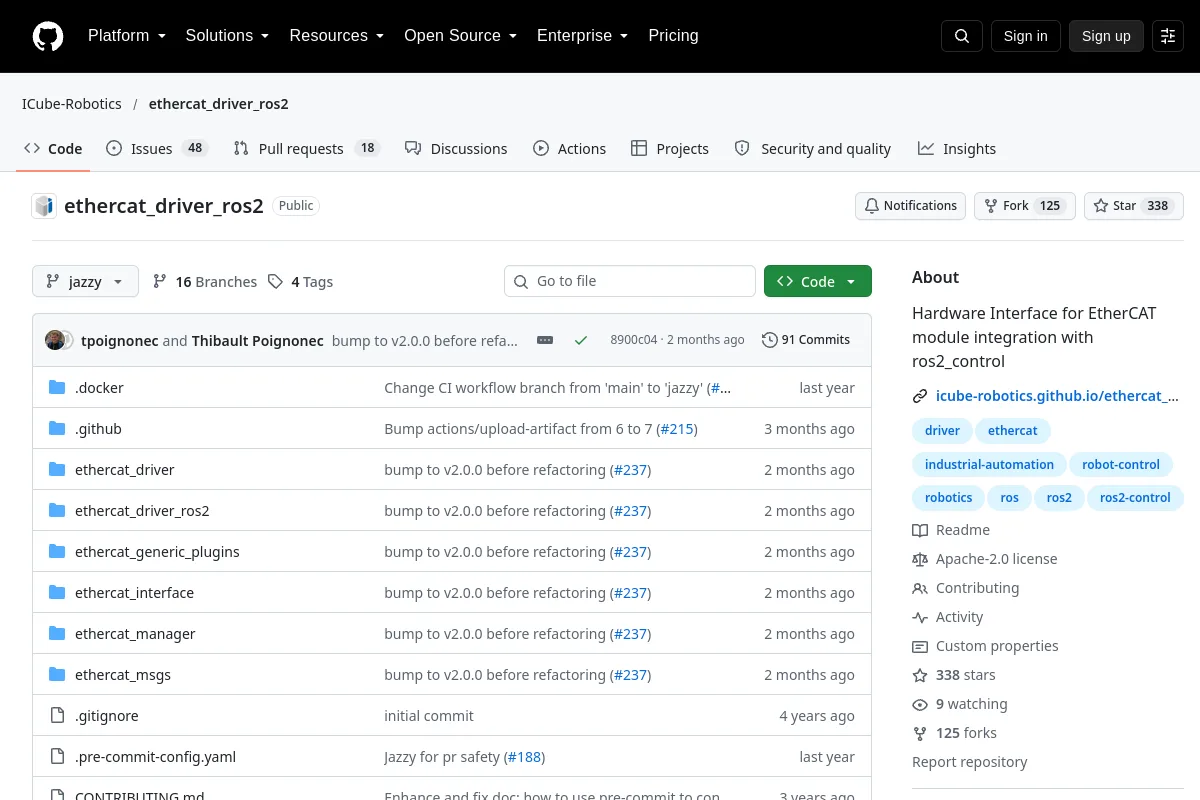
Interfaccia hardware per l'integrazione del modulo EtherCAT con ros2_control
SDK per robot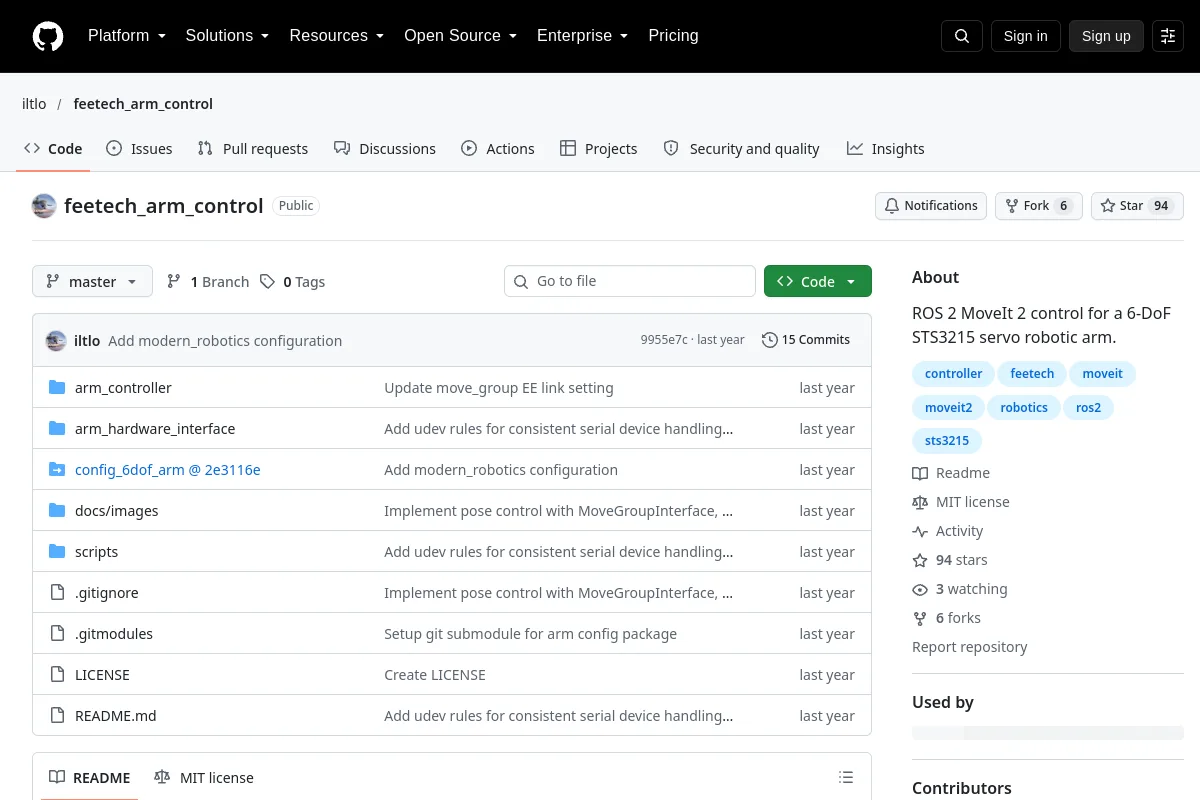 Deposito
 Fonte aperta
ROS 2 MoveIt 2 controllo per un braccio robotico servo STS3215 da 6-DoF.
SDK per robot Deposito
 Fonte aperta
SDK per i team di robotica per verificare la qualità dei dati utilizzati per l'addestramento dei modelli di intelligenza artificiale.
SDK per robot Deposito
 Fonte aperta
Nodo ROS per acquisire letture ADC grezze dai radar TI-xWR1xxx con DCA100EVM
SDK per robot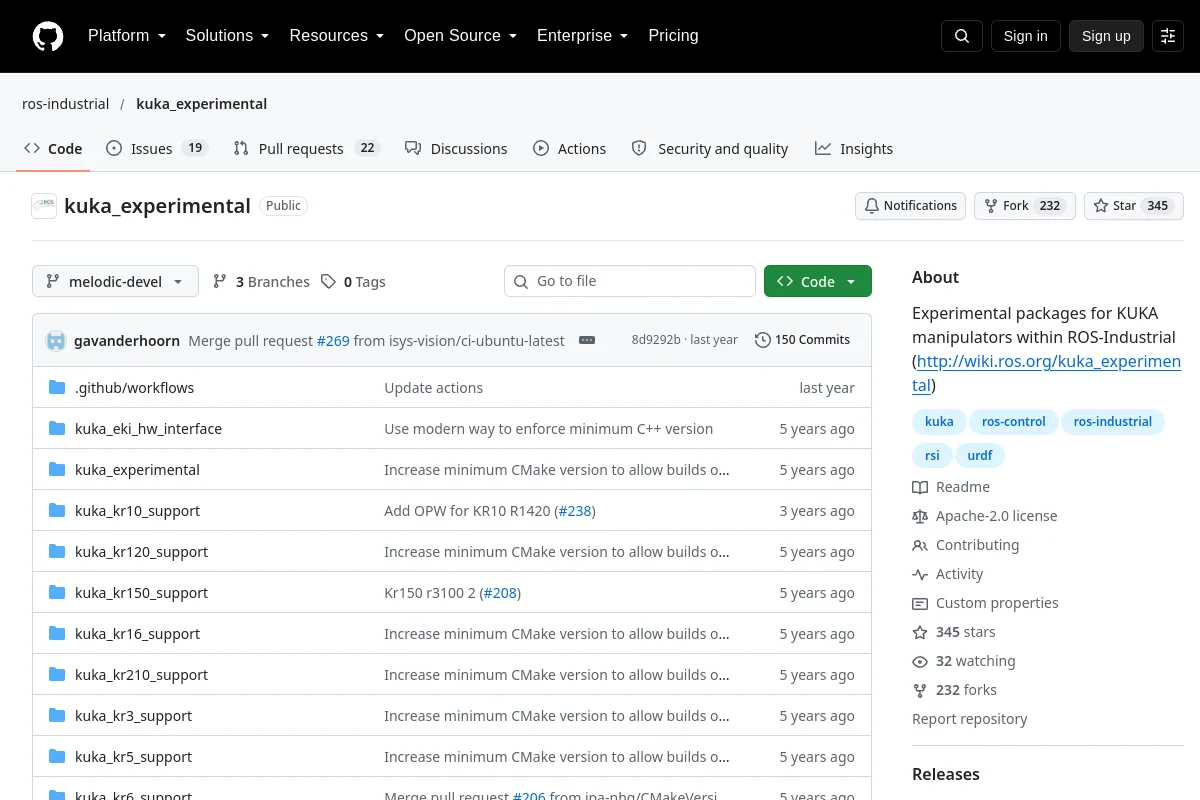 Deposito
 Fonte aperta
Pacchetti sperimentali per manipolatori KUKA all'interno di ROS-Industrial (http://wiki.ros.org/kuka_experimental)
SDK per robot Deposito
 Deposito
 Deposito
 Fonte aperta
Pacchetti OnRobot (https://wiki.ros.org/onrobot)
SDK per robot Deposito
 Deposito
 Deposito
 Fonte aperta
Libreria di comunicazione Python e SDK alternativo per il robot Cozmo.
SDK per robot Deposito
 Fonte aperta
Libreria per controllare le pinze dell'azienda Robotiq da Python
SDK per robot Deposito
 Deposito
 Fonte aperta
Pacchetto ROS di funzioni di supporto relative all'avvio di roslaunch all'avvio del sistema.
SDK per robotNOTE SULLA SELEZIONE
Conferma modello, firmware e compatibilità di trasporto nella documentazione dell'editore. Un SDK può esporre comandi senza fornire uno stack di sicurezza o autonomia completo.
Conosci una risorsa che appartiene a questo posto?