 Bewaarplaats
 Open-source
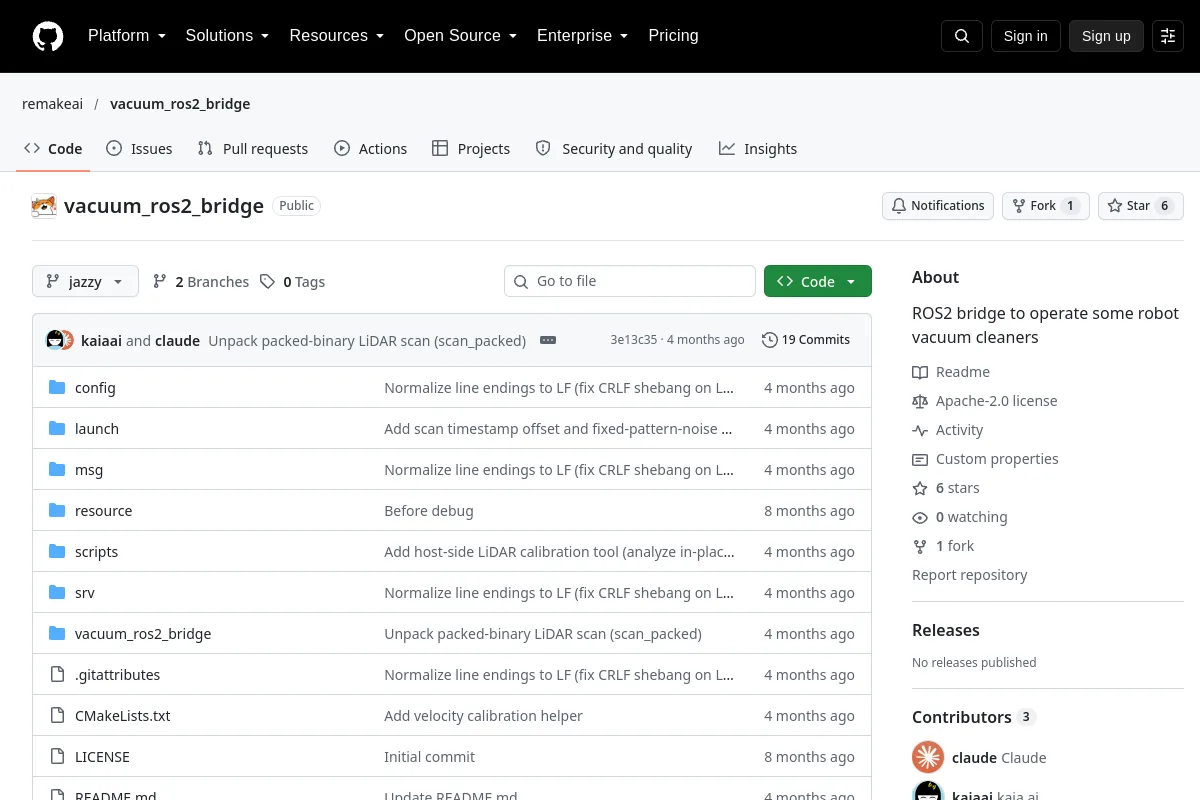
vacuum_ros2_bridge · remakeai
ROS2-brug om enkele robotstofzuigers te bedienen
Robot-SDK'sDE BElichaamde AI-DIRECTORY
Ontdek fabrikant- en project-SDK's voor communicatie met robothardware.
Bewaarplaats
Open-source
ROS2-brug om enkele robotstofzuigers te bedienen
Robot-SDK's Bewaarplaats
 Open-source
Universal Robots ROS2-driver die CB3 en e-Series ondersteunt
Robot-SDK's Bewaarplaats
 Open-source
Ontwikkelaarsinterfaces voor ondersteunde Unitree-robotplatforms.
Robot-SDK's Bewaarplaats
 Bewaarplaats
 Open-source
Experimentele pakketten voor ABB-manipulatoren binnen ROS-Industrial (http://wiki.ros.org/abb_experimental)
Robot-SDK's Bewaarplaats
 Bewaarplaats
 Bewaarplaats
 Open-source
De ctrlX AUTOMATION softwareontwikkelingskit voor ROS 2.
Robot-SDK's Bewaarplaats
 Bewaarplaats
 Bewaarplaats
 Open-source
Hardware-interface voor EtherCAT-module-integratie met ros2_control
Robot-SDK's Bewaarplaats
 Open-source
ROS 2 MoveIt 2 besturing voor een 6-DoF STS3215 servo-robotarm.
Robot-SDK's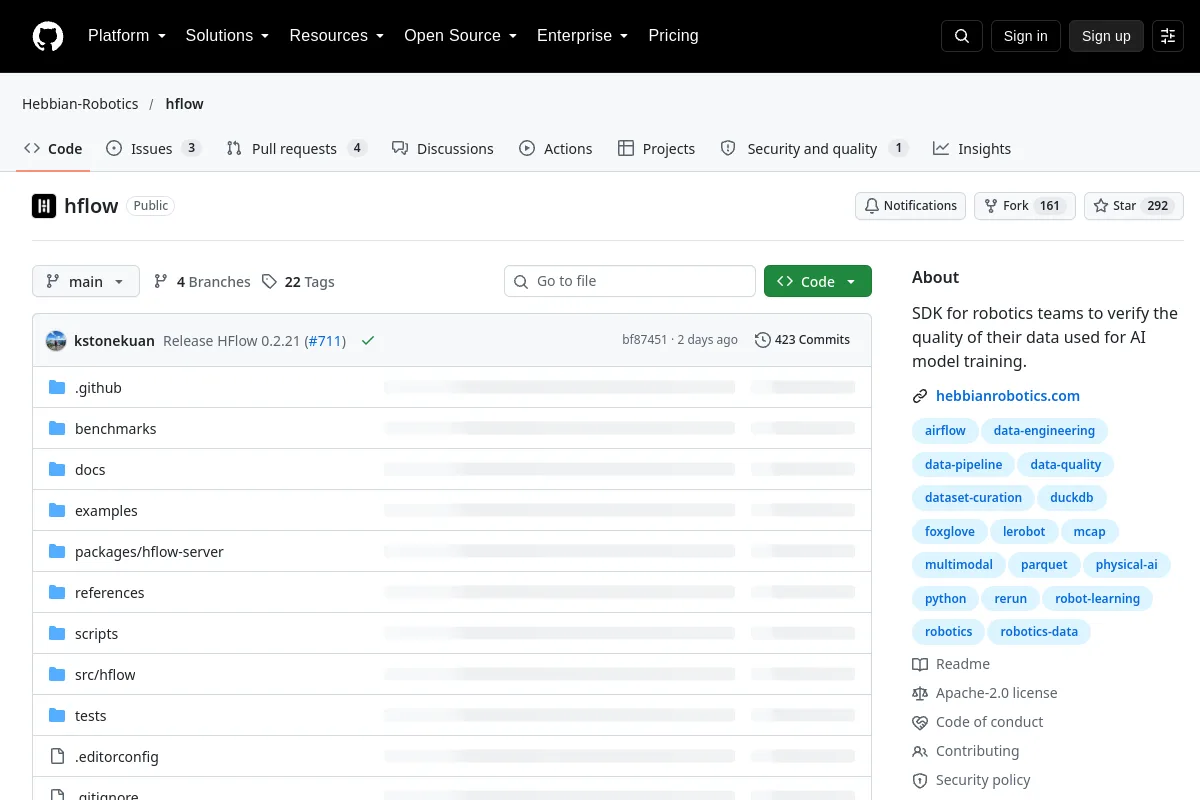 Bewaarplaats
 Open-source
SDK voor roboticateams om de kwaliteit te verifiëren van hun gegevens die worden gebruikt voor AI-modeltraining.
Robot-SDK's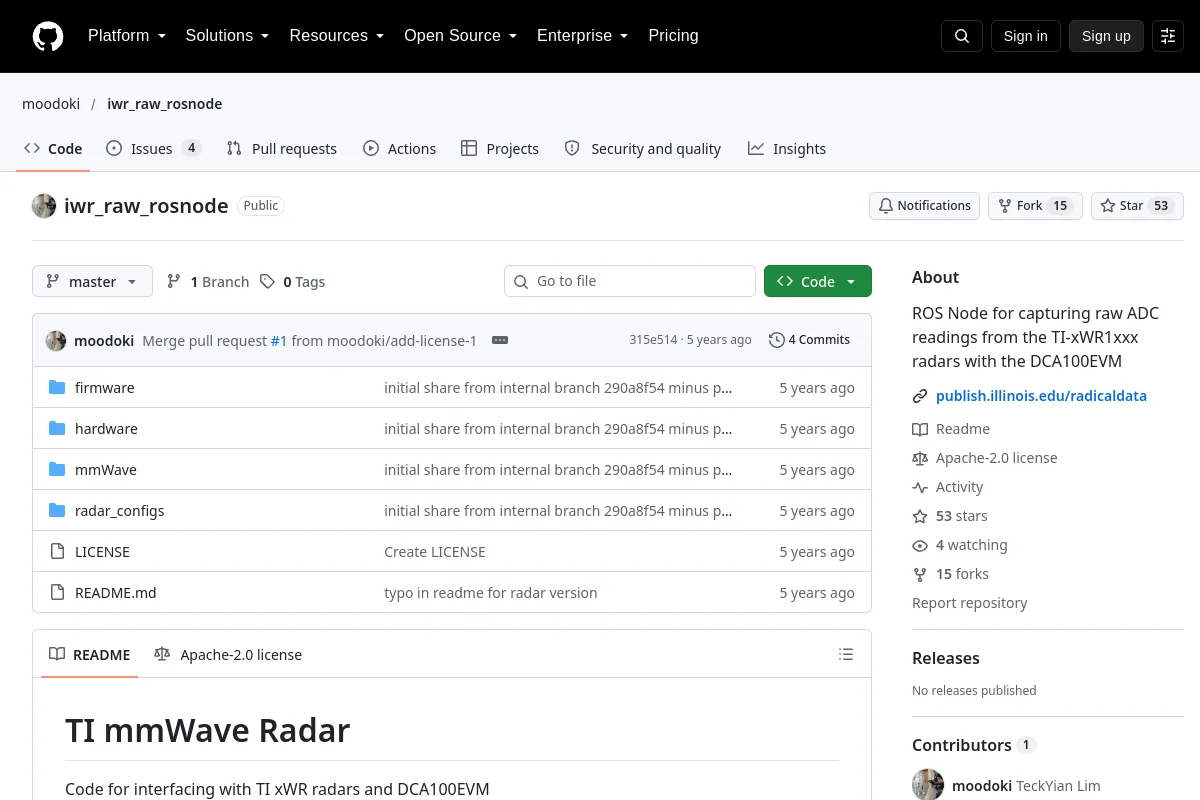 Bewaarplaats
 Open-source
ROS-knooppunt voor het vastleggen van onbewerkte ADC-metingen van de TI-xWR1xxx-radars met de DCA100EVM
Robot-SDK's Bewaarplaats
 Open-source
Experimentele pakketten voor KUKA-manipulatoren binnen ROS-Industrial (http://wiki.ros.org/kuka_experimental)
Robot-SDK's Bewaarplaats
 Bewaarplaats
 Bewaarplaats
 Open-source
OnRobot-pakketten (https://wiki.ros.org/onrobot)
Robot-SDK's Bewaarplaats
 Bewaarplaats
 Bewaarplaats
 Open-source
Python-communicatiebibliotheek en alternatieve SDK voor de Cozmo-robot.
Robot-SDK's Bewaarplaats
 Open-source
Bibliotheek om Robotiq-bedrijfsgrijpers vanuit Python te besturen
Robot-SDK's Bewaarplaats
 Bewaarplaats
 Open-source
ROS-pakket met helperfuncties gerelateerd aan het oproepen van roslaunch bij het opstarten van het systeem.
Robot-SDK'sSELECTIE OPMERKINGEN
Bevestig model-, firmware- en transportcompatibiliteit in de documentatie van de uitgever. Een SDK kan opdrachten vrijgeven zonder een volledige veiligheids- of autonomiestack te bieden.
Kent u een bron die hier thuishoort?