 Deposito
 Fonte aperta
ros2_control
Interfacce hardware e infrastruttura controller per robot ROS 2.
Strutture di apprendimento dei robot
Software / Fonte aperta
Interfaccia hardware per l'integrazione del modulo EtherCAT con ros2_control
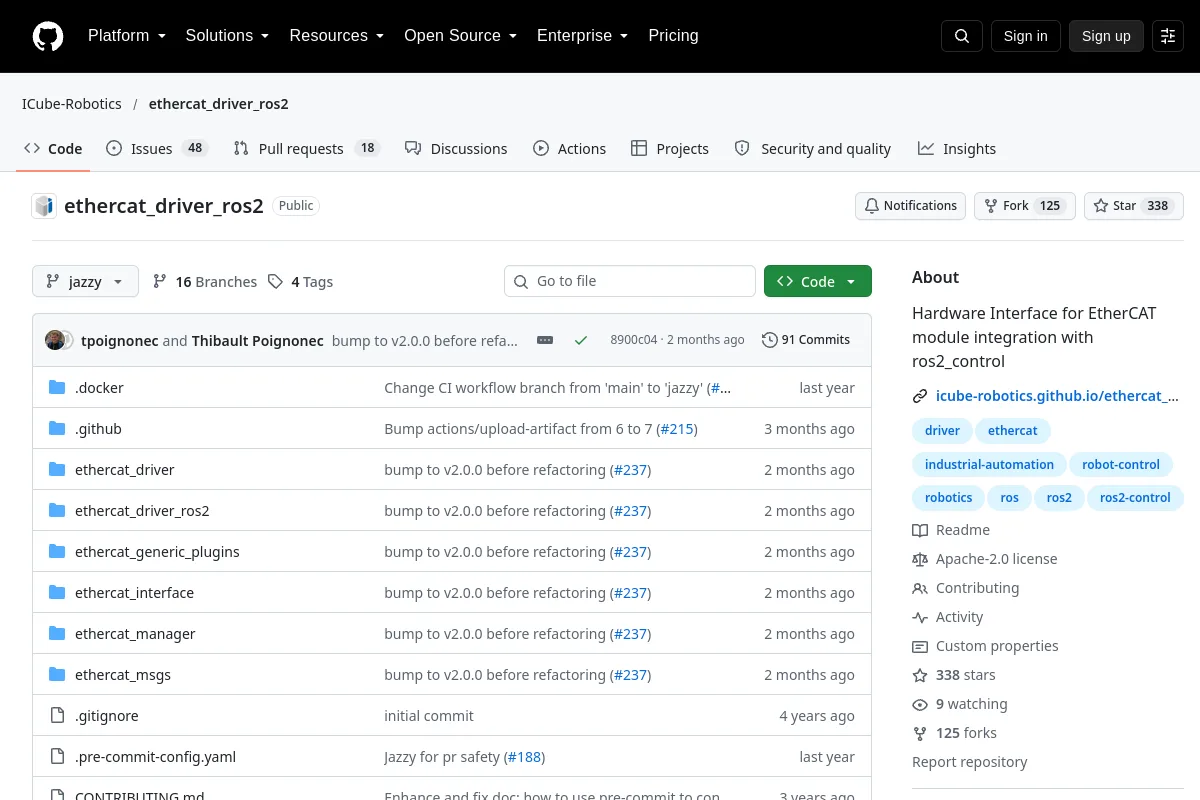
Interfaccia hardware per l'integrazione del modulo EtherCAT con ros2_control
Esamina le istruzioni di installazione, le versioni supportate, gli esempi e le interfacce nel sorgente. Questa directory non afferma che il software sia stato installato o testato sul tuo robot.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
Interfacce hardware e infrastruttura controller per robot ROS 2.
Strutture di apprendimento dei robot