 Deposito
 Ricerca
reward learning rl · avisingh599
Codice di ricerca per l'apprendimento per rinforzo dei robot senza ingegneria della ricompensa.
Strutture di apprendimento dei robotLA DIRECTORY DELL'AI INCORPORATA
Trova flussi di lavoro di formazione per l'apprendimento per imitazione, l'apprendimento per rinforzo e l'adattamento delle politiche robotiche.
Deposito
Ricerca
Codice di ricerca per l'apprendimento per rinforzo dei robot senza ingegneria della ricompensa.
Strutture di apprendimento dei robot Deposito
 Ricerca
Pacchetti di integrazione del manipolatore per la piattaforma mobile Ridgeback.
Strutture di apprendimento dei robot Deposito
 Ricerca
Codice di ricerca per generalizzare le affordance dei robot attraverso la corrispondenza semantica.
Strutture di apprendimento dei robot Deposito
 Ricerca
Un indice di repository, documenti e file hardware di RoboParty.
Strutture di apprendimento dei robot Deposito
 Ricerca
Repository dei sorgenti per il catalogo robot robots.ros.org.
Strutture di apprendimento dei robot Deposito
 Ricerca
Stack ROS per il robot Aldebaran Romeo.
Strutture di apprendimento dei robot Deposito
 Ricerca
Implementazioni di base per l'apprendimento di rinforzo sicuro.
Strutture di apprendimento dei robot Deposito
 Ricerca
Pacchetto di descrizione del robot ROS per Sciurus17.
Strutture di apprendimento dei robot Deposito
 Ricerca
Pacchetti ROS per robot mobili Scout 2 e Scout Mini.
Strutture di apprendimento dei robot Deposito
 Ricerca
 sul concatenamento delle competenze per la manipolazione di robot a lungo orizzonte.
Strutture di apprendimento dei robot Deposito
 Ricerca
Codice di ricerca per l'apprendimento per rinforzo basato su modelli basato sulle abilità.
Strutture di apprendimento dei robot Deposito
 Ricerca
Modello URDF del manipolatore mobile Stretch RE1.
Strutture di apprendimento dei robot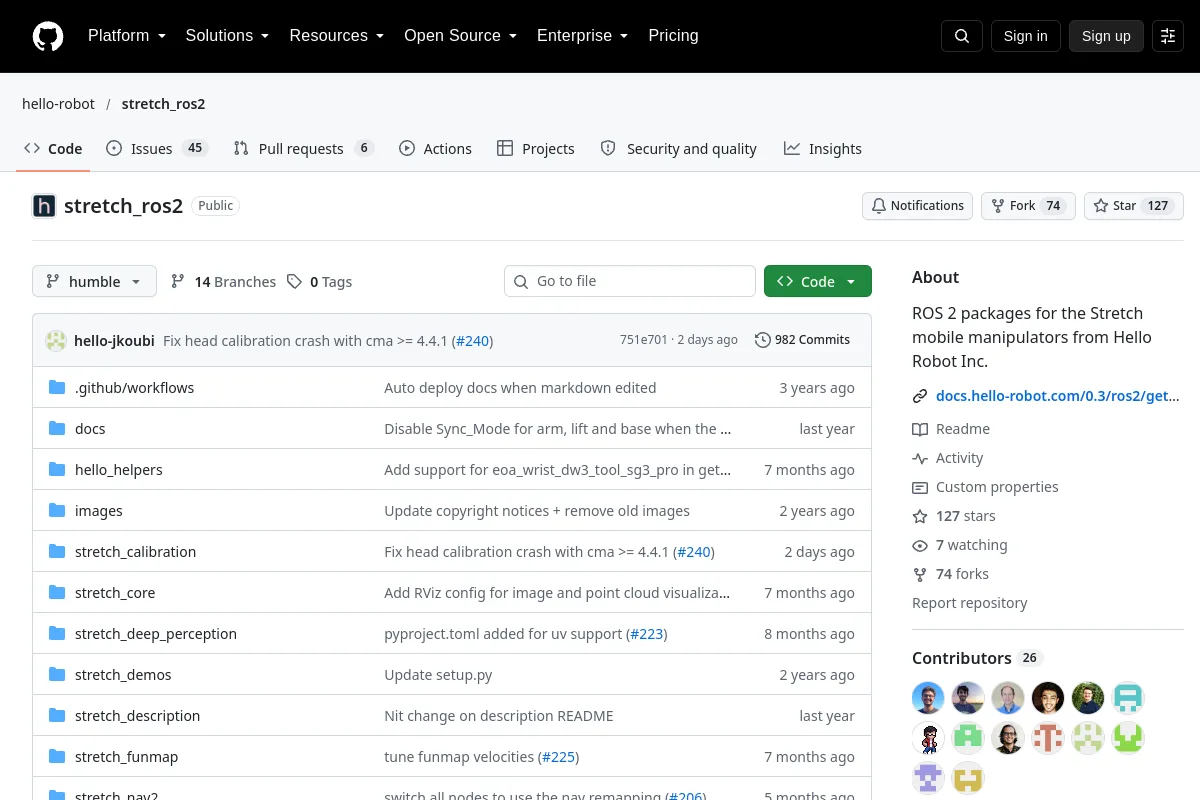 Deposito
 Ricerca
Pacchetti ROS 2 per manipolatori mobili Hello Robot Stretch.
Strutture di apprendimento dei robot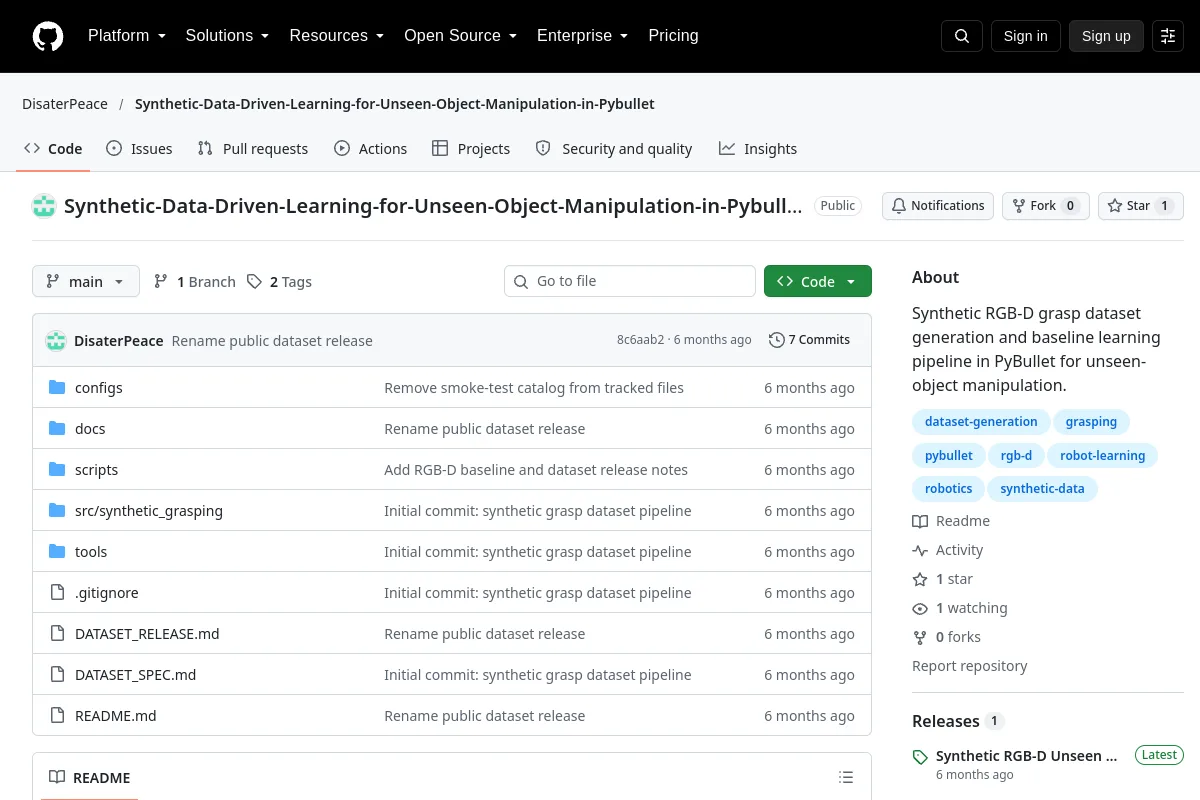 Deposito
 Ricerca
Questo progetto PyBullet genera dati di comprensione RGB-D sintetici e addestra linee di base per la manipolazione di oggetti invisibili.
Strutture di apprendimento dei robot Deposito
 Ricerca
 sulla previsione tattile e sulla correzione dell'azione per una manipolazione ricca di contatti.
Strutture di apprendimento dei robot Deposito
 Ricerca
Strumenti di formazione e implementazione RL da simulazione a realtà per il robot Unitree Go1.
Strutture di apprendimento dei robot Deposito
 Ricerca
Isaac Lab ambienti e flussi di lavoro per la robotica mobile.
Strutture di apprendimento dei robot Deposito
 Ricerca
Implementazione dell'apprendimento robotico con flussi di lavoro di teleoperazione ALOHA.
Strutture di apprendimento dei robotNOTE SULLA SELEZIONE
Controlla i formati dei dati, le interfacce di osservazione/azione e gli ambienti supportati. Distinguere l’infrastruttura formativa di un quadro dalle licenze e dai requisiti delle singole politiche.
Conosci una risorsa che appartiene a questo posto?