Deposito
 Fonte aperta
rm_control · rm-controls
🤖 Interfaccia hardware/simulazione basata su controlli ros per lo sviluppo di robot RoboMaster e robot ad alte prestazioni.
Simulazione e fisicaLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
🤖 Interfaccia hardware/simulazione basata su controlli ros per lo sviluppo di robot RoboMaster e robot ad alte prestazioni.
Simulazione e fisica Deposito
 Fonte aperta
Un quadro di visione ROS 2 per robot RoboMaster.
Percezione e geometria Deposito
 Deposito
 Fonte aperta
Libreria di pianificazione del movimento di robot mobili su ruote progettata per FTC
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Archivio di ricerca RoboBrain per il ragionamento sulla manipolazione robotica.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Un quadro di simulazione basato su ROS2 e LLM (come GPT) per compiti di interazione con robot nell'era dei modelli di grandi dimensioni
Simulazione e fisica Deposito
 Fonte aperta
🦾Rendi autonomo il tuo robot con l'agente LLM. Configuralo con la stessa facilità dei normali agenti in CrewAI o Autogen
Middleware e comunicazione Deposito
 Fonte aperta
Ambienti in stile palestra per l'apprendimento dei robot.
Simulazione e fisica Deposito
 Fonte aperta
Libreria Python per traiettorie, previsioni e metriche di valutazione della robotica.
Sistemi di flotta e autonomia Deposito
 Deposito
 Fonte aperta
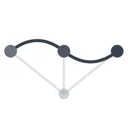
Moderna libreria di pianificazione del movimento dei robot basata su Pinocchio.
Pianificazione e controllo del movimento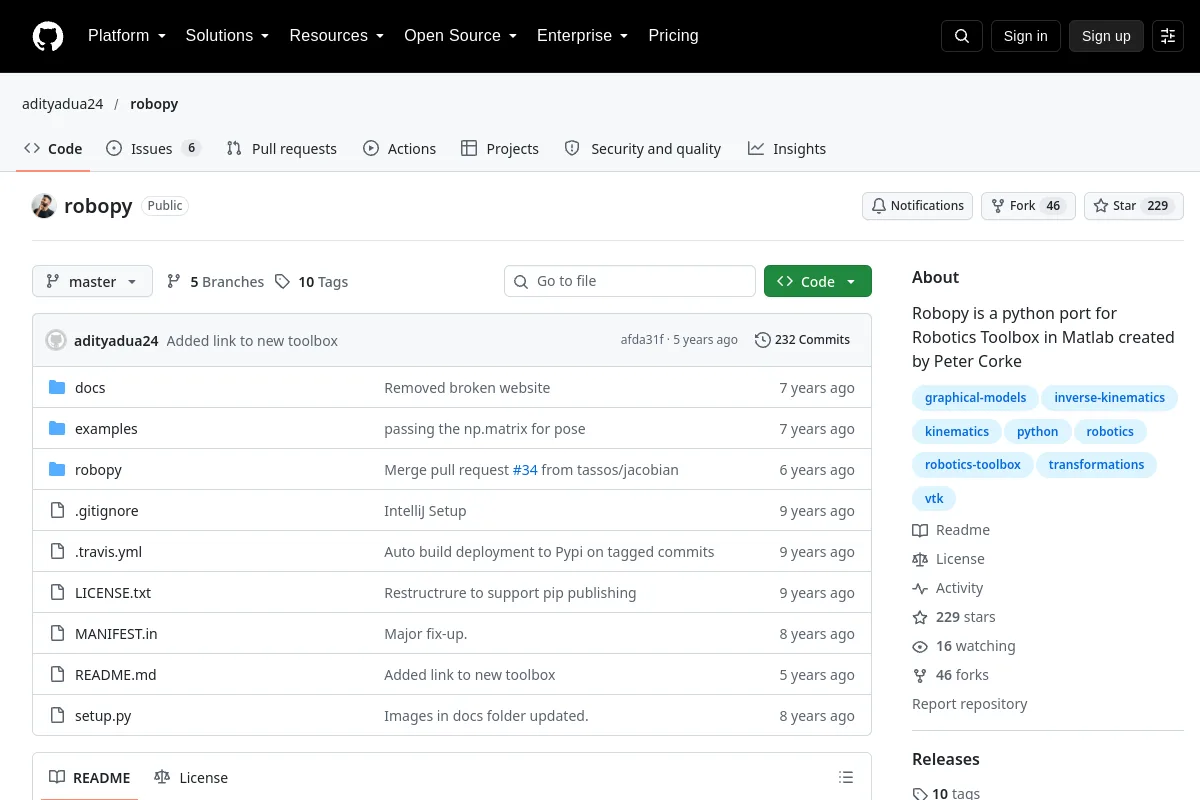 Deposito
 Fonte aperta
Un vecchio port Python del MATLAB Robotics Toolbox di Peter Corke.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Cablaggio agente robot con CLI e console Web locale per una breve valutazione di LIBERO
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Implementazioni della politica di manipolazione del robot per l'attività Push-T in LeRobot.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Un mini-programma WeChat per la gestione remota della flotta di robot e la teleoperazione.
Software di teleoperazione Deposito
 Fonte aperta
Un framework sim-reale snello e privo di ROS per l'addestramento e l'implementazione di modelli Vision-Language-Action (VLA) e agenti RL. Involucri nativi MuJoCo Gymnasium con esecuzione sincrona per Franka, UR5e…
Middleware e comunicazione Deposito
 Fonte aperta
File di descrizione per i modelli di robot BXI.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Memoria dell'esperienza del robot per riproduzione e recupero.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Interfaccia robot 3D realizzata con three.js.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Braccio robotico Doosan, simulazione, controllo, visualizzazione in Gazebo e ROS2 per l'apprendimento per rinforzo.
Simulazione e fisica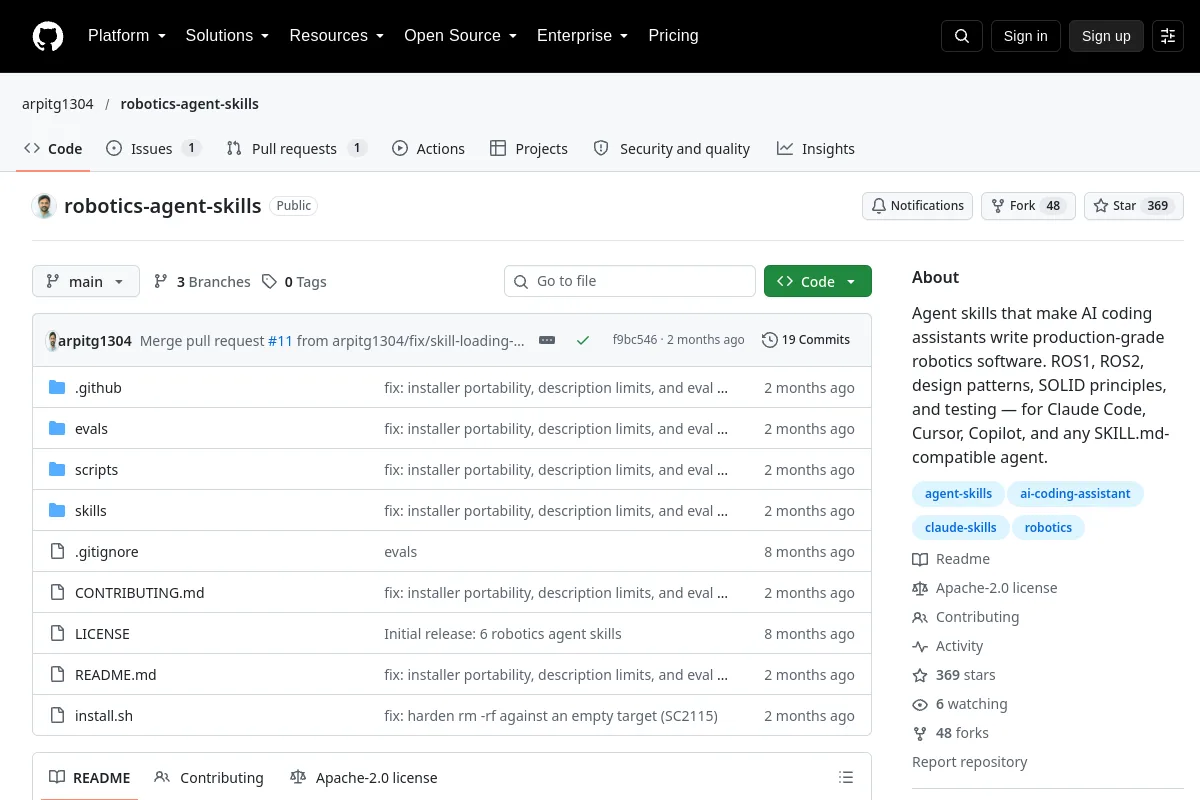 Deposito
 Fonte aperta
Guida e competenze di assistente alla codifica per lo sviluppo di software di robotica.
Strutture di apprendimento dei robot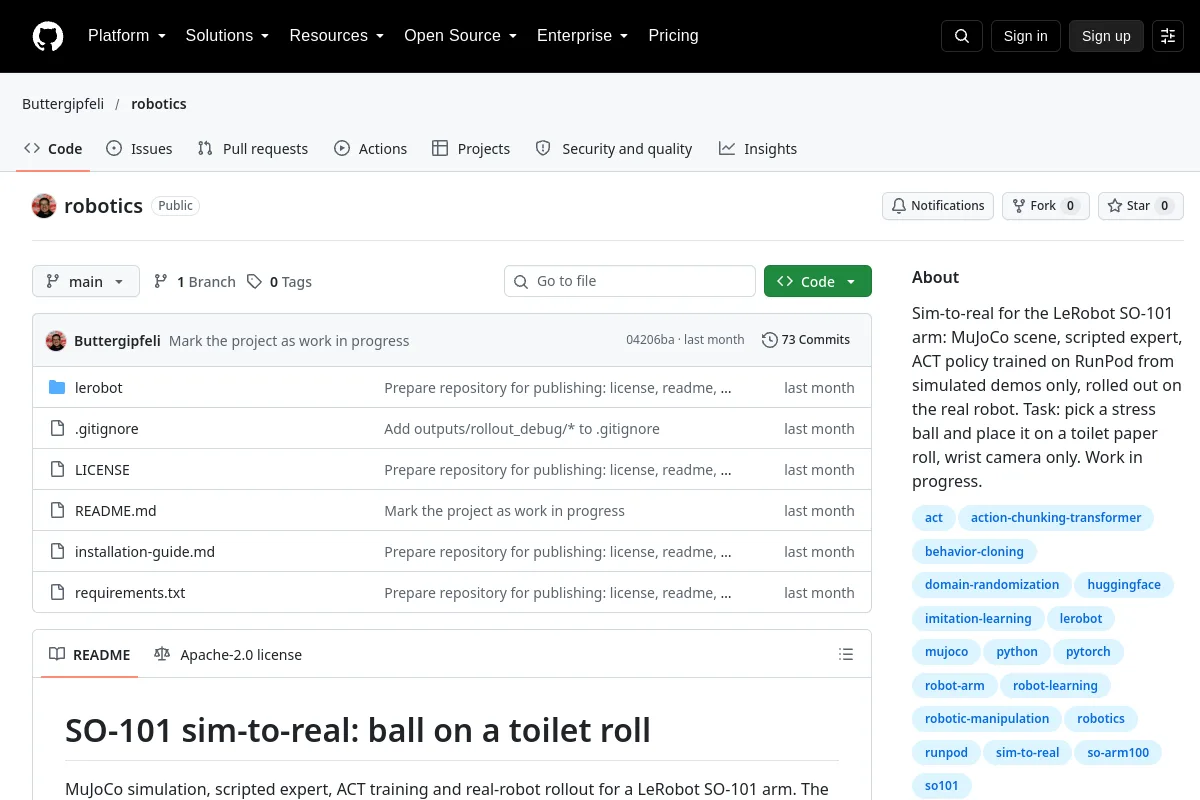 Deposito
 Fonte aperta
Esperimenti da simulazione a realtà SO-101 utilizzando dimostrazioni MuJoCo e ACT.
Simulazione e fisica Deposito
 Fonte aperta
Robotica Modellazione matematica e teoria con Python (apprendimento attraverso simulazioni numeriche e animazioni estese).
Simulazione e fisica Deposito
 Fonte aperta
Casella degli strumenti di robotica per MATLAB
Pianificazione e controllo del movimentoConosci una risorsa che appartiene a questo posto?