 Deposito
 Fonte aperta
xarm ros2 · xArm-Developer
Pacchetti per sviluppatori ROS 2 per prodotti robotici UFACTORY.
Simulazione e fisicaLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Pacchetti per sviluppatori ROS 2 per prodotti robotici UFACTORY.
Simulazione e fisica Deposito
 Fonte aperta
Una tabella di marcia di apprendimento per lo sviluppo di Visual-SLAM.
Navigazione e SLAM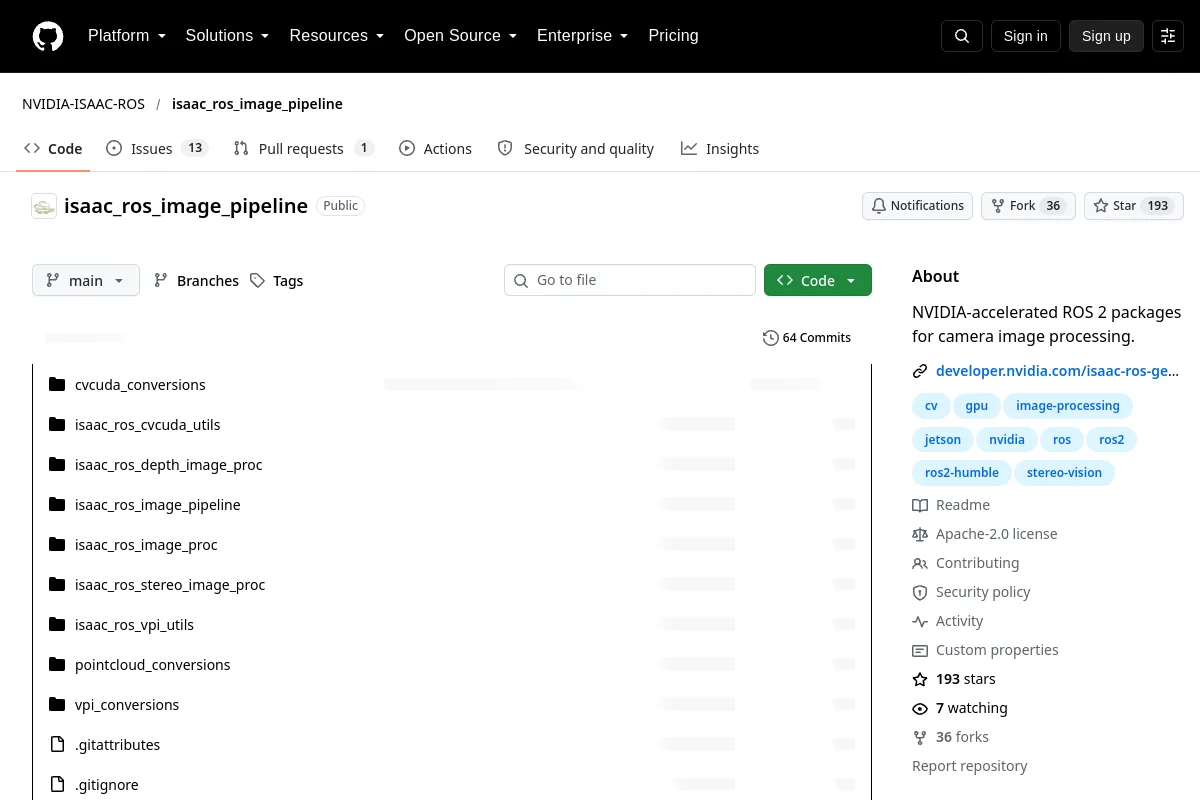 Deposito
 Fonte aperta
Pacchetti ROS 2 con accelerazione NVIDIA per l'elaborazione delle immagini della fotocamera.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Pacchetto Visual SLAM/odometria basato su cuVSLAM con accelerazione NVIDIA
Navigazione e SLAM Deposito
 Deposito
 Fonte aperta
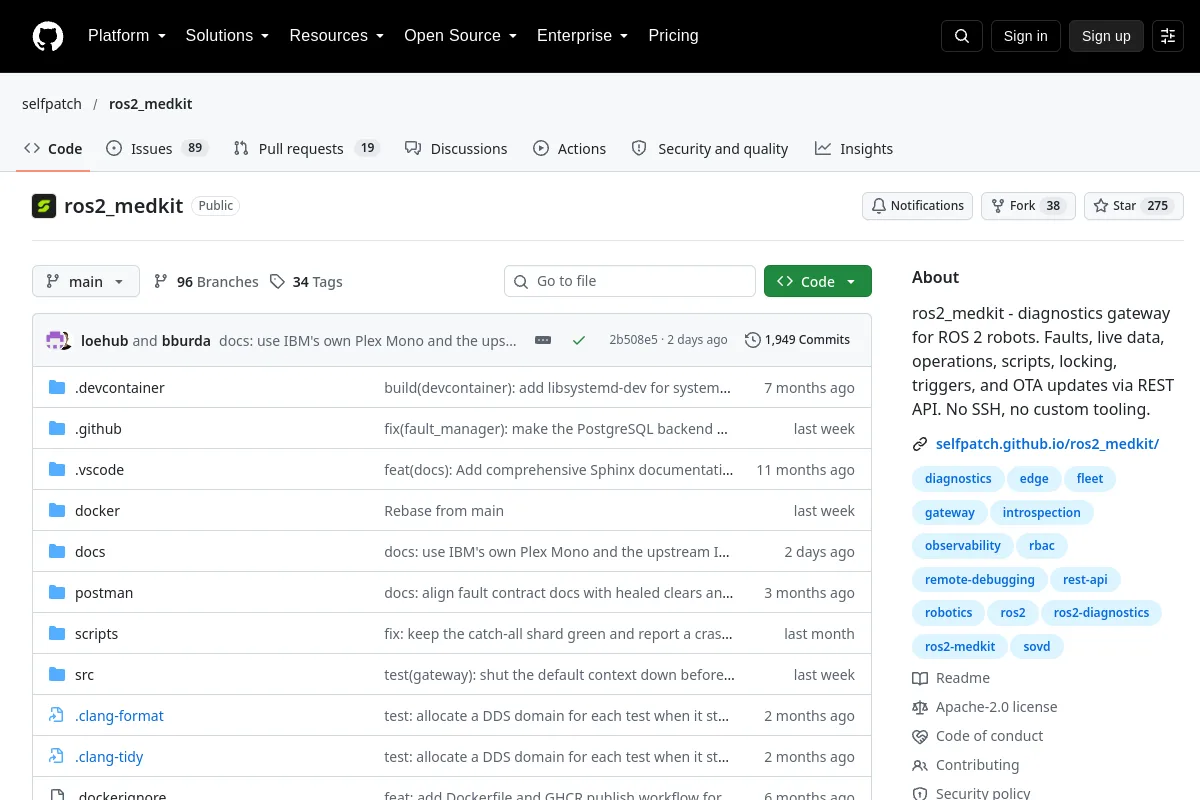
Gateway di diagnostica ROS 2 con API REST per dati e operazioni del robot.
Sistemi di flotta e autonomia Deposito
 Fonte aperta
Motore fisico differenziabile per robotica, apprendimento e controllo.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Una potente estensione Isaac Sim per convertire i file MuJoCo XML Configuration Format (MJCF) nel formato Universal Scene Description (USD)
Simulazione e fisica Deposito
 Fonte aperta
Repository ufficiale di "MotionTrans: i dati della realtà virtuale umana consentono l'apprendimento a livello di movimento per le policy di manipolazione robotica"
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Risorse hardware e software per un'abile mano robotica biomimetica.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
CoSLAM è un software SLAM visivo che mira a utilizzare più telecamere in movimento libero per calcolare simultaneamente il loro egomotion e la mappa 3D delle scene circostanti in un ambiente altamente dinamico.
Navigazione e SLAM Deposito
 Fonte aperta
Encoder RGB-D SLAM per un robot a guida differenziale in ambienti dinamici
Navigazione e SLAM Deposito
 Fonte aperta
SDK per la registrazione e la visualizzazione di dati robotici e IA fisici.
Strumenti di visualizzazione e dati Deposito
 Fonte aperta
Unitree Go2, Unitree Supporto G1 per Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Simulazione e fisica Deposito
 Fonte aperta
Implementazione del trasformatore tratto dall'articolo: "Locomozione umanoide nel mondo reale con apprendimento per rinforzo"
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Framework di apprendimento per rinforzo di Isaac Gym per manipolatori di robot.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Stima della posa degli oggetti 3D approfondita e accelerata da NVIDIA
Percezione e geometria Deposito
 Fonte aperta
Framework di mappatura multimodale con odometria visiva-inerziale e flussi di lavoro multi-robot.
Navigazione e SLAM Deposito
 Fonte aperta
Strumenti di creazione e configurazione del firmware per micro-ROS.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Questo codice contiene un algoritmo per calcolare lo SLAM visivo stereo utilizzando funzionalità sia di punti che di segmenti di linea.
Navigazione e SLAM Deposito
 Fonte aperta
Dimostrazione di veicoli agricoli guidati utilizzando il framework RAI.
Strutture di apprendimento dei robot Deposito
 Deposito
 Fonte aperta
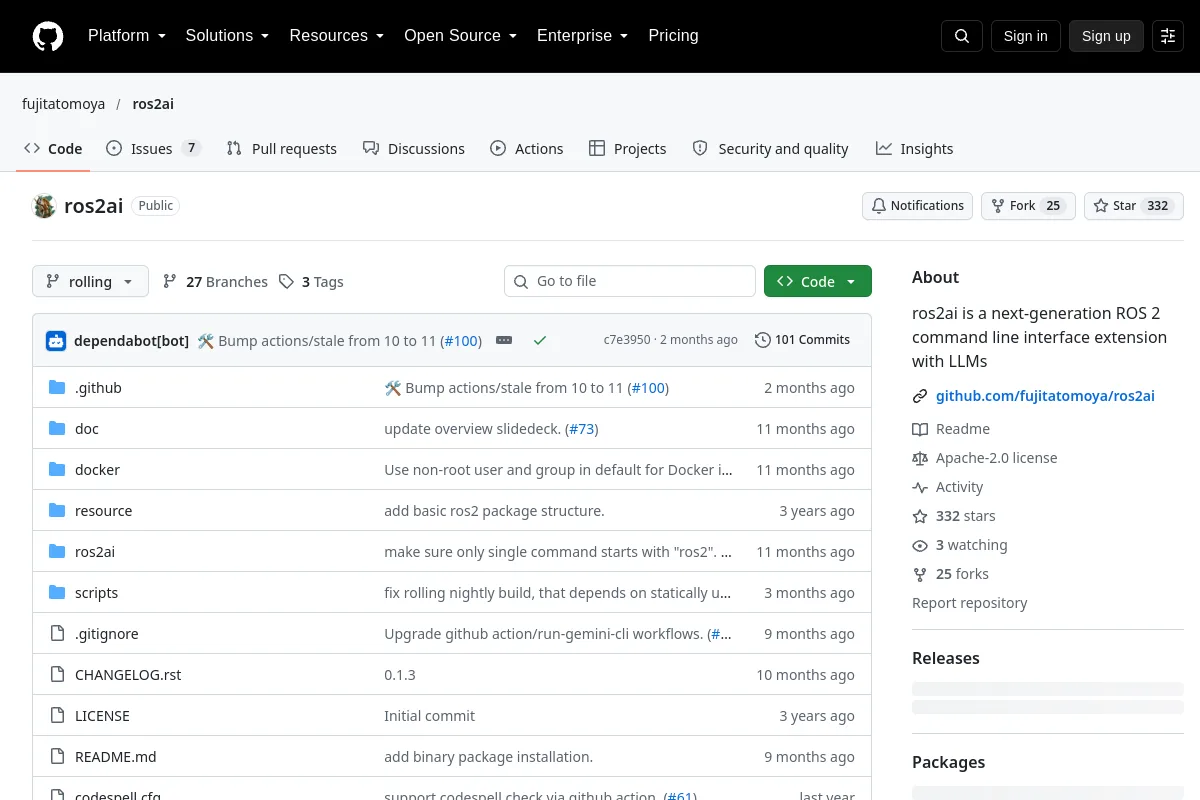
Estensione della riga di comando ROS 2 che utilizza modelli linguistici.
Strutture di apprendimento dei robot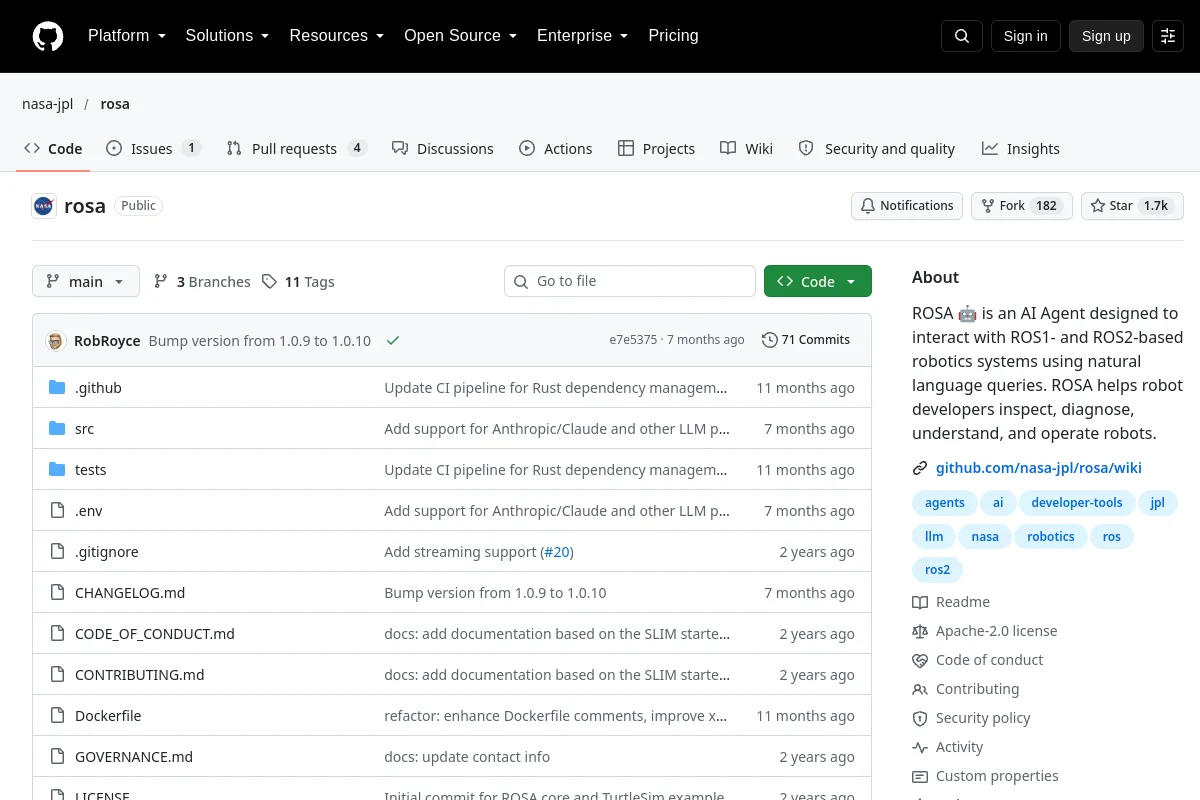 Deposito
 Fonte aperta
Un'interfaccia agente per interagire con i sistemi robotici basati su ROS.
Strutture di apprendimento dei robotConosci una risorsa che appartiene a questo posto?

