 Deposito
 Fonte aperta
RoboticsDiffusionTransformer · thu-ml
RDT-1B: un modello di base di diffusione per la manipolazione bimanuale
Visione-linguaggio-azioneLA DIRECTORY DELL'AI INCORPORATA
Esplora VLA e le risorse del modello di base robotico che collegano percezione, istruzioni e azioni.
Deposito
Fonte aperta
RDT-1B: un modello di base di diffusione per la manipolazione bimanuale
Visione-linguaggio-azione Deposito
 Fonte aperta
Costruzione di robot per uso generale basati sul modello di fondazione incarnata
Visione-linguaggio-azione Deposito
 Fonte aperta
Il repository ufficiale dell'articolo: Agentic Robot: A Brain-Inspired Framework for Vision-Language-Action Models in Emfilled Agents
Visione-linguaggio-azione Deposito
 Fonte aperta
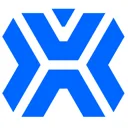
Pelican-VL 1.0 è una nuova famiglia di modelli cerebrali incarnati open source con scale di parametri che vanno da 7B a 72B sviluppati da WFM System Group, Beijing Innovation Center of Humanoid Robotics...
Visione-linguaggio-azione Sito web
 Fonte aperta
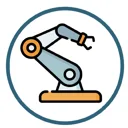
Un modello aperto di visione-linguaggio-azione per la manipolazione dei robot.
Visione-linguaggio-azione Sito web
 Fonte aperta
Un modello compatto di visione-linguaggio-azione nell'ecosistema LeRobot.
Visione-linguaggio-azioneNOTE SULLA SELEZIONE
Confronta gli input di osservazione, le rappresentazioni delle azioni, le forme di realizzazione supportate e i requisiti di adattamento. Esamina le licenze basate sul peso del modello separatamente dalle licenze del codice e dalle dichiarazioni sui benchmark.
Conosci una risorsa che appartiene a questo posto?