 Référentiel
 Source ouverte
lerobot-ros · ycheng517
Interface légère pour contrôler les bras robotiques basés sur ROS à l'aide de LeRobot
Cadres d'apprentissage des robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Trouvez des flux de travail de formation pour l’apprentissage par imitation, l’apprentissage par renforcement et l’adaptation des politiques robotiques.
Référentiel
Source ouverte
Interface légère pour contrôler les bras robotiques basés sur ROS à l'aide de LeRobot
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Flux de travail d'apprentissage par imitation communautaire et RL pour un véritable bras SO-101.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Isolation des processus Linux à l'aide de l'annulation du partage, avec des cas d'utilisation de ROS.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Boîte à outils pour commander des robots via des modalités d'interaction mixtes.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
LIV-Eye : un capteur 3D LiDAR-Inertial-Visual Fusion à faible coût pour la robotique et l'IA incorporée.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Recherche sur les politiques de manipulation des robots utilisant la formation aux flux de cohérence.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Format de conteneur et outils pour les enregistrements pub/sub et robotique.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
MesaTask : vers une génération de scènes de table axée sur les tâches via le raisonnement spatial 3D
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Package ROS pour le robot Mini-Turty.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
La mise en œuvre du modèle d'action mondiale ModAR avec les flux de travail de formation RoboTwin.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Messagerie Pub/sub pour Python, C et C++.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Recherche de collecte de données guidée par les performances pour l'apprentissage sur robot.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Une expérience d'ouverture de tiroir guidée par toucher avec pi0.5 et Genesis.
Cadres d'apprentissage des robots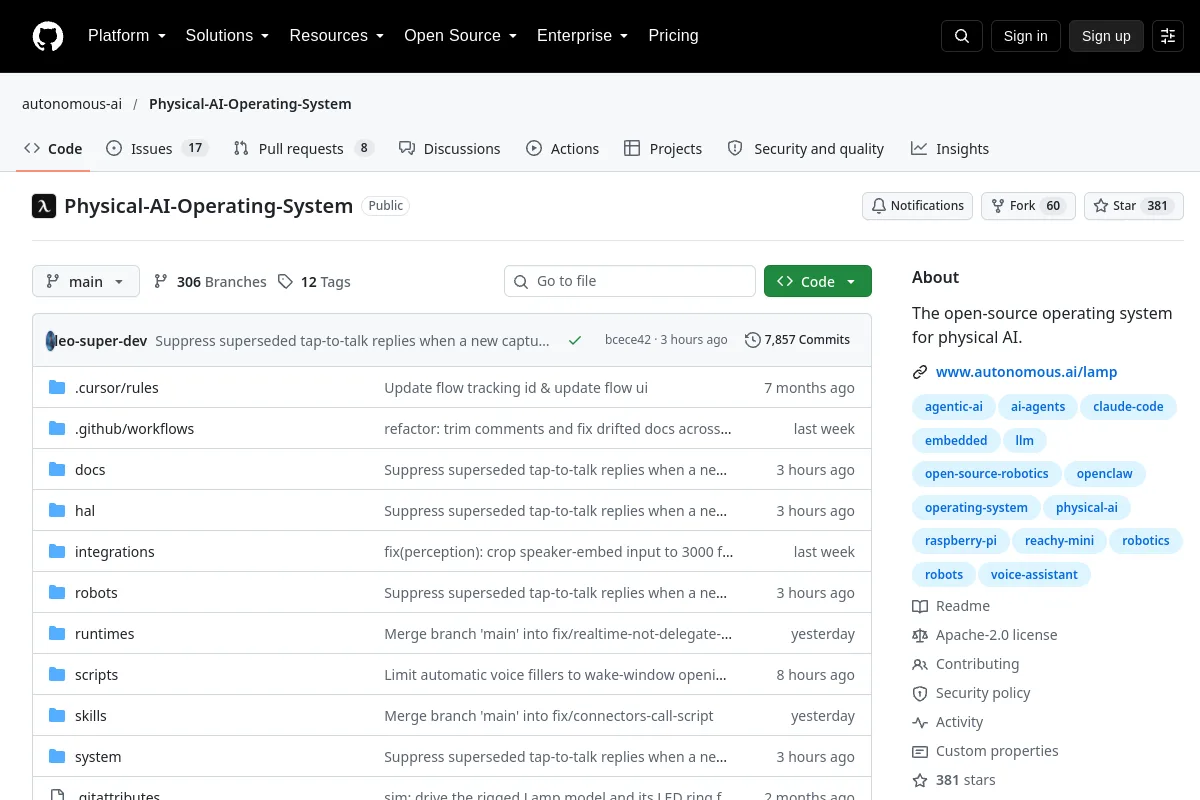 Référentiel
 Source ouverte
Un projet de système d'exploitation connectant les agents d'IA au matériel physique.
Cadres d'apprentissage des robots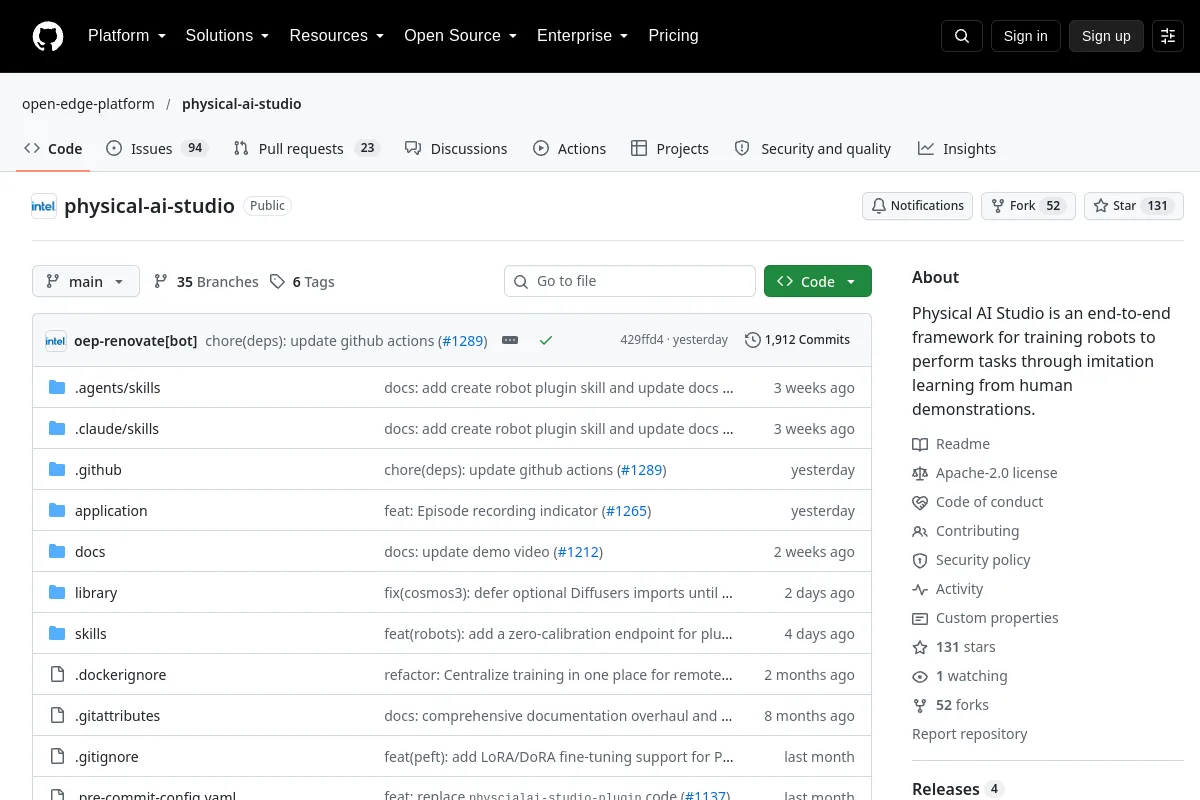 Référentiel
 Source ouverte
Physical AI Studio est un cadre de bout en bout permettant de former des robots à effectuer des tâches grâce à un apprentissage par imitation à partir de démonstrations humaines.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Intégration de synthèse vocale Piper pour ROS 2.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Une interface Python pour MoveIt 2.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Démonstration de manipulation d'un bras robot à l'aide du framework RAI.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Actifs de description du robot pour le manipulateur mobile RBY1.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Descriptions URDF pour le robot Reachy.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Une bibliothèque PyTorch modulaire, primitive et python-first pour l'apprentissage par renforcement.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Référentiel de recherche RoboBrain pour le raisonnement sur la manipulation robotique.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Harnais robot-agent avec une CLI et une console Web locale pour une courte évaluation de LIBERO
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Implémentations de politiques de manipulation de robots pour la tâche Push-T dans LeRobot.
Cadres d'apprentissage des robotsNOTES DE SÉLECTION
Vérifiez les formats de données, les interfaces d’observation/action et les environnements pris en charge. Distinguer l’infrastructure de formation d’un cadre des licences et des exigences des politiques individuelles.
Connaissez-vous une ressource qui a sa place ici ?