 Référentiel
 Source ouverte
emos · automatika-robotics
EMOS - Le système d'exploitation intégré
Intergiciel et communicationLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez l'infrastructure de messagerie et de flux de données pour les systèmes robotiques distribués.
Référentiel
Source ouverte
EMOS - Le système d'exploitation intégré
Intergiciel et communication Référentiel
 Source ouverte
YASMIN (Encore une autre machine d'État)
Intergiciel et communication Référentiel
 Source ouverte
Middleware de communication DDS avec ressources de mise en œuvre et de documentation.
Intergiciel et communication Référentiel
 Source ouverte
EmbodiedAgents est un framework entièrement chargé basé sur ROS2 pour créer des agents physiques interactifs capables de comprendre, de mémoriser et d'agir sur les informations contextuelles de leur environnement.
Intergiciel et communication Référentiel
 Source ouverte
Paramètres déclaratifs ROS 2
Intergiciel et communication Référentiel
 Source ouverte
Implémentation du middleware ROS 2 à l'aide d'eProsima Fast DDS.
Intergiciel et communication Référentiel
 Source ouverte
Runtime d'IA physique pour les agents incarnés : action gouvernée, expérience vérifiée, mémoire physique et évolution des compétences.
Intergiciel et communication Référentiel
 Source ouverte
Un véritable middleware IPC sans copie compatible rclcpp qui prend en charge tous les types de messages ROS, y compris les structures de message déjà générées par rosidl.
Intergiciel et communication Référentiel
 Source ouverte
Le moteur d'exécution du robot open source qui enregistre une exécution, la réexécute avec un nouveau code et renvoie un code de sortie.
Intergiciel et communication Référentiel
 Source ouverte
Système d'exécution robotique le plus rapide. Si les téléphones ont Android, les robots méritent HORUS.
Intergiciel et communication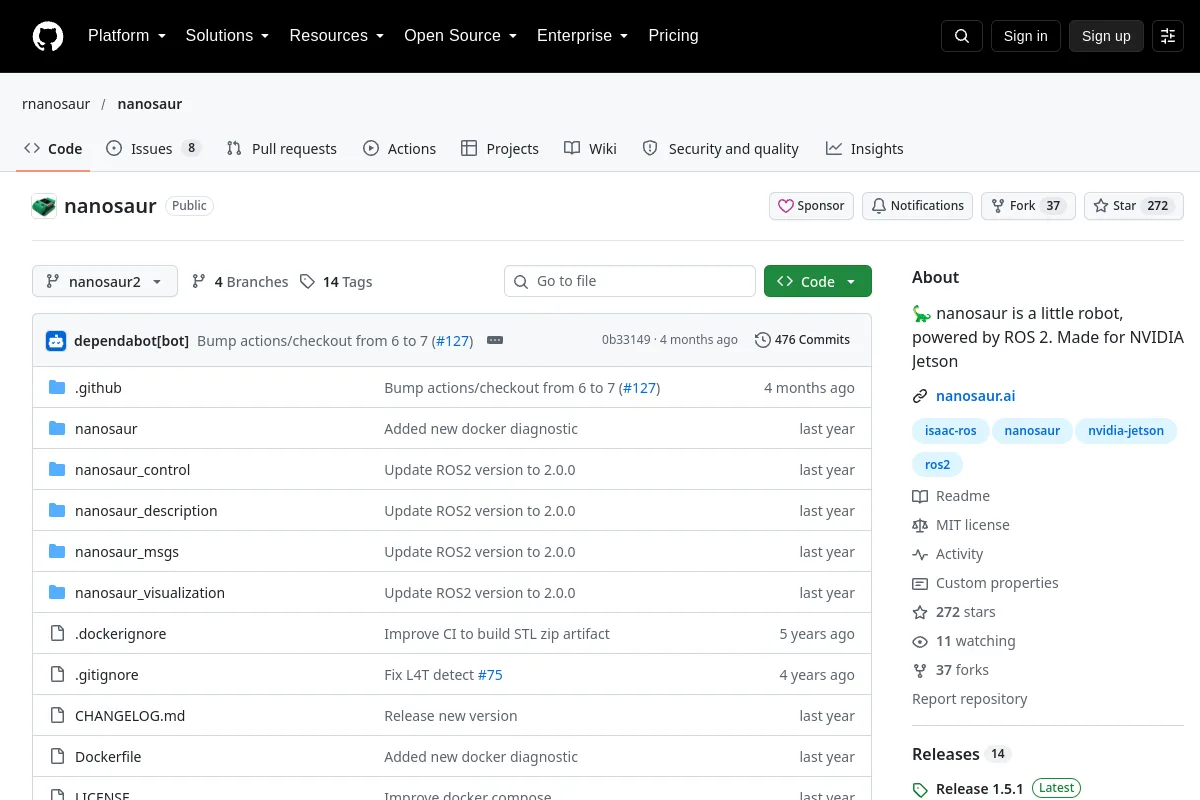 Référentiel
 Source ouverte
🦕 nanosaure est un petit robot, propulsé par ROS 2. Conçu pour NVIDIA Jetson
Intergiciel et communication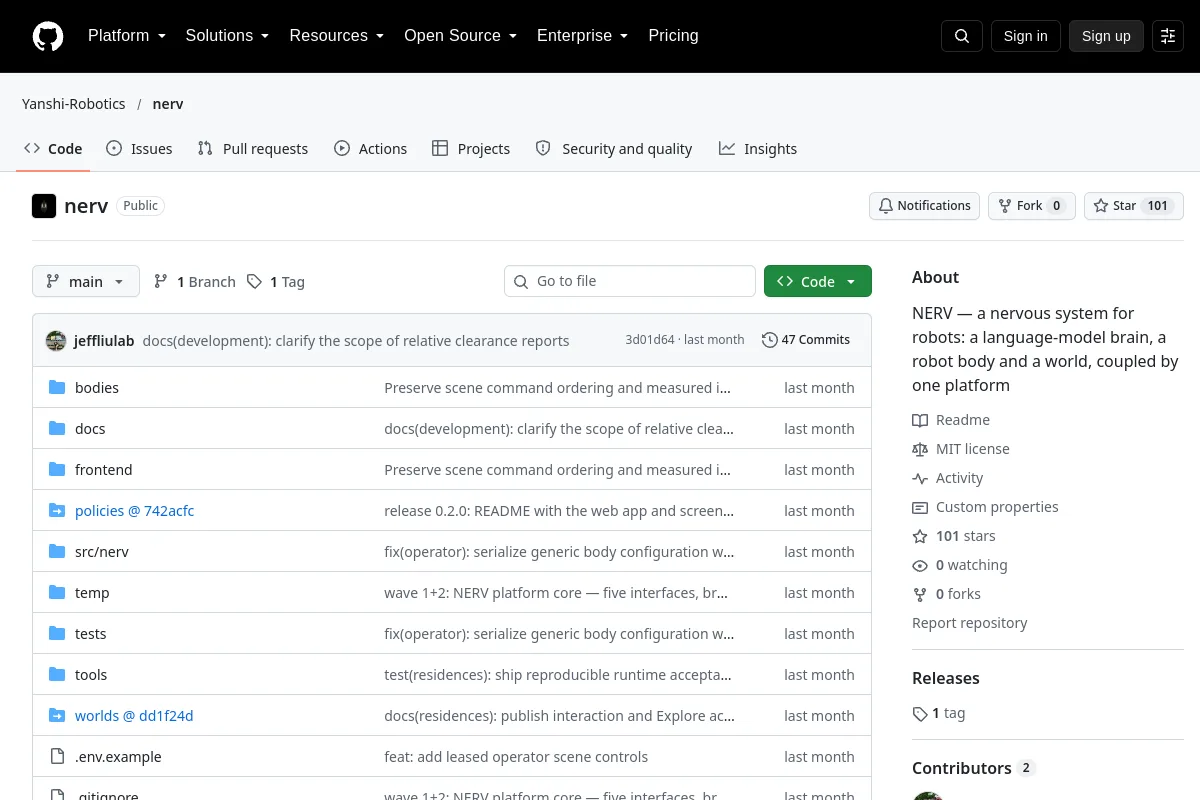 Référentiel
 Source ouverte
NERV — un système nerveux pour robots : un cerveau modèle de langage, un corps de robot et un monde, couplés par une seule plateforme
Intergiciel et communication Référentiel
 Source ouverte
Générateur de moniteurs d'exécution pour les applications de vol et de robotique.
Intergiciel et communication Référentiel
 Source ouverte
Cadre d'abstraction matérielle modulaire pour les systèmes d'IA robotisés.
Intergiciel et communication Référentiel
 Source ouverte
Une CLI pour tous vos robots. Connectez-les, commandez-les et laissez-les travailler ensemble, chacun avec un LLM pour un cerveau (Claude, OpenAI, Gemini, Grok, ou local via Ollama ou vLLM), des VLA pour les armes et…
Intergiciel et communication Référentiel
 Source ouverte
Plateforme cloud native d'intelligence incorporée inter-clusters. Gérez les charges de travail d'IA incorporées entre clusters avec des CRD natifs Kubernetes, une planification unifiée des tâches, une mise en réseau de pods inter-clusters et…
Intergiciel et communication Référentiel
 Référentiel
 Source ouverte
🦾Rendez votre robot autonome avec l'agent LLM. Configurez-le avec la même facilité que les agents normaux dans CrewAI ou Autogen
Intergiciel et communication Référentiel
 Source ouverte
Le système d'exploitation agent pour robots
Intergiciel et communication Référentiel
 Source ouverte
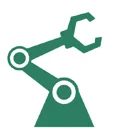
Un cadre sim-to-real allégé et sans ROS pour la formation et le déploiement de modèles Vision-Langage-Action (VLA) et d'agents RL. Wrappers natifs MuJoCo Gymnasium avec exécution synchrone pour Franka, UR5e…
Intergiciel et communication Référentiel
 Source ouverte
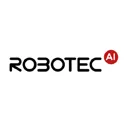
Solution ROS2 hautes performances pour Unity3D
Intergiciel et communication Référentiel
 Source ouverte
Connectez des modèles d'IA comme Claude et GPT avec des robots utilisant MCP et ROS.
Intergiciel et communication Référentiel
 Source ouverte
Une bibliothèque de machines à états comportementaux asynchrones et pilotée par les événements pour les applications ROS2 (Robotic Operating System) écrites en C++
Intergiciel et communication Référentiel
 Source ouverte
Vers une échographie carotidienne autonome de niveau expert avec un système robotique basé sur l'apprentissage à grande échelle
Intergiciel et communicationNOTES DE SÉLECTION
Comparez la sémantique de livraison, les délais, la sécurité du transport et les exigences d'intégration. Vérifiez la compatibilité avec la distribution ou le runtime ROS sélectionné au lieu d'assumer un remplacement immédiat.
Connaissez-vous une ressource qui a sa place ici ?