 Référentiel
 Source ouverte
ros reality · h2r
Outils connectant les robots compatibles ROS à Unity.
Cadres d'apprentissage des robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Outils connectant les robots compatibles ROS à Unity.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Visualisation native par navigateur pour les données d'IA incorporées (MCAP, ROS bag, HDF5)
Outils de visualisation et de données Référentiel
 Source ouverte
Cadre permettant de mesurer les écarts entre la simulation et la réalité dans les mouvements articulaires des robots. Prend en charge différents humanoïdes avec simulation physique, collecte de données matérielles réelles et analyse statistique.
Simulation et physique Référentiel
 Source ouverte
Composants du robot Sawyer à utiliser avec le SDK Intera.
SDK de robots Référentiel
 Source ouverte
Outils Arduino et CMake pour récepteurs et servos SBUS.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Pilotes ROS pour la main robotique SCHUNK SVH.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
SchurVINS : système de navigation inertielle visuelle léger basé sur le complément Schur
Navigation et SLAM Référentiel
 Source ouverte
Recherche Search-TTA sur l'adaptation multimodale du temps de test pour la recherche visuelle.
Navigation et SLAM Référentiel
 Source ouverte
SenseAct : un cadre informatique pour développer des tâches d'apprentissage de robots du monde réel
Cadres d'apprentissage des robots Référentiel
 Source ouverte
SG-Nav : invite de graphiques de scène 3D en ligne pour la navigation d'objets à tir nul basée sur LLM
Navigation et SLAM Référentiel
 Source ouverte
Un constructeur d'environnement Isaac Gym léger avec des exemples de robots.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Un système de simulation de robot-football pour les compétitions de robotique.
Simulation et physique Référentiel
 Source ouverte
SimpleNav : un cadre simple, unifié, reproductible et extensible pour la recherche VLA de navigation.
Navigation et SLAM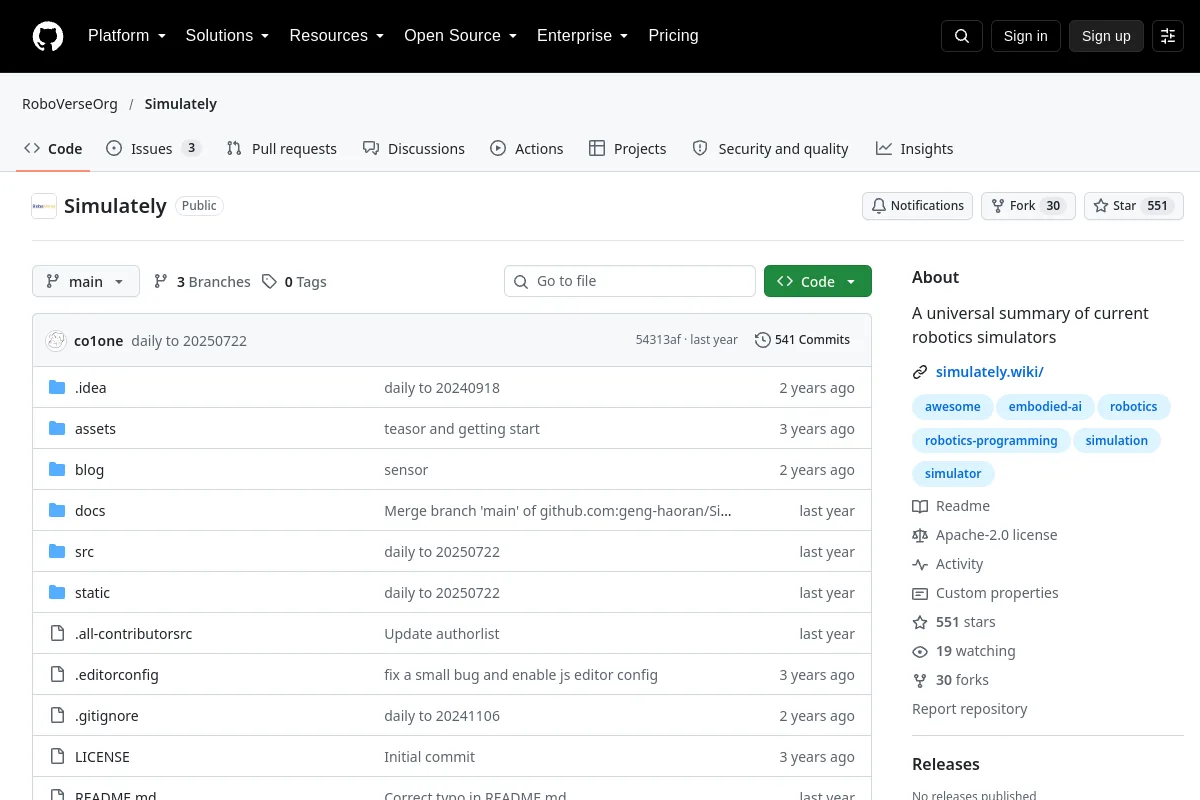 Référentiel
 Source ouverte
Un résumé universel des simulateurs de robotique actuels
Simulation et physique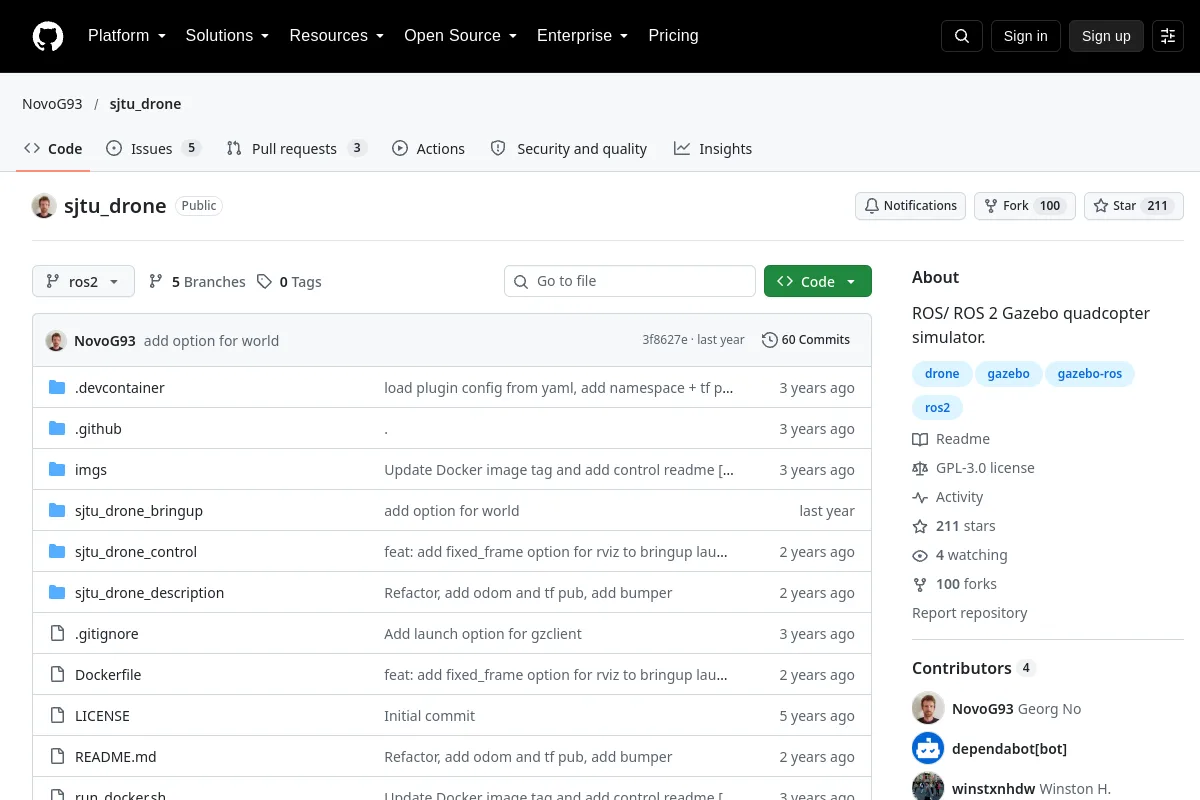 Référentiel
 Source ouverte
ROS/ ROS 2 Simulateur de quadricoptère Gazebo.
Simulation et physique Référentiel
 Source ouverte
Compétences d'agent pour les produits NVIDIA : installez-les dans Claude Code, Codex et d'autres agents de codage pour exécuter les flux de travail d'IA physique, de robotique, de simulation, CUDA et RAG de bout en bout.
Simulation et physique Référentiel
 Source ouverte
Une bibliothèque de machines à états comportementaux asynchrones et pilotée par les événements pour les applications ROS2 (Robotic Operating System) écrites en C++
Intergiciel et communication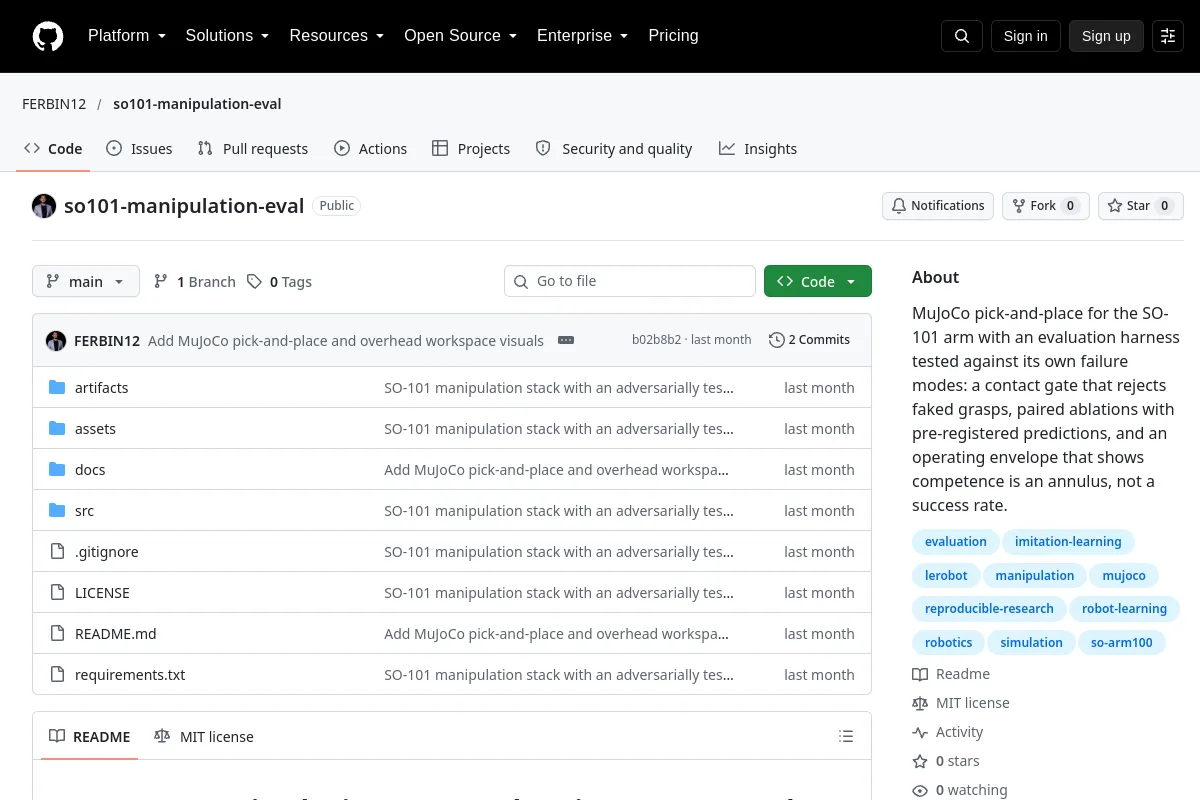 Référentiel
 Source ouverte
Harnais d'évaluation pick-and-place MuJoCo pour le bras SO-101.
Simulation et physique Référentiel
 Source ouverte
Projet de téléopération basée sur la vision pour le manipulateur SO-ARM100.
Logiciel de téléopération Référentiel
 Source ouverte
Implémentation officielle de « SocialNav : Formation d'un modèle de base d'inspiration humaine pour une navigation intégrée socialement consciente »
Navigation et SLAM Référentiel
 Source ouverte
Outils Python pour les représentations de position et d'orientation 2D et 3D.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
SplaTAM : Splat, Track & Map 3D Gaussians pour un SLAM RVB-D dense (CVPR 2024)
Navigation et SLAM Référentiel
 Source ouverte
Mon point de vue sur le robot quadrupède Spot Micro. Il est construit autour d'un microcontrôleur à came ESP32 et utilise une application svelte pour le contrôler
Planification et contrôle des mouvements Référentiel
 Source ouverte
Dynamique et modulation de marche aléatoire dans le domaine avec courbes de Bézier pour la locomotion des jambes d'un modèle à l'autre.
Cadres d'apprentissage des robotsConnaissez-vous une ressource qui a sa place ici ?