 Repository
 Forschung
RNR-Map · rllab-snu
Offizielles Github-Repository für „Renderable Neural Radiance Map for Visual Navigation“. (CVPR 2023-Highlight)
Navigation & SLAMDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Kartierungs-, Lokalisierungs-, Odometrie- und Navigationssoftware für autonome Roboter.
Repository
Forschung
Offizielles Github-Repository für „Renderable Neural Radiance Map for Visual Navigation“. (CVPR 2023-Highlight)
Navigation & SLAM Repository
 Forschung
Autonome Erkundung für ROS 2 mit zwei Algorithmen: Wanderer (heuristisch) und Discoverer (grenzbasiert, effizient für große Karten). Die Kartierung erfolgt durch Google Cartographer (SLAM)…
Navigation & SLAM Repository
 Forschung
Autonome Full-Stack-ROS 2-Navigation: Nav2, SLAM Toolbox, RTAB-Map & ORB-SLAM3 VSLAM, Gazebo Harmonic, Docker, Multi-Roboter-Flottenkoordination, kollaborative Schleifenschließung, koordinierte Grenze …
Navigation & SLAM Repository
 Forschung
Dies ist das offizielle Repository des Artikels „Towards Physically Executable 3D Gaussian for Embodied Navigation“.
Navigation & SLAM Repository
 Repository
 Forschung
Die SLAM-Anwendung sammelt Installations- und Testressourcen für LiDAR- und visuell-inertiale SLAM-Systeme.
Navigation & SLAM Repository
 Repository
 Forschung
slamplay ist eine Sammlung leistungsstarker Tools zum Spielen und Experimentieren mit SLAM in C++
Navigation & SLAM Repository
 Forschung
Sparse-Videogenerierungsmodell für verkörperte Navigation, abhängig von lockerer Sprachführung, 100 % Verifizierung in der realen Welt
Navigation & SLAM Repository
 Forschung
SPOC: Die Nachahmung kürzester Wege in der Simulation ermöglicht effektive Navigation und Manipulation in der realen Welt
Navigation & SLAM Repository
 Forschung
Relative-SLAM-Framework mit spärlicher Bündelanpassung; Betreuer empfehlen MOLA für neuere Arbeiten.
Navigation & SLAM Repository
 Forschung
Dies ist ein einfaches Punktlinien-SLAM-System, das auf ORBSLAM2 basiert.
Navigation & SLAM Repository
 Repository
 Forschung
TortoiseBot ist ein äußerst lernfreundlicher und kosteneffizienter ROS-basierter Open-Source-Mobilroboter, der sowohl Teleoperation, manuelle als auch autonome Kartierung und Navigation durchführen kann.
Navigation & SLAM Repository
 Forschung
Ventura-Forschungscode für aufgabenbedingte Navigation mit Diffusionsmodellen.
Navigation & SLAM Repository
 Forschung
Die Visibility-Aware RRT*-Implementierung für sicherheitskritische Navigation mit Robotern mit eingeschränkter Wahrnehmung.
Navigation & SLAM Repository
 Forschung
sreferenzen für visuelles und semantisches SLAM.
Navigation & SLAM Repository
 Forschung
Dies ist eine verbesserte Version von ORB-SLAM3, die ein mit YOLOv5 implementiertes Objekterkennungsmodul hinzufügt, um SLAM in dynamischen Umgebungen zu erreichen.
Navigation & SLAM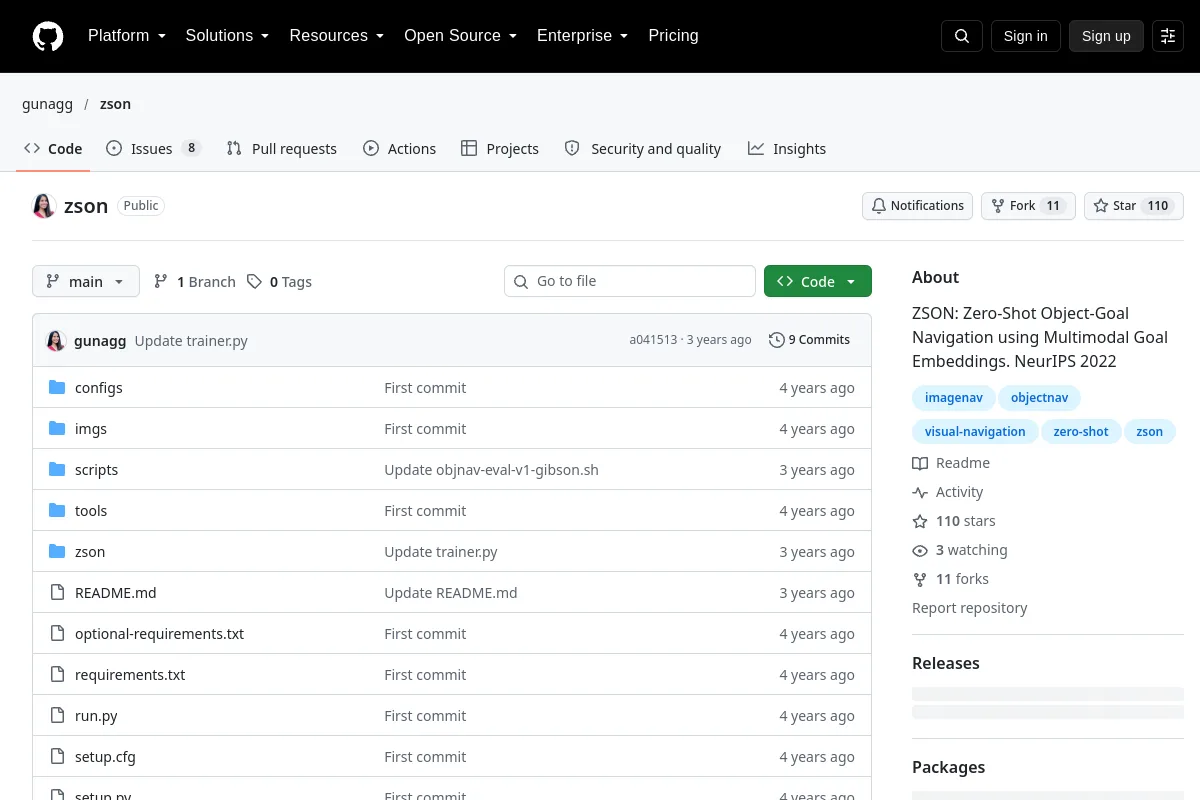 Repository
 Forschung
ZSON: Zero-Shot-Objekt-Ziel-Navigation mithilfe multimodaler Zieleinbettungen. NeurIPS 2022
Navigation & SLAMAUSWAHLHINWEISE
Passen Sie Sensoren, Koordinatenrahmen und Lokalisierungsannahmen an die Einsatzumgebung an. Kartierung, Posenschätzung, Pfadplanung und Hindernisvermeidung bedienen verschiedene Teile des Navigationsstapels.
Kennen Sie eine Ressource, die hierher gehört?