 Repository
 Open Source
ORB-SLAM3
Visuelle und visuell-inertiale Lokalisierungs- und Kartierungssoftware.
Navigation & SLAM
Software / Forschung
Dies ist eine verbesserte Version von ORB-SLAM3, die ein mit YOLOv5 implementiertes Objekterkennungsmodul hinzufügt, um SLAM in dynamischen Umgebungen zu erreichen.
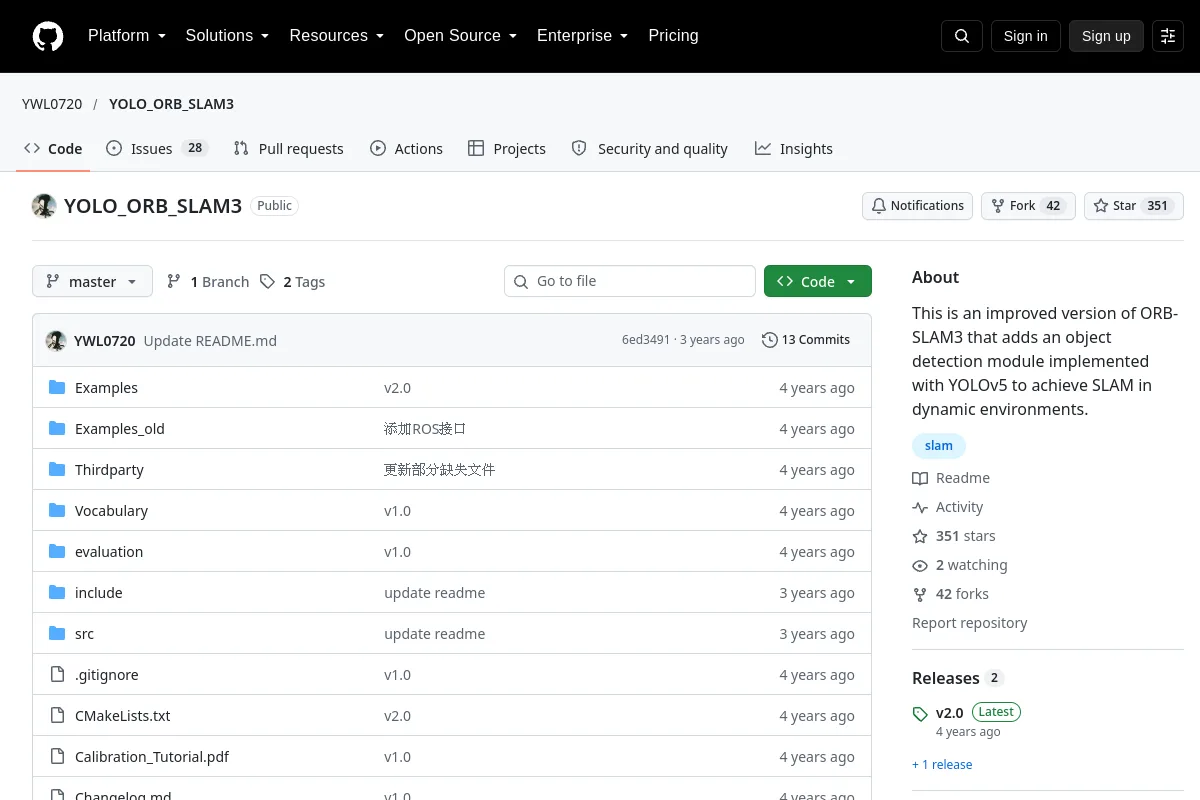
Dies ist eine verbesserte Version von ORB-SLAM3, die ein mit YOLOv5 implementiertes Objekterkennungsmodul hinzufügt, um SLAM in dynamischen Umgebungen zu erreichen.
Sehen Sie sich Installationsanweisungen, unterstützte Versionen, Beispiele und Schnittstellen in der Quelle an. Dieses Verzeichnis erhebt keinen Anspruch darauf, dass die Software auf Ihrem Roboter installiert oder getestet wurde.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Open Source
Visuelle und visuell-inertiale Lokalisierungs- und Kartierungssoftware.
Navigation & SLAM