 Repository
 Forschung
ceres solver · ceres-solver
Eine Bibliothek für die nichtlineare Optimierung im großen Maßstab.
Wahrnehmung & GeometrieDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Forschung
Eine Bibliothek für die nichtlineare Optimierung im großen Maßstab.
Wahrnehmung & Geometrie Repository
 Repository
 Forschung
ROS 2-Framework für die autonome Roboternavigation.
Navigation & SLAM Repository
 Forschung
Teleoperierender Franka FER-Roboter mit Meta Quest
Teleoperationssoftware Repository
 Forschung
Roboterprojekt mit Differenzialantrieb mit ROS 2-Paketen und Montageressourcen.
Bewegungsplanung und -steuerung Repository
 Forschung
Integrierte ROS-Funktionen für Planung, Prädikateninferenz, Greifersteuerung und Wahrnehmung zur Verwendung mit dem KUKA LBR IIWA und Universal Robots.
Wahrnehmung & Geometrie Repository
 Forschung
Kommunikationsinfrastruktur für verteilte Roboterdatensysteme.
Middleware und Kommunikation Repository
 Forschung
Echtzeit-SLAM-System mit umfassenden Funktionen
Navigation & SLAM Repository
 Forschung
MATLAB- und Simulink-Dienstprogramme für Fahrzeugkinematik, Visualisierung und Sensorsimulation.
Simulation & Physik Repository
 Forschung
Modulare Simulationsmaschine für die Robotikforschung.
Simulation & Physik Repository
 Forschung
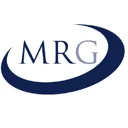
Software-Entwicklungskit für den Oxford Robotcar-Datensatz
Visualisierungs- und Datentools Repository
 Forschung
ROS-Pakete ermöglichen die Steuerung, Visualisierung und Simulation des Robotiq 2 Fingers Adaptive Grippers, Modellversion C3
Simulation & Physik Repository
 Forschung
Sicherheitskritische Steuerungen für die Navigation mit einem/mehreren Robotern: CBF-QP, MPC-CBF usw.
Navigation & SLAM Repository
 Forschung
SOFA-basierter Soft-Roboter RL mit Domänen-Randomisierung.
Frameworks für das Lernen von Robotern Repository
 Forschung
ROS-Pakete für mobile Manipulatoren von Hello Robot Stretch.
Frameworks für das Lernen von Robotern Repository
 Forschung
Ein unbeaufsichtigtes Open-Source-RL-Framework für die humanoide Steuerung mit FB/TeCH-Training, roboterbewusstem Bewegungsimport und realer Teleoperation.
Teleoperationssoftware Repository
 Forschung
Offizielles Repo von „BEVBert: Multimodal Map Pre-training for Language-guided Navigation“
Navigation & SLAM Repository
 Repository
 Forschung
RLinf ActProbe erweitert das Lernen zur Verstärkung verkörperter Richtlinien um eine sondierungsbasierte vorzeitige Beendigung.
Frameworks für das Lernen von Robotern Repository
 Forschung
Visuelles SLAM-Framework, abgeleitet von OpenVSLAM.
Navigation & SLAM Repository
 Forschung
Ein Plug-and-Play-Bereitstellungsframework für Roboter. Einfach bereitstellen, einfach ausführen.
Frameworks für das Lernen von Robotern Repository
 Forschung
Dieses Repository enthält eine Reihe von Tools, die die Verwaltung von Docker-Containern und (ROS-)Images mit transparenter Unterstützung von NVIDIA-Treibern vereinfachen.
Middleware und Kommunikation Repository
 Forschung
Deep Reinforcement Learning für die Navigation mobiler Roboter in der IR-SIM-Simulation. Mithilfe neuronaler DRL-Netzwerke (SAC, TD3, PPO, DDPG) lernt ein Roboter, in einem simulierten… zu einem zufälligen Zielpunkt zu navigieren.
Navigation & SLAM Repository
 Forschung
Umgebungen zur Haushaltsmanipulation und Ressourcen für das Roboterlernen.
Simulation & PhysikKennen Sie eine Ressource, die hierher gehört?

