 Repository
 Forschung
RLLib · samindaa
C++-Bibliothek für verstärktes Lernen für Vorhersage und Kontrolle.
Bewegungsplanung und -steuerungDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Forschung
C++-Bibliothek für verstärktes Lernen für Vorhersage und Kontrolle.
Bewegungsplanung und -steuerung Repository
 Forschung
Eine ROS 2-Pipeline zum Einsatz einer erlernten LEAP-Handgriffsrichtlinie.
Visualisierungs- und Datentools Repository
 Forschung
Implementierungen von Reinforcement Learning, einschließlich visionsbasiertem Robotergreifen in PyBullet.
Wahrnehmung & Geometrie Repository
 Forschung
Offizielles Github-Repository für „Renderable Neural Radiance Map for Visual Navigation“. (CVPR 2023-Highlight)
Navigation & SLAM Repository
 Forschung
scode zur Verallgemeinerung von Roboterangeboten durch semantische Korrespondenz.
Frameworks für das Lernen von Robotern Repository
 Forschung
RoboData Doctor bietet Konformitätsprüfungen und semantische Vergleiche für Roboter-Lerndatensätze.
Visualisierungs- und Datentools Repository
 Forschung
Ein Index der RoboParty-Repositorys, Dokumente und Hardwaredateien.
Frameworks für das Lernen von Robotern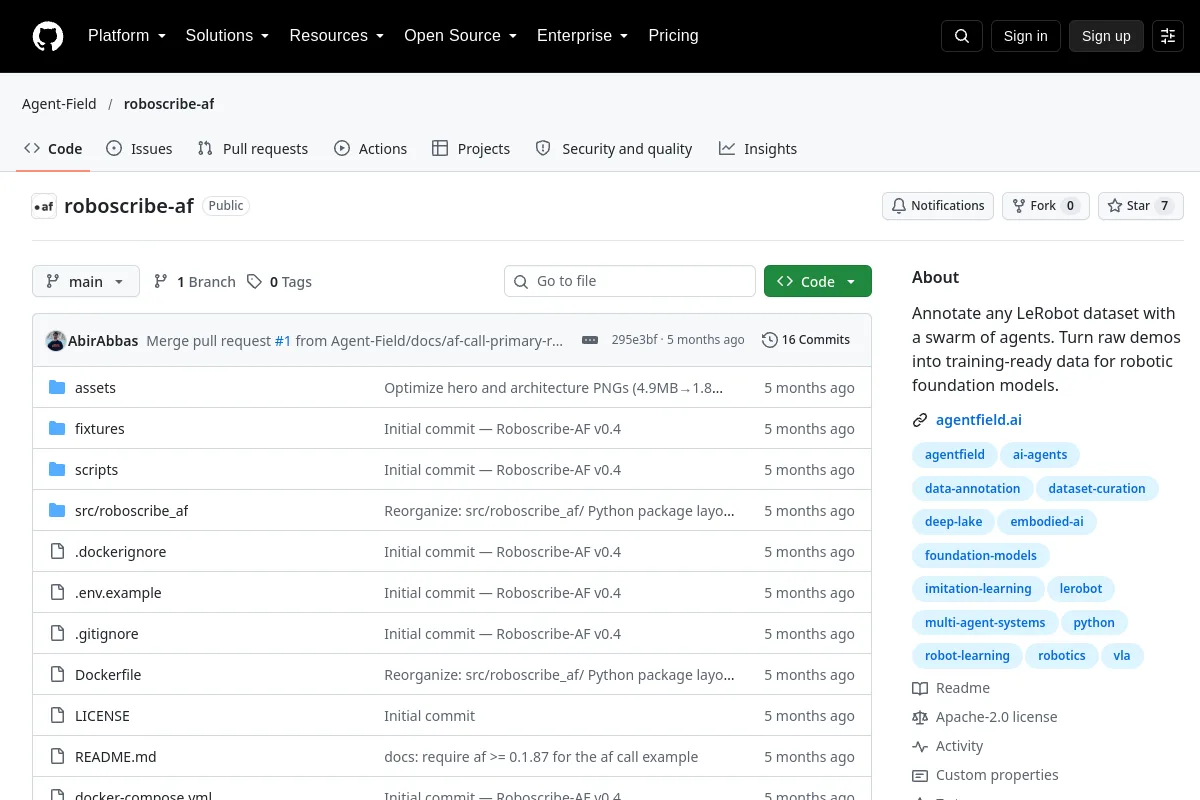 Repository
 Forschung
Roboscribe-AF bietet Multi-Agent-Annotations-Workflows für LeRobot-Demonstrationsdatensätze.
Visualisierungs- und Datentools Repository
 Forschung
3D-Simulation, Vorwärts- und Rückwärtskinematik eines Roboterarms in C# mit WPF und Helix-Toolkit
Simulation & Physik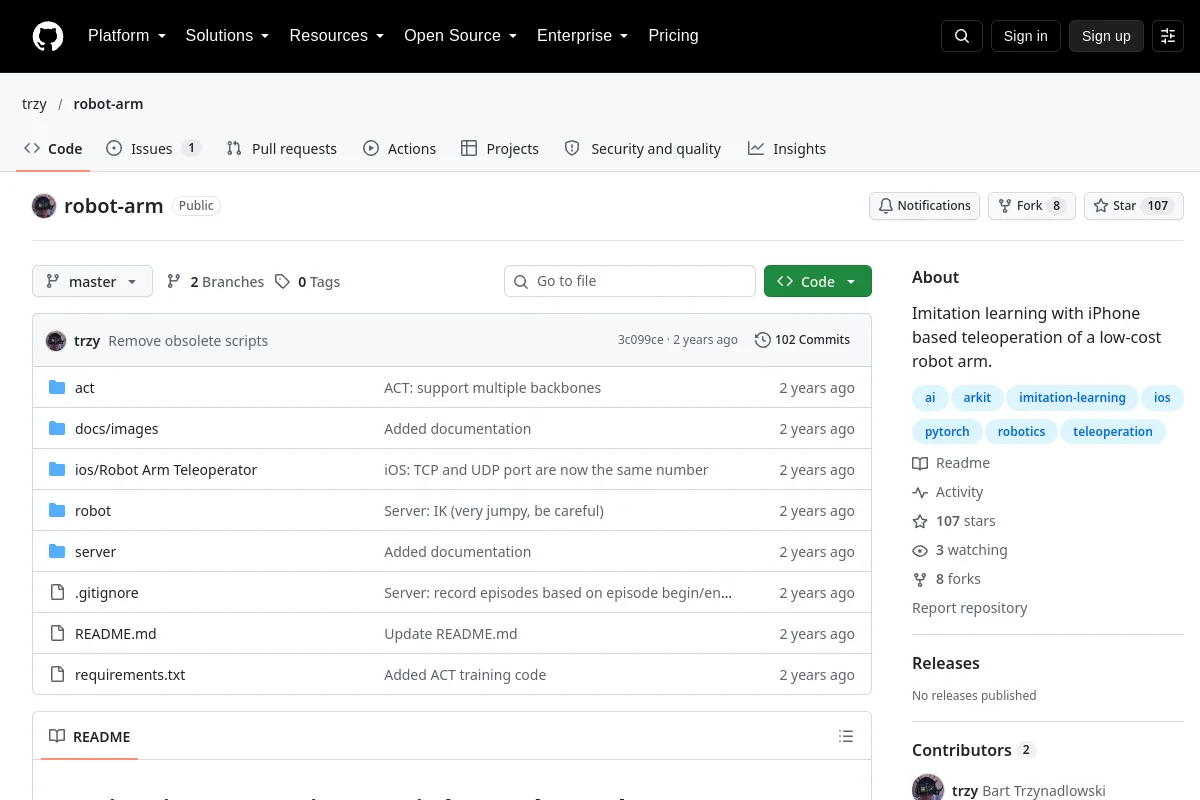 Repository
 Forschung
Nachahmungslernen mit iPhone-basierter Teleoperation eines kostengünstigen Roboterarms.
Teleoperationssoftware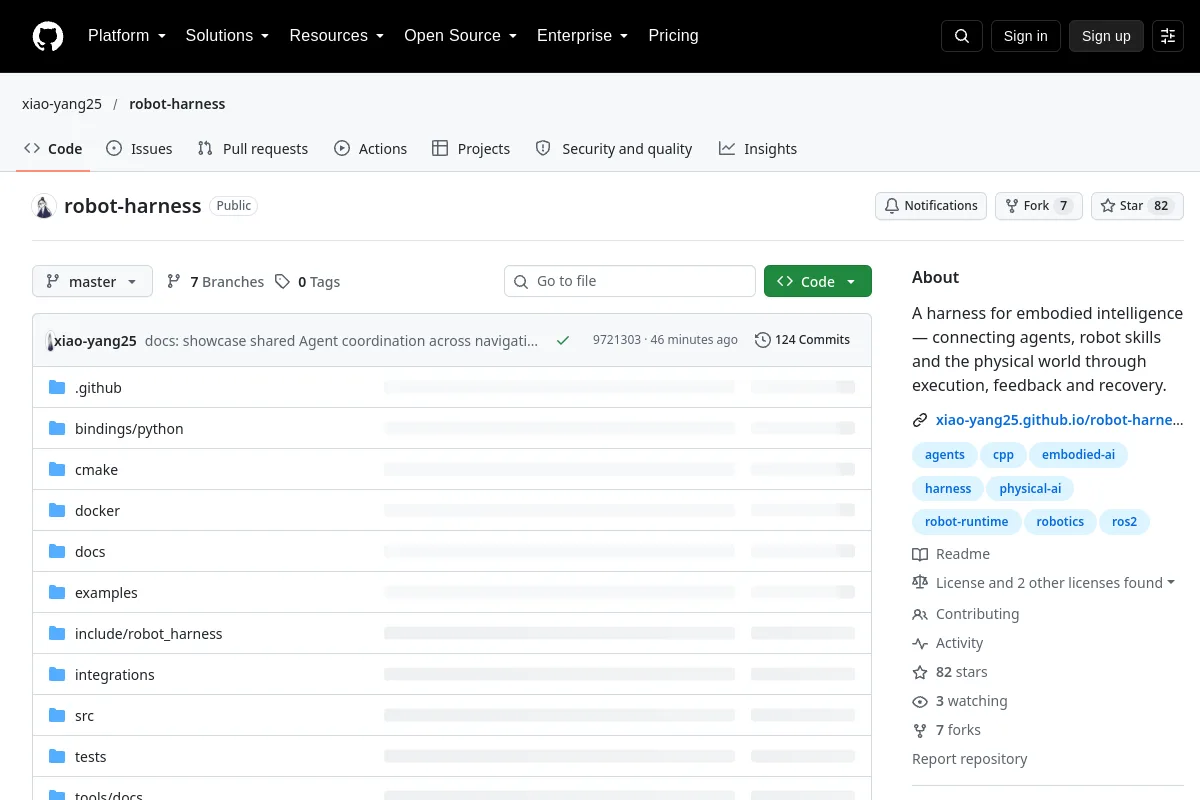 Repository
 Forschung
Ein Geschirr für verkörperte Intelligenz – es verbindet Agenten, Roboterfähigkeiten und die physische Welt durch Ausführung, Feedback und Wiederherstellung.
Middleware und Kommunikation Repository
 Forschung
Beispiele und Material zu Roboterkinematik, -dynamik, -steuerung und -lernen.
Bewegungsplanung und -steuerung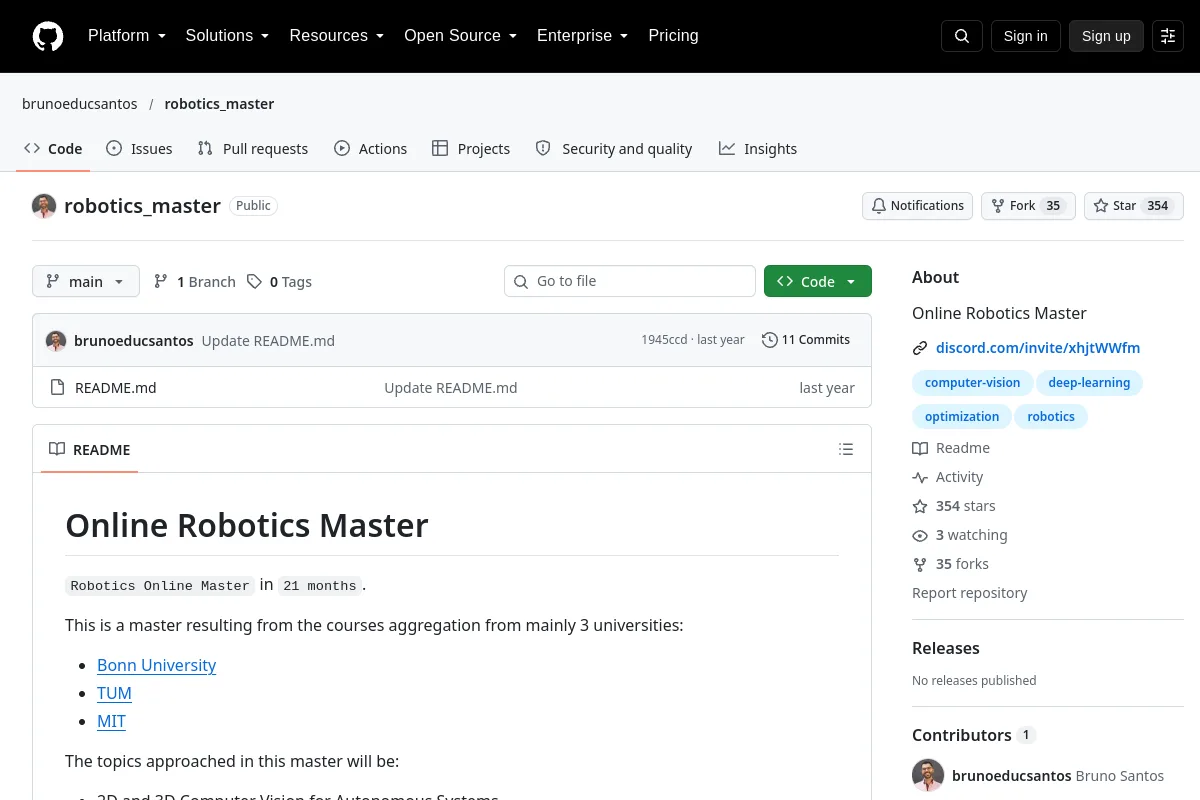 Repository
 Forschung
Kursnotizen und Ressourcen für ein Online-Robotikprogramm.
Wahrnehmung & Geometrie Repository
 Forschung
Simulator des UR5-Roboterarms mit Robotiq-Greifer, gebaut mit MuJoCo
Simulation & Physik Repository
 Forschung
Lesematerial zum entwicklungsorientierten Roboterlernen und zu Lehrplänen.
Visualisierungs- und Datentools Repository
 Forschung
Ein Kinova Gen3-Ballausgleichsprojekt unter Verwendung von SAC in MATLAB und Simulink.
Bewegungsplanung und -steuerung Repository
 Forschung
RoboTrace SDK protokolliert Roboterepisoden mit synchronisierten Video-, Sensor- und Aktionsdaten zur Beobachtbarkeit und Auswertung.
Visualisierungs- und Datentools Repository
 Forschung
Eine ROS-basierte Open-Source-Simulationsumgebung für Robotik-Anfänger
Simulation & Physik Repository
 Forschung
Quell-Repository für den Roboterkatalog robots.ros.org.
Frameworks für das Lernen von Robotern Repository
 Forschung
ROS-Stack für den Aldebaran Romeo-Roboter.
Frameworks für das Lernen von Robotern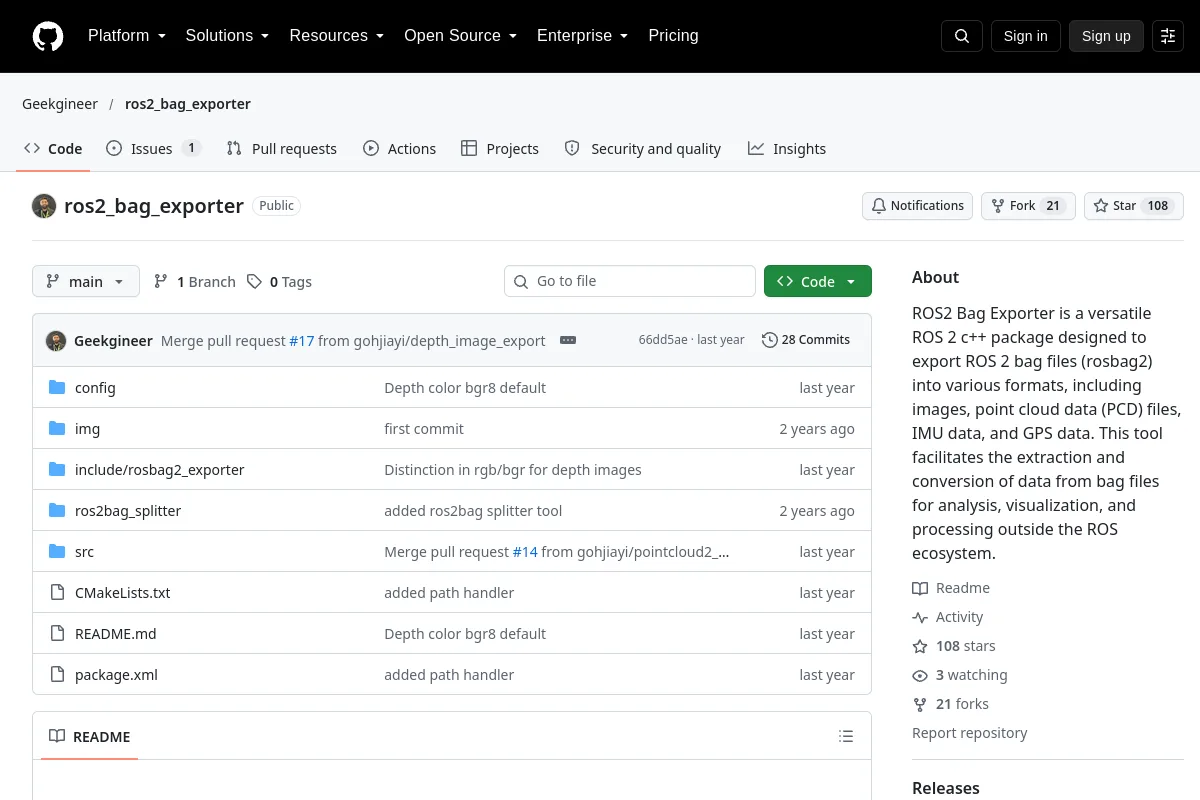 Repository
 Forschung
ROS 2 Bag-Export-Tools für Bilder, Punktwolken und andere aufgezeichnete Daten.
Visualisierungs- und Datentools Repository
 Forschung
Autonome Erkundung für ROS 2 mit zwei Algorithmen: Wanderer (heuristisch) und Discoverer (grenzbasiert, effizient für große Karten). Die Kartierung erfolgt durch Google Cartographer (SLAM)…
Navigation & SLAM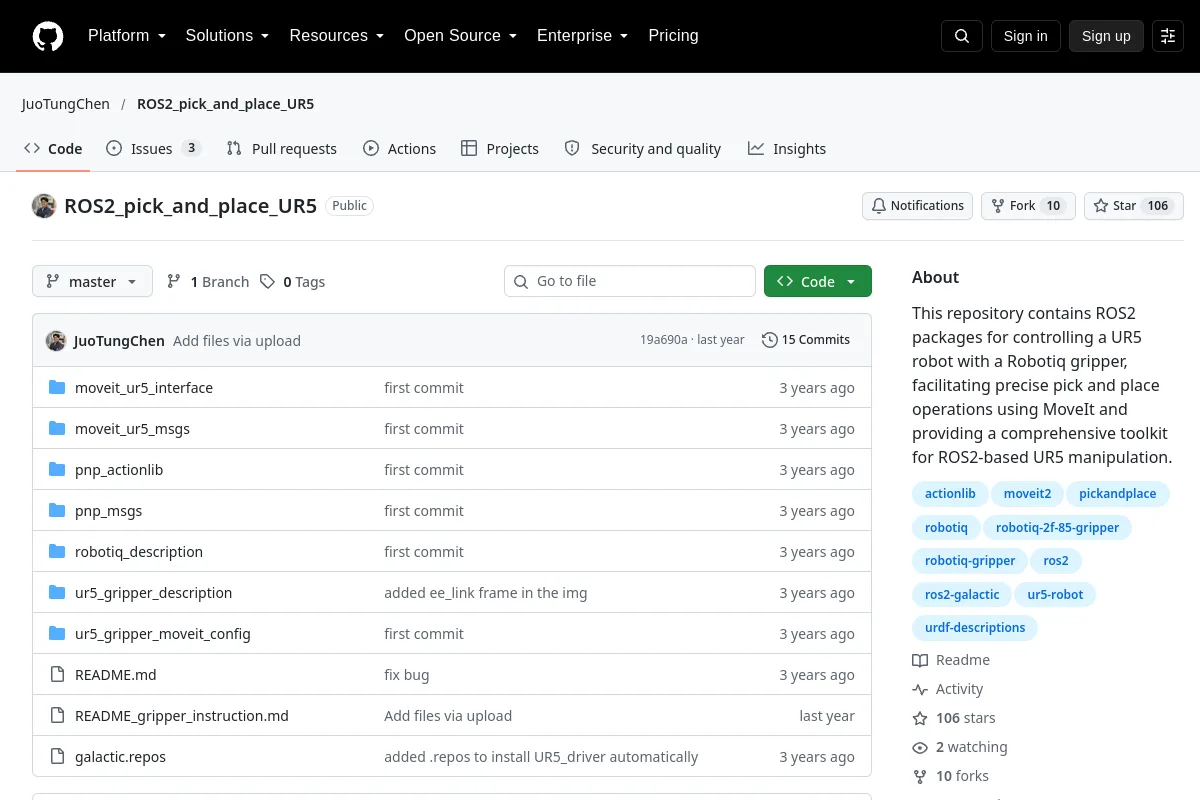 Repository
 Forschung
Dieses Repository enthält ROS2-Pakete zur Steuerung eines UR5-Roboters mit einem Robotiq-Greifer, erleichtert präzise Pick-and-Place-Vorgänge mit MoveIt und bietet ein umfassendes Toolkit für…
Roboter-SDKs Repository
 Forschung
Groß angelegte Multi-Roboter-Simulation eines überfüllten Lagers in Open 3D Engine (O3DE), vorgestellt auf der ROSCon2023
Simulation & PhysikKennen Sie eine Ressource, die hierher gehört?