Repository
 Forschung
movement primitives · dfki-ric
Bewegungsprimitive Implementierungen zum Nachahmungslernen, einschließlich bimanueller Bewegung.
Frameworks für das Lernen von RoboternDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Forschung
Bewegungsprimitive Implementierungen zum Nachahmungslernen, einschließlich bimanueller Bewegung.
Frameworks für das Lernen von Robotern Repository
 Forschung
EMKG: Multimodales Gedächtnis und Abruf für die Objekt-Ziel-Navigation in der offenen Welt in dynamischen Umgebungen.
Navigation & SLAM Repository
 Forschung
ROS-Anwendungen für den mobilen Roboter myAGV, einschließlich Kartierung und Navigation.
Frameworks für das Lernen von Robotern Repository
 Forschung
Pädagogische Python-Implementierung der Pose-Graph-Optimierung.
Navigation & SLAM Repository
 Forschung
Mesh-Installationspaket für den NAO-Roboter.
Frameworks für das Lernen von Robotern Repository
 Forschung
Echtzeit-Nav2-Parameter-Tuning-GUI für ROS2, kein Kill oder Neustart erforderlich
Navigation & SLAM Repository
 Forschung
Nav-R1: Argumentation und Navigation in verkörperten Szenen
Navigation & SLAM Repository
 Forschung
Offizielle Umsetzung von „NavRAG: Generating User Demand Instructions for Embodied Navigation through Retrieval-Augmented LLM“ (ACL'25 Findings)
Navigation & SLAM Repository
 Forschung
ROS globale und lokale Bewegungsplanung für mobile Roboter.
Navigation & SLAM Repository
 Forschung
Newton Dynamics-Engine für Echtzeit-Physiksimulation.
Bewegungsplanung und -steuerung Repository
 Forschung
GPU-Primitive für differenzierbares Rendering.
Frameworks für das Lernen von Robotern Repository
 Repository
 Forschung
OceanSim: Ein GPU-beschleunigtes Framework zur Simulation der Wahrnehmung von Unterwasserrobotern
Simulation & Physik Repository
 Forschung
Dieses Octo-Einsatzprojekt umfasst Teleoperation, RLDS-Erfassung und Feinabstimmung für Universal Robots-Arme.
Frameworks für das Lernen von Robotern Repository
 Forschung
Ein integriertes humanoides Kontroll-, Planungs- und Wahrnehmungssystem. Entwickelt vom MIT und der University of Edinburgh für den Boston Dynamics Atlas und die humanoiden Roboter Valkyrie der NASA
Wahrnehmung & Geometrie Repository
 Forschung
Verstärkungslernumgebungen für Isaac Gym in Isaac Sim.
Frameworks für das Lernen von Robotern Repository
 Repository
 Forschung
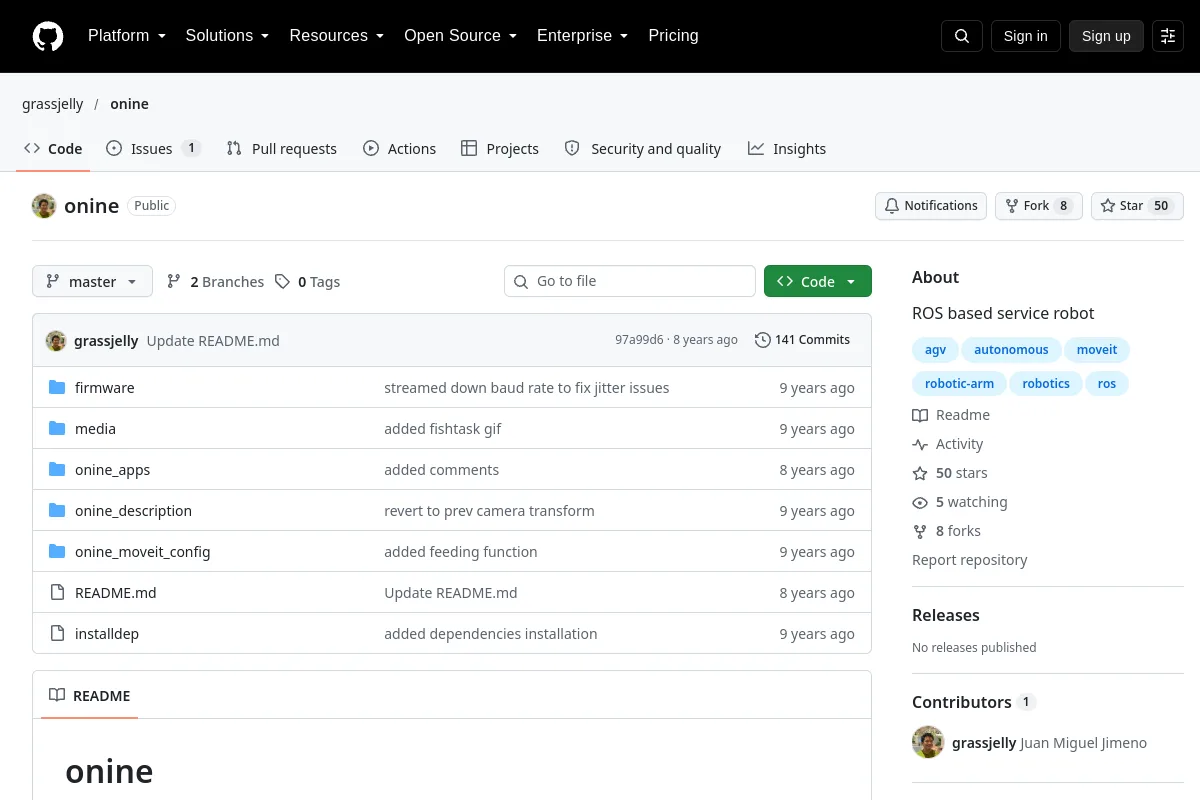
ROS-basiertes Serviceroboterprojekt.
Frameworks für das Lernen von Robotern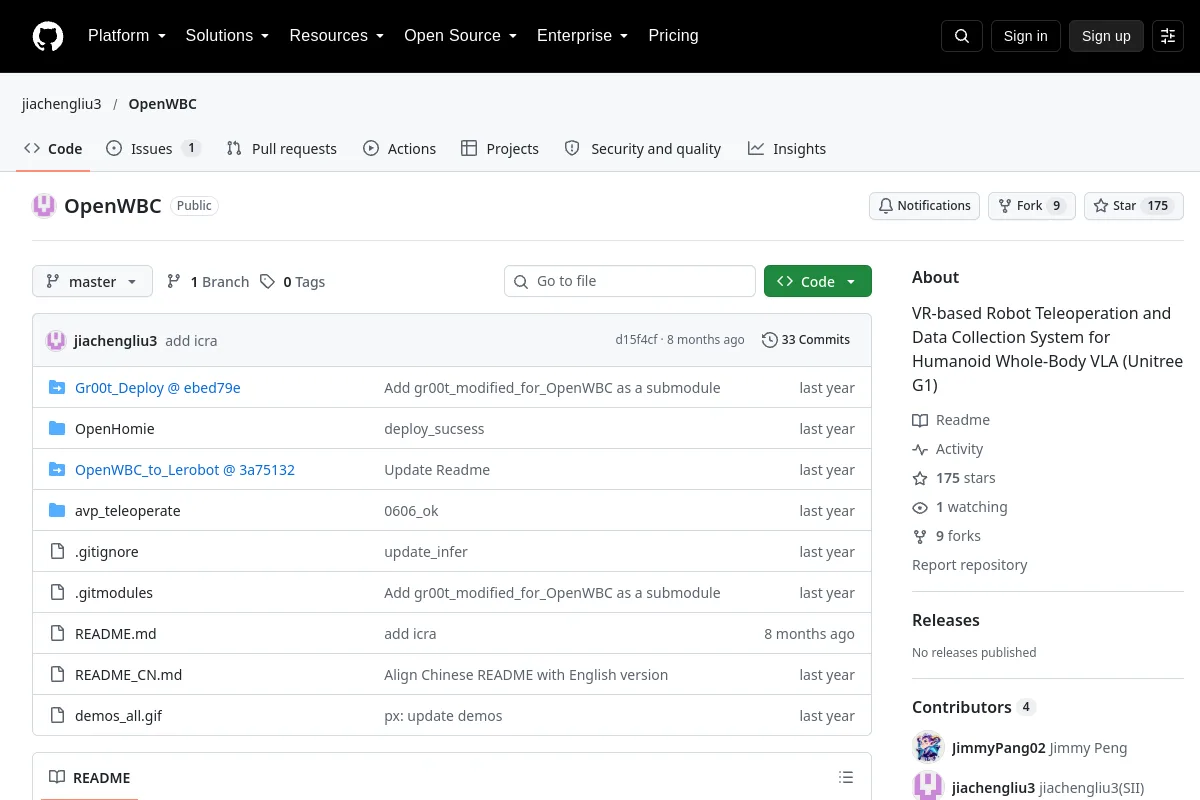 Repository
 Forschung
VR-basiertes Roboter-Teleoperations- und Datenerfassungssystem für humanoide Ganzkörper-VLA (Unitree G1)
Teleoperationssoftware Repository
 Forschung
Offizielle Umsetzung des Papers: „OptiGeo: Efficient Monocular Geometry for Embodied Perception in Optically Challenging Scenes“
Wahrnehmung & Geometrie Repository
 Forschung
Codegenerierung für nichtkonvexe eingebettete Optimierung mit ROS-Unterstützung.
Bewegungsplanung und -steuerung Repository
 Forschung
Eine ROS-Integration von ORB-SLAM2.
Navigation & SLAM Repository
 Forschung
Eine semantische visuelle SLAM-Implementierung, die Objekterkennung, Bewegungsanalyse und OctoMap-Mapping kombiniert.
Navigation & SLAM Repository
 Forschung
Eine Möglichkeit, Statistiken aus beliebigen Quellen auf flexible und echtzeitsichere Weise in ROS/ROS2 zu sammeln, zu aggregieren, zu speichern und zu visualisieren
Visualisierungs- und DatentoolsKennen Sie eine Ressource, die hierher gehört?