 Repository
DAS VERKÖRPERTE KI-VERZEICHNIS
Software
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository

 Repository
 Open Source
Object Goal Navigation · devendrachaplot
Objekt-Ziel-Navigation mittels semantischer Exploration.
Navigation & SLAM Repository
 Open Source
ogma · nasa
Generator von Laufzeitmonitoren für Flug- und Robotikanwendungen.
Middleware und Kommunikation Repository
 Open Source
olympics-mujoco · pigBond
Eine Mujoco-basierte Simulationsplattform für humanoide Roboter mit einer dreistufigen Architektur, die Nachahmung und Verstärkungslernen unterstützt und eine Trajektorienvisualisierung für effiziente Forschung und Entwicklung bietet.
Simulation & Physik Repository
 Open Source
OM1 · OpenMind
Modulares Hardware-Abstraktions-Framework für Roboter-KI-Systeme.
Middleware und Kommunikation Repository
 Open Source
OmniNxt · HKUST-Aerial-Robotics
Ein vollständig quelloffener und kompakter Flugroboter mit omnidirektionaler visueller Wahrnehmung
Wahrnehmung & Geometrie Repository
 Open Source
online_dmpc · carlosluis
Begleitcode zum RA-L/ICRA 2020-Papier: „Online Trajectory Generation with Distributed Model Predictive Control for Multi-Robot Motion Planning“
Bewegungsplanung und -steuerung Repository
 Open Source
onrobot · UOsaka-Harada-Laboratory
OnRobot-Pakete (https://wiki.ros.org/onrobot)
Roboter-SDKs Repository
 Open Source
openamr-platform-sw · openAMRobot
ROS 2 Jazzy-Software für die mobile OpenAMRobot-Basis: Simulation, Nav2, SLAM, Docking, Steuerung, Treiber und Aufruf.
Navigation & SLAM Repository
 Open Source
OpenBot · ob-f
OpenBot nutzt Smartphones als Gehirne für kostengünstige Roboter. Wir haben ein kleines Elektrofahrzeug entworfen, das etwa 50 US-Dollar kostet und als Roboterkörper dient. Unser Software-Stack für Android-Smartphones…
Navigation & SLAM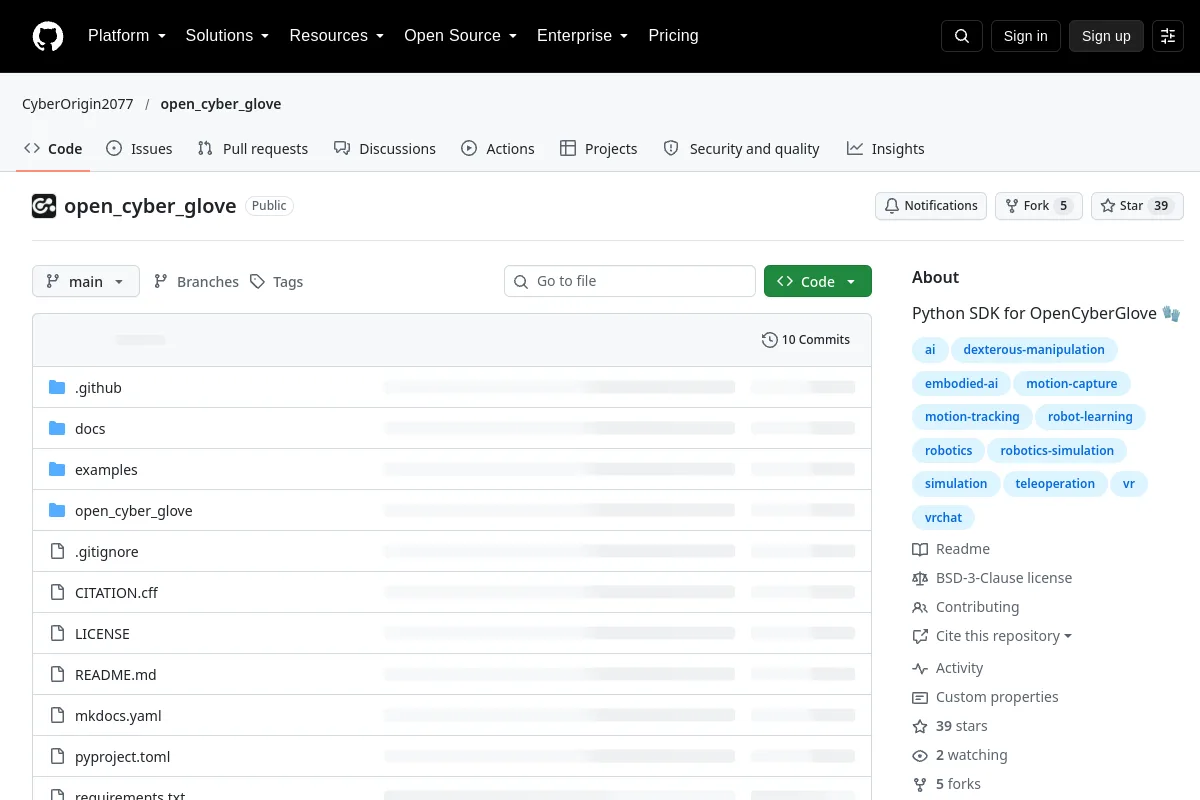 Repository
 Open Source
open cyber glove · CyberOrigin2077
Python SDK für den OpenCyberGlove-Datenhandschuh.
Teleoperationssoftware Repository
 Open Source
open drawer · Akbro23
Ein berührungsgesteuertes Schubladenöffnungsexperiment mit pi0.5 und Genesis.
Frameworks für das Lernen von Robotern Repository
 Open Source
openeyes · mandarwagh9
OpenEyes ist ein Open-Source-Roboter-Vision-Framework für Edge-Geräte
Wahrnehmung & Geometrie Repository
 Open Source
OpenReal2Sim · PointsCoder
Eine Toolbox für die Real-to-Sim-Rekonstruktion und Robotersimulation
Simulation & Physik Website
 Open Source
Open-RMF
Tools zur Koordination von Roboterflotten und gemeinsamer Infrastruktur.
Flotten- und Autonomiesysteme Repository
 Open Source
Open Vocabulary Affordance Detection in 3D Point Clouds · Fsoft-AIC
Forschungscode zur Affordance-Erkennung mit offenem Vokabular in 3D-Punktwolken.
Wahrnehmung & Geometrie Repository
 Repository
 Open Source
ORB-SLAM-free-space-carving · atlas-jj
Implementierung und Annotation des Free Space Carving-Algorithmus (CARV) unter Verwendung von ORB-SLAM-Kartenpunkten und Kameraposen.
Navigation & SLAM Repository
 Open Source
OwnLens · ashwin9390
Eine Spezifikation für das erlaubte egozentrische Unterrichten persönlicher Roboter.
Wahrnehmung & Geometrie Repository
 Open Source
PaddleRobotics · PaddlePaddle
PaddleRobotics ist eine Open-Source-Algorithmusbibliothek für Roboter, die auf Paddle basiert und Open-Source-Teile wie Mensch-Roboter-Interaktion, komplexe Bewegungssteuerung, Umgebungswahrnehmung, SLAM usw. umfasst.
Navigation & SLAM Repository
 Open Source
paintnet · gabrieletiboni
Erlernen von Roboter-Sprühlackierpfaden aus 3D-Punktwolken.
Wahrnehmung & Geometrie Repository
 Open Source
panda_simulation · erdalpekel
Dieses Repository enthält ein Beispiel-ROS-Paket, das den FRANKA EMIKA Panda-Roboter in der Gazebo-Simulationsumgebung startet.
Simulation & Physik Repository

 Repository
 Open Source
path_planner · karlkurzer
Hybrider A*-Pfadplaner für ein autonomes Forschungsfahrzeug.
Bewegungsplanung und -steuerungEIN ORT FÜR IHRE NÄCHSTE ENTDECKUNG
Schlagen Sie eine Ressource vor ↗Das Ökosystem wächst weiter.
Kennen Sie eine Ressource, die hierher gehört?