 Repository
 Forschung
MoCapAct · microsoft
Ein Multi-Task-Datensatz zur simulierten humanoiden Kontrolle
Bewegungs- und InteraktionsdatenDAS VERKÖRPERTE KI-VERZEICHNIS
Finden Sie Roboterdemonstrationen, Bewegungsdaten und Szenenressourcen zum Lernen.
Repository
Forschung
Ein Multi-Task-Datensatz zur simulierten humanoiden Kontrolle
Bewegungs- und Interaktionsdaten Repository
 Forschung
ROS-Repository für die Roboterbeschreibung und Pavillonsimulation des Radroboters Nexus 4WD Mecanum
Szenen- und Objektressourcen Website
 Forschung
Eine kollaborative Sammlung von Roboterdemonstrationsdatensätzen und Modellressourcen.
Robotervorführungen Repository
 Forschung
Code für PerAct², einen sprachkonditionierten Imitationslernagenten, der für die bimanuelle Robotermanipulation unter Verwendung der RLBench-Umgebung entwickelt wurde. Es umfasst die Generierung von Datensätzen, Trainingsskripte und…
Robotervorführungen Repository
 Forschung
Steuern Sie KI-Roboter. Community-gesteuerte UI-Middleware zur Steuerung von Robotern, zur Aufzeichnung von Datensätzen und zum Training von Aktionsmodellen. Kompatibel mit SO-100 und SO-101
Robotervorführungen Repository
 Forschung
PHUMA stellt Code- und Datengenerierungsressourcen für die Fortbewegung humanoider Menschen bereit.
Bewegungs- und Interaktionsdaten Repository
 Forschung
Ein ROS-Knoten, der einen vierbeinigen Roboter unter Verwendung von URDF beschreibt
Szenen- und Objektressourcen Repository
 Forschung
RealSee3D: Ein RGB-D-Datensatz mit mehreren Ansichten, der reale Aufnahmen und prozedural generierte Szenen mit erweiterbaren Anmerkungen für vielfältige 3D-Vision-Forschung kombiniert.
Szenen- und Objektressourcen Website
 Forschung
Plattformübergreifende Robotermanipulationsdaten für die verkörperte Intelligenzforschung.
Robotervorführungen Website
 Forschung
Roboterinteraktionsdaten zur Unterstützung der visuellen Dynamik und Manipulationsforschung.
Robotervorführungen Repository
 Forschung
ROS2-Beschreibungspakete für Humanoid, Vierbeiner und Manipulator
Szenen- und Objektressourcen Repository
 Forschung
Erkennen der Greifpositionen von Robotern mit tiefen neuronalen Netzen. Das Modell wird auf dem Cornell Grasping Dataset trainiert. Dies ist eine Implementierung, die hauptsächlich auf dem Artikel „Real-Time Grasp Detection Using…“ basiert.
Robotervorführungen Repository
 Forschung
Dies ist die offizielle Umsetzung des Artikels „Robots Pre-Train Robots: Manipulation-Centric Robotic Representation from Large-Scale Robot Datasets“.
Robotervorführungen Repository
 Forschung
Ein großer offener 3D-Datensatz, der für autonomes Fahren, Robotik und 4D-Wahrnehmungsaufgaben entwickelt wurde
Robotervorführungen Repository
 Forschung
Pytorch-Implementierung der Modelle RT-1-X und RT-2-X aus dem Artikel: „Open X-Embodiment: Robotic Learning Datasets and RT-X Models“
Robotervorführungen Repository
 Forschung
S3E: Ein multimodaler Multi-Roboter-Datensatz für kollaboratives SLAM
Robotervorführungen Repository
 Forschung
SiT-Datensatz: Sozial interaktiver Fußgänger-Trajektorien-Datensatz für soziale Navigationsroboter
Robotervorführungen Repository
 Forschung
STONE-Datensatz: Ein skalierbarer multimodaler Surround-View-3D-Verfahrbarkeitsdatensatz für die Navigation von Offroad-Robotern
Robotervorführungen Repository
 Forschung
Veröffentlichung eines neuartigen Datensatzes, der in einem Lagerhaus von Clearpath Robotics aufgenommen wurde.
Robotervorführungen Repository
 Forschung
Entwicklung eines Roboterbeschreibungsmodells für den Unitree Go2-Roboter, konfiguriert mit dem Champ Legged Robots Research Repository
Szenen- und Objektressourcen Repository
 Forschung
ROS/ROS2-fähige Sensormodelle (Assets) auf Unity
Szenen- und Objektressourcen Repository
 Forschung
UrbanNav: Open-Sourcing-Lokalisierungsdaten, die in asiatischen Stadtschluchten, einschließlich Tokio und Hongkong, gesammelt wurden
Robotervorführungen Repository
 Forschung
Der Datensatz für den Artikel „Lernen der selbstüberwachten Durchquerbarkeit mit Navigationserfahrungen mobiler Roboter: Ein risikobewusster Selbsttrainingsansatz (IEEE RA-L)“
Robotervorführungen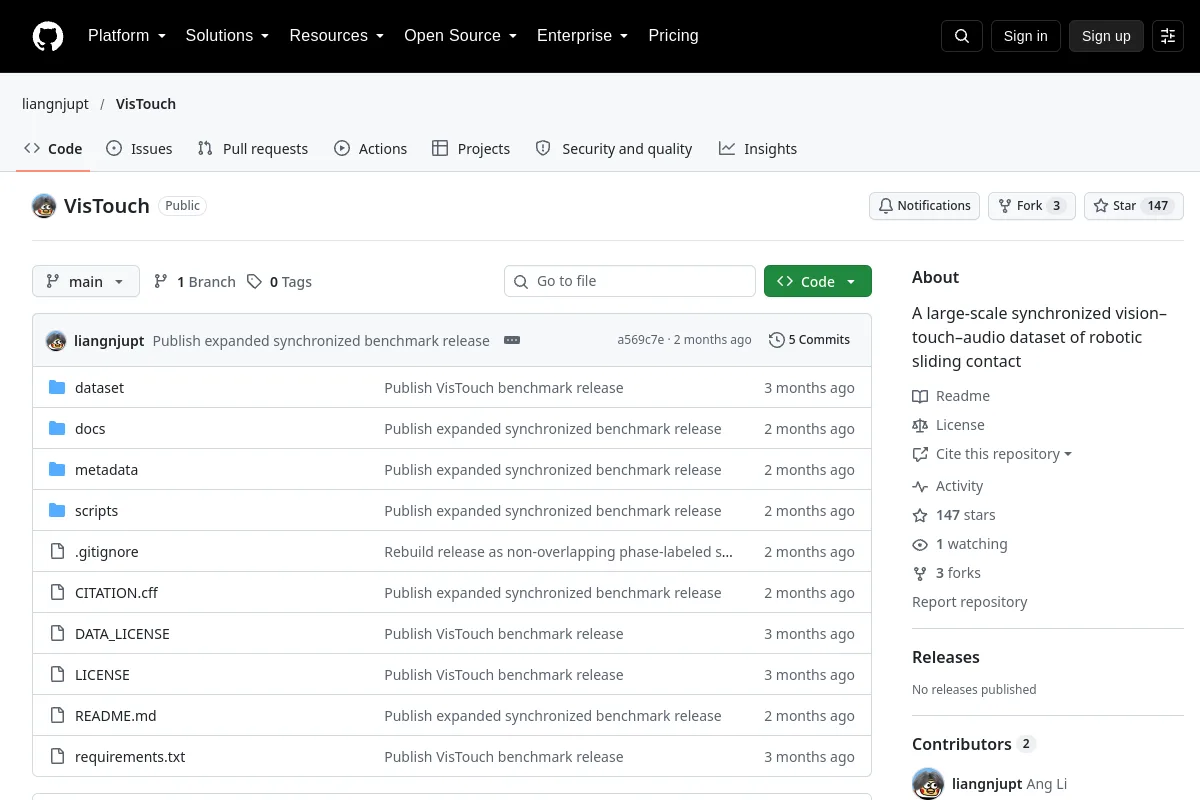 Repository
 Forschung
Ein groß angelegter synchronisierter Vision-Touch-Audio-Datensatz von Roboter-Gleitkontakten
RobotervorführungenKennen Sie eine Ressource, die hierher gehört?