 Förvar
 Öppen källkod
dex-hand-teleop · yzqin
Från en hand till flera händer: Imitationsinlärning för fingerfärdig manipulation från enkelkamera teleoperation, RA-L IROS 2022
TeleoperationsprogramvaraTHE EMBODIED AI DIRECTORY
Utforska mjukvarugränssnitt och ominriktningsverktyg för att fjärrstyra robotar och samla in demonstrationer.
Förvar
Öppen källkod
Från en hand till flera händer: Imitationsinlärning för fingerfärdig manipulation från enkelkamera teleoperation, RA-L IROS 2022
Teleoperationsprogramvara Förvar
 Öppen källkod
HandUMI-programvara med öppen källkod för synkroniserad bimanuell datainsamling och ominriktning till valfri bimanuell robot. Inkluderar kalibrering, QA, repris och teleoperation.
Teleoperationsprogramvara Förvar
 Öppen källkod
Hand-motion retargeting verktyg för fingerfärdig robot teleoperation.
Teleoperationsprogramvara Förvar
 Öppen källkod
Mobila ALOHA-inlärnings- och teleoperationsresurser för bimanuell mobilmanipulation.
Teleoperationsprogramvara Förvar
 Öppen källkod
Extraherar och återinriktar FBX-animationer till robotrörelsereferenser.
Teleoperationsprogramvara Förvar
 Öppen källkod
SO-101 robotinlärningsstack med teleoperation och MuJoCo inlärningsarbetsflöden.
Teleoperationsprogramvara Förvar
 Öppen källkod
Bimanuellt, multi-utförande, tillgängligt, virtuell verklighet teleoperationssystem för robotar
Teleoperationsprogramvara Förvar
 Öppen källkod
YUBI - Yielding Universal Bidigital Interface - Hårdvarudesign med öppen källkod för en fingerdriven teleoperationshandske och robotgripare, inklusive CAD, BOM och monteringsanvisningar.
Teleoperationsprogramvara Förvar
 Öppen källkod
U-arm: Lerobot-Allt-Cross-Embodiment-Teleoperation
Teleoperationsprogramvara Förvar
 Öppen källkod
Ett mångsidigt teleoperationsramverk för robotmanipulation med hjälp av Meta Quest3
Teleoperationsprogramvara Förvar
 Öppen källkod
DexUMI: Använda mänsklig hand som det universella manipulationsgränssnittet för fingerfärdig manipulation
Teleoperationsprogramvara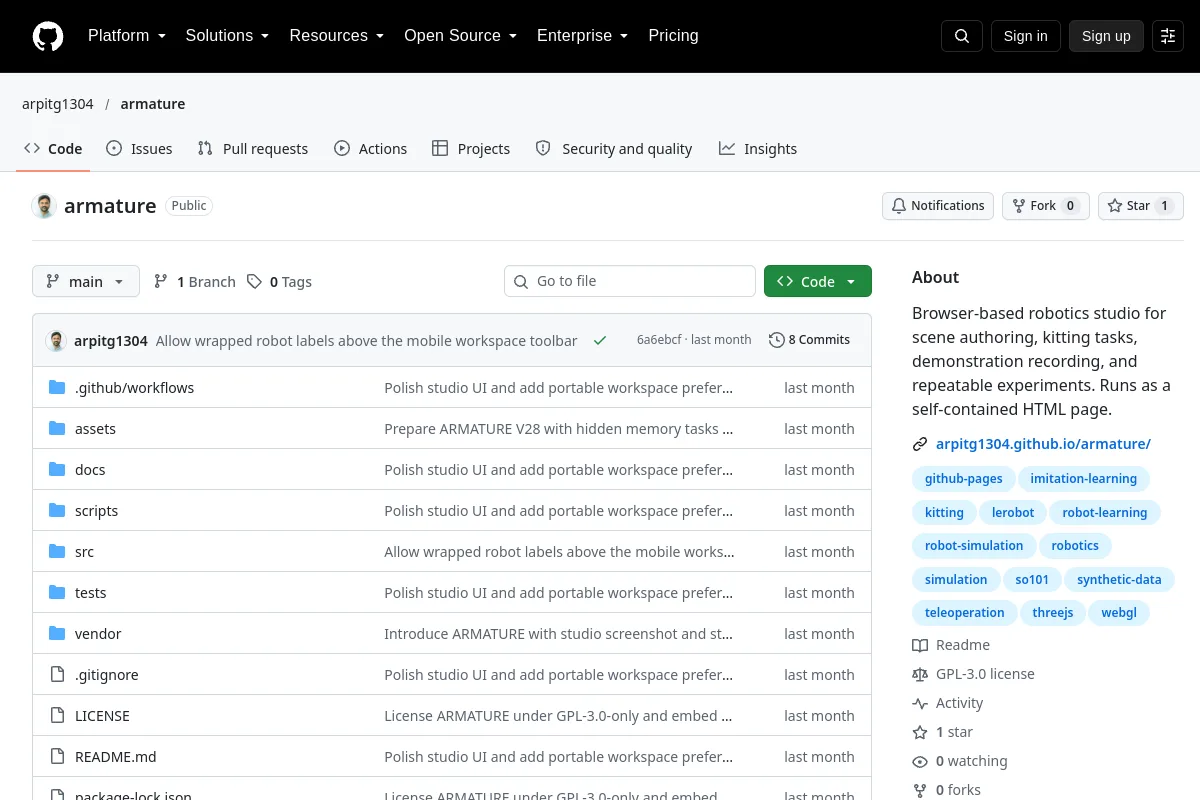 Förvar
 Öppen källkod
En webbläsarbaserad robotstudio för scener, demonstrationer och experiment.
Teleoperationsprogramvara Förvar
 Öppen källkod
ROS2-paket som implementerar ett teleoperationsgränssnitt med QT
Teleoperationsprogramvara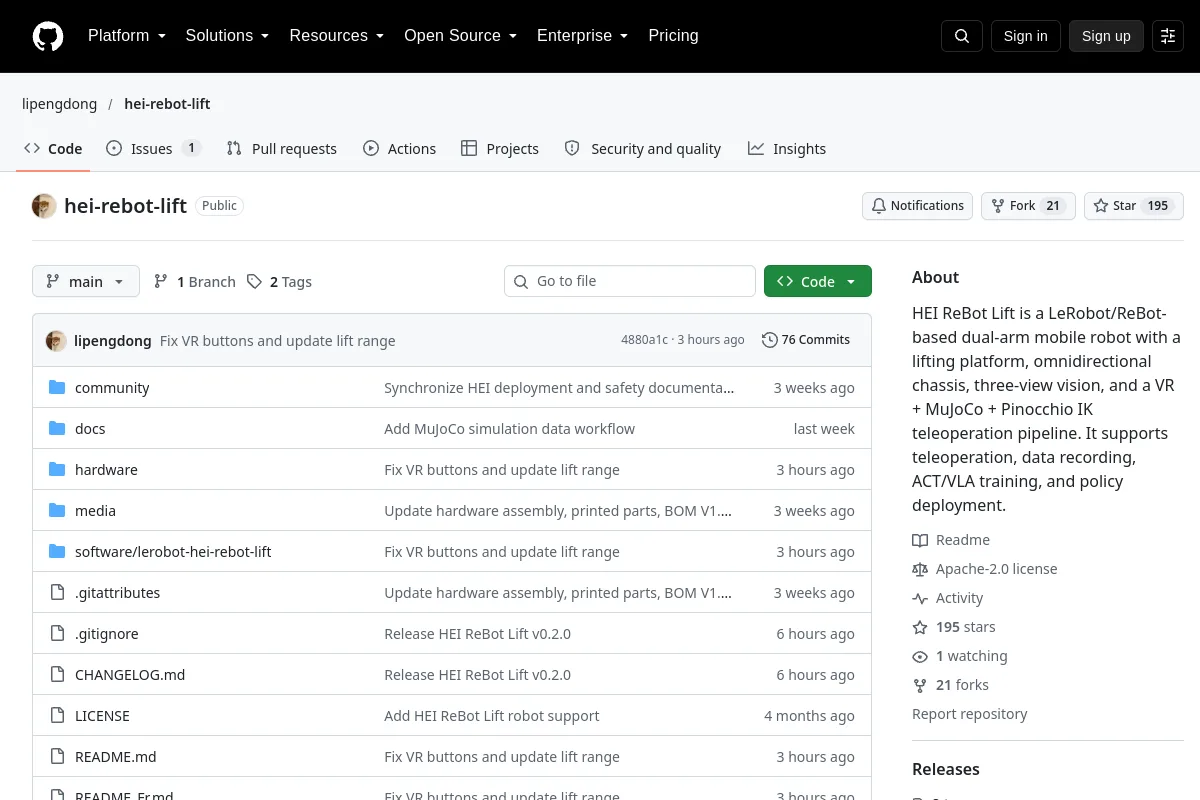 Förvar
 Öppen källkod
HEI ReBot Lift är en LeRobot/ReBot-baserad dubbelarmad mobilrobot med en lyftplattform, rundstrålande chassi, trevy och en VR + MuJoCo + Pinocchio IK teleoperationspipeline. Det...
Teleoperationsprogramvara Förvar
 Öppen källkod
Det enhetliga ramverket för sim & riktig robot teleoperation
Teleoperationsprogramvara Förvar
 Öppen källkod
Joycon-Robotics: Låg kostnad, bekväm teleoperation för en- och tvåarmade robotar
Teleoperationsprogramvara Förvar
 Öppen källkod
Detta förråd implementerar teleoperation av Unitree humanoid-roboten H1 / G1 med hjälp av Azure Kinect DK-kamera.
Teleoperationsprogramvara Förvar
 Öppen källkod
Ett förråd för prisvärda, lättmonterade robotarmar designade för teleoperationstillämpningar.
Teleoperationsprogramvara Förvar
 Öppen källkod
Python SDK för OpenCyberGlove datahandske.
Teleoperationsprogramvara Förvar
 Öppen källkod
ROS 2-brygga för livedata, videoströmning, teleoperation och fjärrövervakning.
Teleoperationsprogramvara Förvar
 Öppen källkod
SuperDex sammanför en specialbyggd fysikmotor, robotteknikverktyg och ett skalbart gränssnitt för inlärning av förstärkning i en enhetlig simuleringsplattform, med VR-baserad teleoperation och...
Teleoperationsprogramvara Förvar
 Öppen källkod
Implementering av Radiance Fields för Robotic Teleoperation
Teleoperationsprogramvara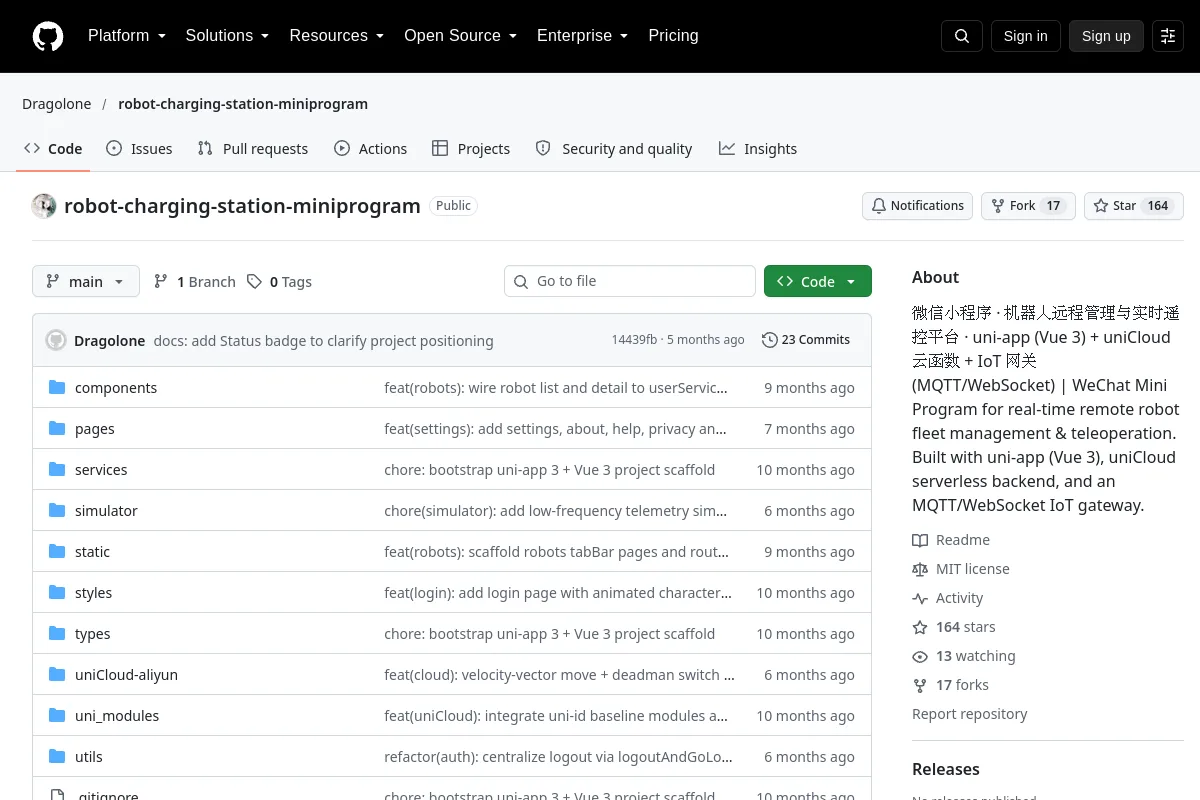 Förvar
 Öppen källkod
Ett WeChat-miniprogram för fjärrstyrning av robotflotta och teleoperation.
Teleoperationsprogramvara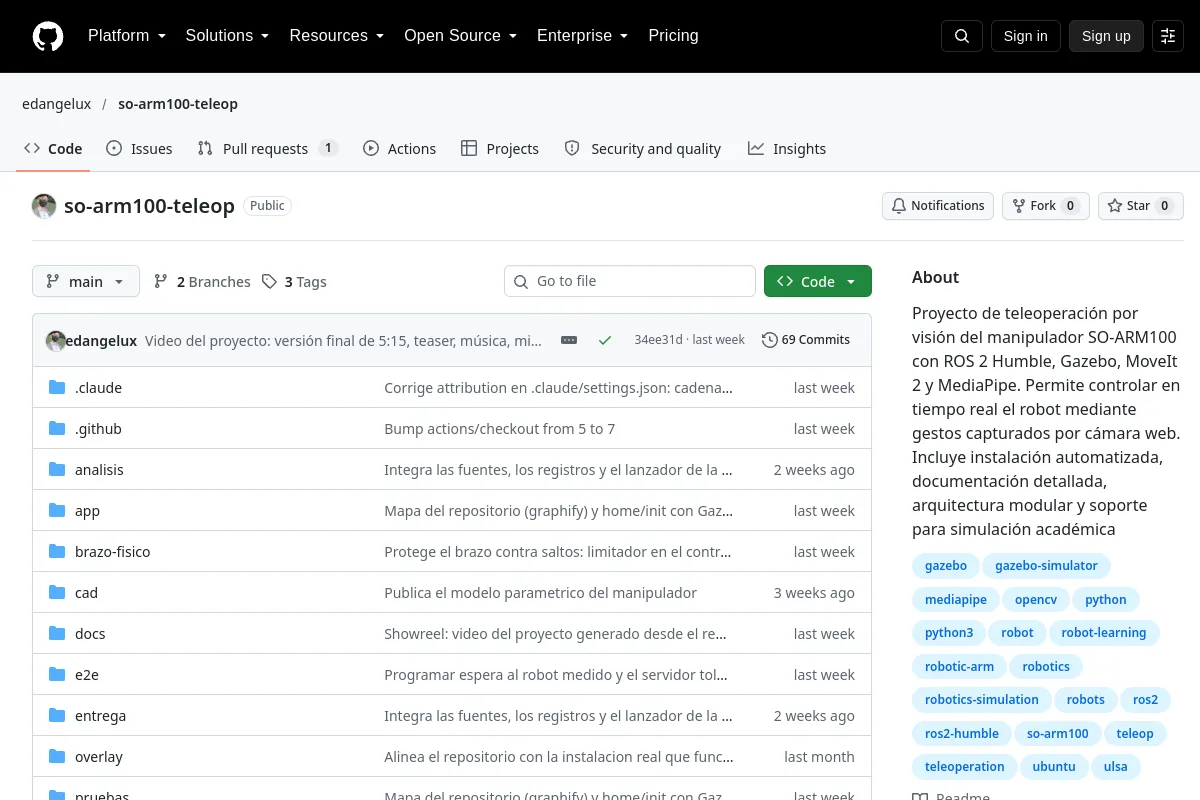 Förvar
 Öppen källkod
Visionsbaserat teleoperationsprojekt för SO-ARM100-manipulatorn.
TeleoperationsprogramvaraURVALSANMÄRKNINGAR
Kontrollera latens, observationssynkronisering och stödda kontrollenheter. Verifiera robotsidans gränser och nödhantering innan du ansluter en teleoperationspipeline.
Vet du en resurs som hör hemma här?