 Förvar
 Forskning
Helpful-Doggybot · WooQi57
Användbar DoggyBot: Öppen världsobjekthämtning med benrobotar och visionspråkmodeller
RobotinlärningsramarTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Forskning
Användbar DoggyBot: Öppen världsobjekthämtning med benrobotar och visionspråkmodeller
Robotinlärningsramar Förvar
 Forskning
Människan-i-slingan robotinlärning och delad kontrollexperiment.
Rörelseplanering och kontroll Förvar
 Forskning
En Mujoco Gymnasium-miljö för att manipulera flexibla föremål med en UR5e robotarm och Robotiq 2F-85 gripdon. Experimentera med gemensam ansträngning, hastighet, position och operationsutrymme...
Teleoperationsprogramvara Förvar
 Forskning
Officiell implementering av "HumanoidGen: Data Generation for Bimanual Dexterous Manipulation via LLM Reasoning"
Visualisering & dataverktyg Förvar
 Forskning
Lär dig fotbollsfärdigheter för humanoida robotar: ett progressivt ramverk för perception och handling
Perception & geometri Förvar
 Forskning
HuRo tillhandahåller en pipeline som konverterar mänskliga videor till robotorienterat VLA-förträningsmaterial.
Visualisering & dataverktyg Förvar
 Forskning
Fyrdubblad gånginlärning som kombinerar förstärkningsinlärning och modellförutsägande kontroll.
Rörelseplanering och kontroll Förvar
 Forskning
CPG och förstärkningsinlärningskontroll för en simmande ålrobot.
Rörelseplanering och kontroll Förvar
 Forskning
AUTONOM ROBOTNAVIGATION MED ROS Clearpath Husky A200-robot med Gazebo- och RViz-simuleringar med olika SLAM- och Path Planning-algoritmer. 360 graders laserskanning med två SICK LMS511...
Navigation & SLAM Förvar
 Forskning
Python-paket för symbolisk robot-arm invers kinematik.
Rörelseplanering och kontroll Förvar
 Forskning
Ett Python-omslag för IKFast omvänd kinematik på UR5-armen.
Rörelseplanering och kontroll Förvar
 Forskning
Ett simulerings- och navigeringsprojekt inomhusrobotsystem med ROS.
Simulering & fysik Förvar
 Forskning
Manipulator- och mobila robotmodeller för banplanering och ställdonanalys.
Rörelseplanering och kontroll Förvar
 Forskning
NVIDIA-accelererade paket för armrörelseplanering och kontroll
Rörelseplanering och kontroll Förvar
 Forskning
Ett utvecklande Isaac Sim-projekt för OpenArm bimanuella uppgifter och demoinspelning.
Teleoperationsprogramvara Förvar
 Forskning
JavaScript Robotics och IoT-programmeringsramverk, utvecklat på Bocoup.
Mellanvara och kommunikation Förvar
 Forskning
kineForge tillhandahåller träning, stresstester och replay-arbetsflöden för MuJoCo-robotpolicyer.
Robotinlärningsramar Förvar
 Forskning
Ramverk för att bygga parallell multifysisk simuleringsprogramvara.
Simulering & fysik Förvar
 Forskning
LangGraph VLA Agent orkestrerar SmolVLA och LeRobot policyer för flerstegsmanipulation.
Rörelseplanering och kontroll Förvar
 Förvar
 Forskning
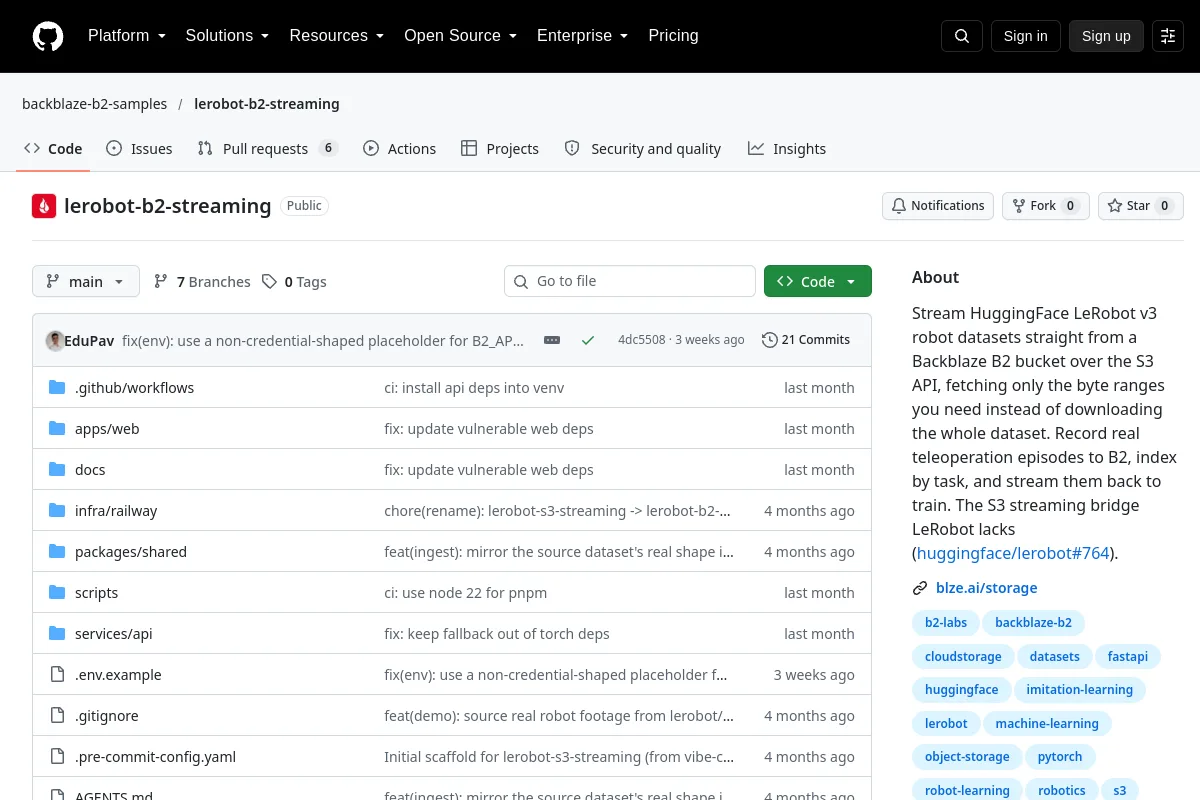
LeRobot B2 Streaming ger byte-range streaming av LeRobot datauppsättningar från Backblaze B2 lagring.
Visualisering & dataverktyg Förvar
 Forskning
LeRobot DP Toolkit tillhandahåller verktyg för timing, nedsampling av dataset och kamerajustering för diffusionspolicy.
Robotinlärningsramar Förvar
 Forskning
Kod för LGX (Language Guid Exploration). Vi använder LLM:er för att utföra inbyggd robotnavigering på ett nollskottssätt.
Navigation & SLAM Förvar
Vet du en resurs som hör hemma här?

