 Förvar
 Forskning
Bullet Physics · bulletphysics
En fysik-SDK för kollisionsdetektering och multifysiksimulering.
Robot SDK:erTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Forskning
En fysik-SDK för kollisionsdetektering och multifysiksimulering.
Robot SDK:er Förvar
 Forskning
Visuell SLAM för monokulära, stereo- och RGB-D-kameror.
Navigation & SLAM Förvar
 Forskning
MuJoCo-baserade manipulationsmiljöer för robotinlärningsexperiment.
Simulering & fysik Förvar
 Forskning
Enfilsimplementeringar av djupa förstärkningsinlärningsalgoritmer.
Rörelseplanering och kontroll Förvar
 Förvar
 Förvar
 Forskning
StarVLA tillhandahåller modulär kod för utveckling av vision-språk-action-modeller.
Robotinlärningsramar Förvar
 Forskning
En zenoh-plugin som gör det möjligt att på ett transparent sätt dirigera DDS-data. Denna plugin kan användas av DDS-applikationer för att utnyttja zenoh för geografisk routing eller för bättre skalningsupptäckt. För ROS2...
Mellanvara och kommunikation Förvar
 Forskning
Verktyg och modeller för att utveckla humanoida helkroppskontroller.
Rörelseplanering och kontroll Förvar
 Forskning
Python-implementationer som illustrerar robotalgoritmer och planeringsmetoder.
Navigation & SLAM Förvar
 Forskning
ActionABI studerar återhämtning av odokumenterad robothandling-tensor semantik från banor.
Visualisering & dataverktyg Förvar
 Forskning
Embodied DataOps är en aktiv build för robotdatainsamling, validering och utbildningsarbetsflöden.
Visualisering & dataverktyg Förvar
 Forskning
EmbodiInfer tillhandahåller inferens- och förstärkningsinlärningsinfrastruktur för förkroppsligade modeller.
Robotinlärningsramar Förvar
 Forskning
EmbodiRun tillhandahåller en runtime som kopplar samman förkroppsligade modeller med beräkningsnoder och robotar eller simulatorer.
Robotinlärningsramar Förvar
 Forskning
Faktor-grafoptimering för kartläggning och tillståndsuppskattning.
Navigation & SLAM Förvar
 Forskning
Kalibreringsverktyg för multikamera- och kameratröghetssystem.
Perception & geometri Förvar
 Forskning
Eigen-baserat C++ Lie-gruppbibliotek för geometrisk beräkning.
Perception & geometri Förvar
 Forskning
Dexbotic tillhandahåller en verktygslåda för utveckling av vision-språk-actionmodeller.
Robotinlärningsramar Förvar
 Forskning
Föråldrat robotsimuleringspaket integrerat med OpenAI Gym.
Simulering & fysik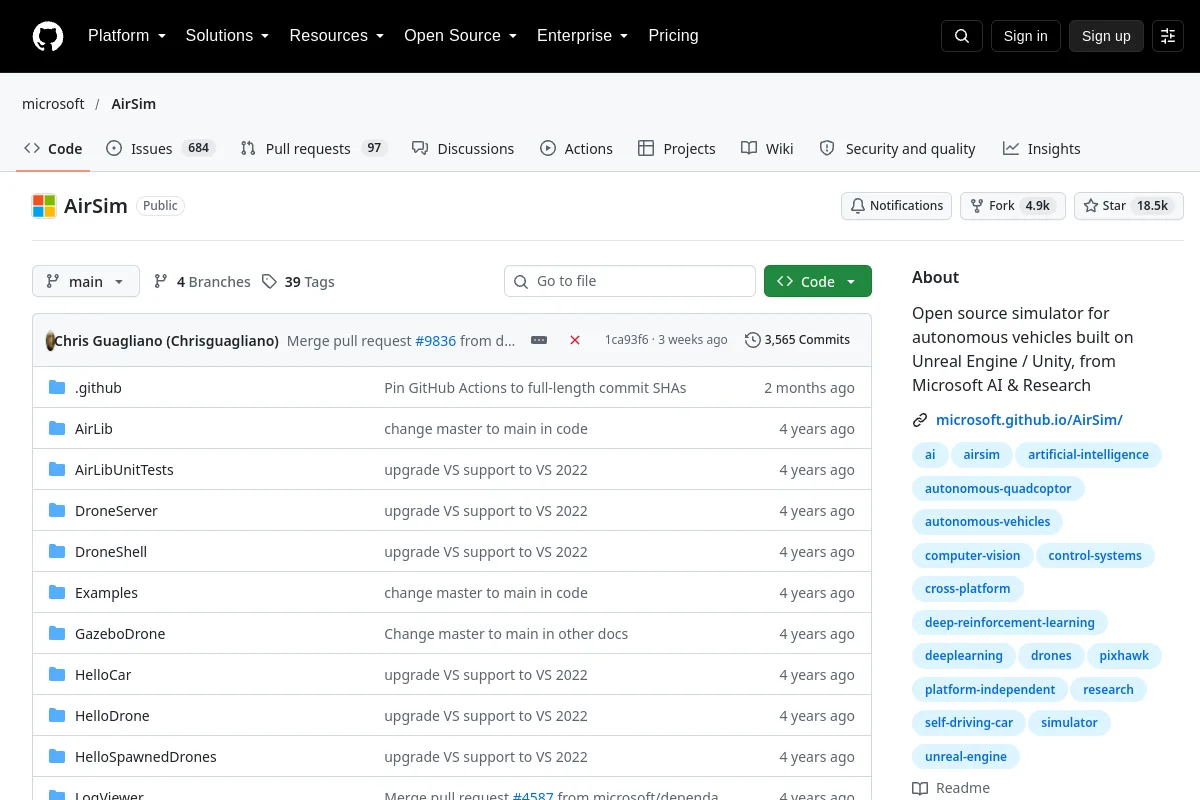 Förvar
 Forskning
Simulator för autonoma fordon byggd på Unreal Engine och Unity.
Perception & geometri Förvar
 Forskning
Algoritmer för punktmolnfiltrering, registrering och geometrisk analys.
Perception & geometri Webbplats
 Forskning
Teleoperationsverktyg för att samla in bimanuella manipulationsdemonstrationer.
Teleoperationsprogramvara Förvar
 Forskning
Tät visuellt SLAM-system för storskalig kartläggning.
Navigation & SLAM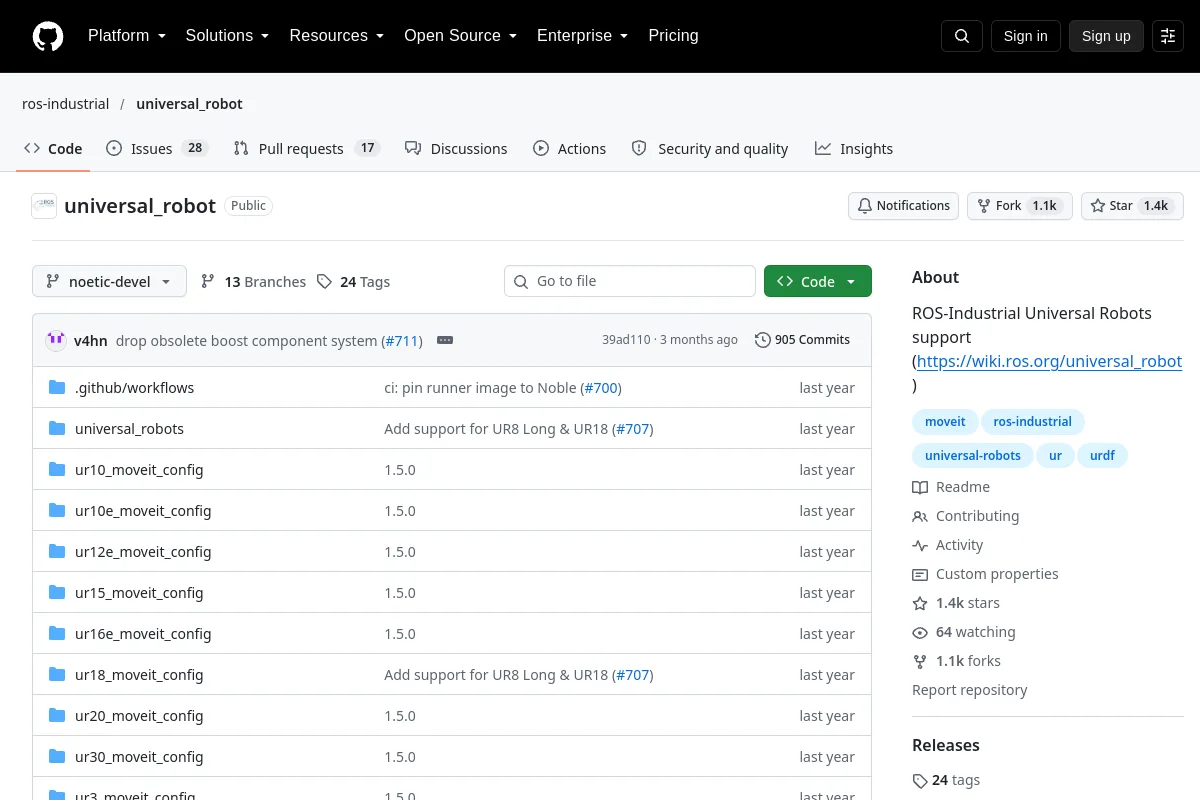 Förvar
 Forskning
ROS-Industriella stödpaket för Universal Robots armar.
RobotinlärningsramarVet du en resurs som hör hemma här?

