Förvar
 Öppen källkod
Autonomous-Parallel-Parking-Car-like-Robot-Gazebo-ROS · Rohith-K
Autonom parallellparkering av en billiknande robot som använder Gazebo-simuleringsmiljö
Simulering & fysikTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
Autonom parallellparkering av en billiknande robot som använder Gazebo-simuleringsmiljö
Simulering & fysik Förvar
 Öppen källkod
Autonom Perception
Perception & geometri Förvar
 Öppen källkod
Förbättra LLM/VLM-kapaciteten för robotuppgifts- och rörelseplanering med extra algoritmbaserade verktyg.
Rörelseplanering och kontroll Förvar
 Förvar
 Öppen källkod
En implementering av AVP-SLAM och några nya bidrag
Navigation & SLAM Förvar
 Öppen källkod
Verktyg för att söka efter robotik och drönardata via en MCP-server.
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
En IsaacLab DirectEnv för grundläggande fyrfotade förflyttningsuppgifter, med stöd för flera fyrfotade robotar, sim-till-sim och sim-till-real pipelines
Simulering & fysik Förvar
 Öppen källkod
Gazebo Simulation gränssnitt för Baxter Research Robot
Simulering & fysik Förvar
 Öppen källkod
bcr arm: En 7-DOF robotarmsimulering med ROS2 Control, MoveIt rörelseplanering och stöd för ROS2 Humble, ROS2 Jazzy, GZ Fortress, GZ Harmonic och NVIDIA Isaac Sim
Rörelseplanering och kontroll Förvar
 Öppen källkod
Python-verktyg för att interagera med MicroPython-kompatibla kort.
Robotinlärningsramar Förvar
 Öppen källkod
C++ Monte Carlo lokaliseringsbibliotek med ROS-paket.
Navigation & SLAM Förvar
 Öppen källkod
BenchBot är ett verktyg för att sömlöst testa och utvärdera semantiska scenförståelseverktyg i både realistisk 3D-simulering och på riktiga robotar
Simulering & fysik Förvar
 Öppen källkod
Kodbasen för BestMan mobilmanipulatorplattformen.
Navigation & SLAM Förvar
 Öppen källkod
BiFold forskningskod för språkstyrd bimanuell tygvikning.
Perception & geometri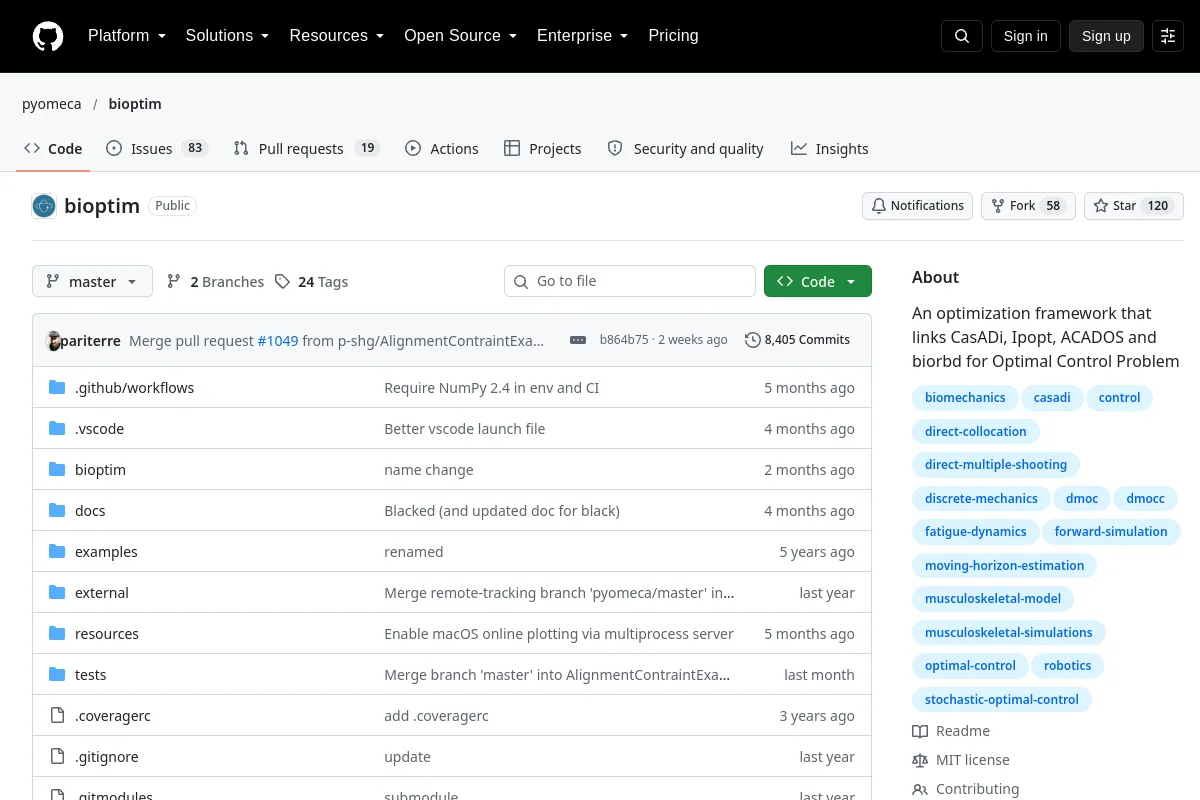 Förvar
 Öppen källkod
Ramverk för optimal kontroll som länkar CasADi, Ipopt, ACADOS och biorbd.
Rörelseplanering och kontroll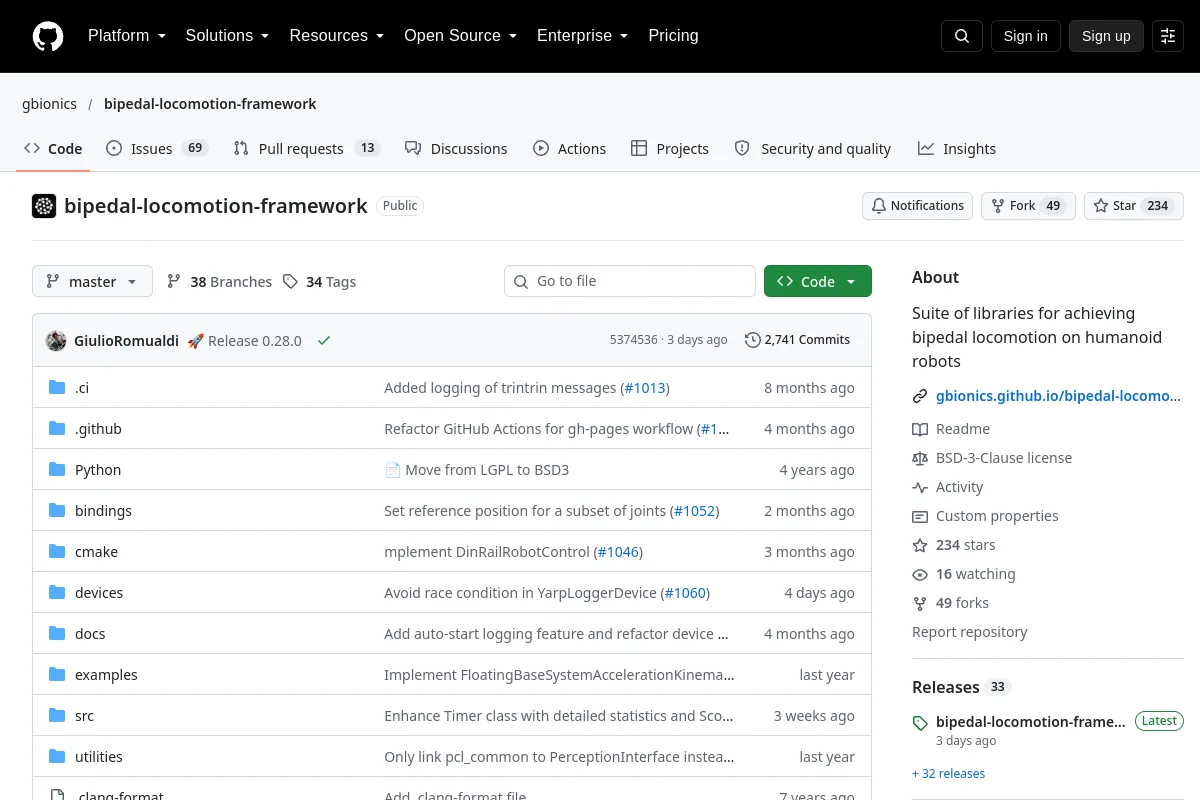 Förvar
 Öppen källkod
Svit med bibliotek för att uppnå tvåfotsrörelse på humanoida robotar
Rörelseplanering och kontroll Förvar
 Öppen källkod
bipedal robot som går simulering med pybullet.
Simulering & fysik Förvar
 Öppen källkod
Tvåfota rörelseforskning med djup RL, Isaac Lab och MuJoCo.
Simulering & fysik Förvar
 Förvar
 Öppen källkod
Robotmeddelanden, beskrivningar och kontroller för Boxer.
Rörelseplanering och kontroll Förvar
 Förvar
 Öppen källkod
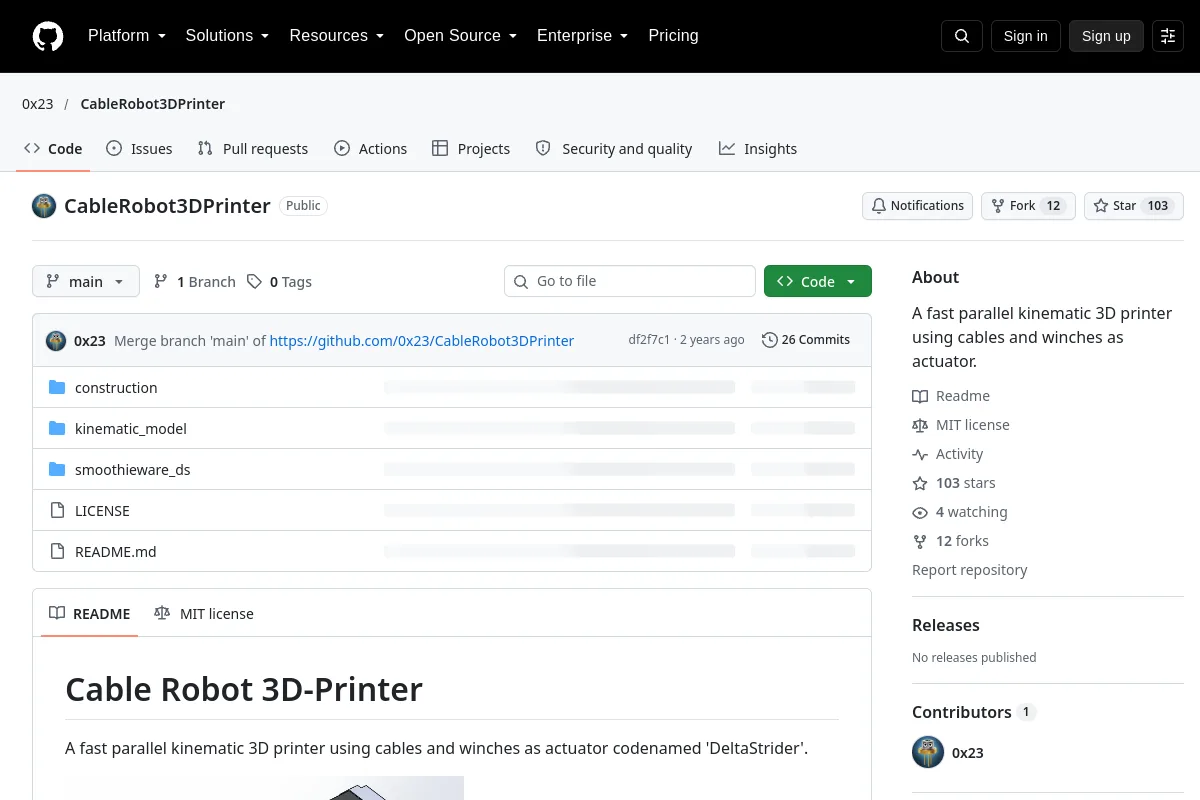
En snabb parallell kinematisk 3D-skrivare som använder kablar och vinschar som ställdon.
Robotinlärningsramar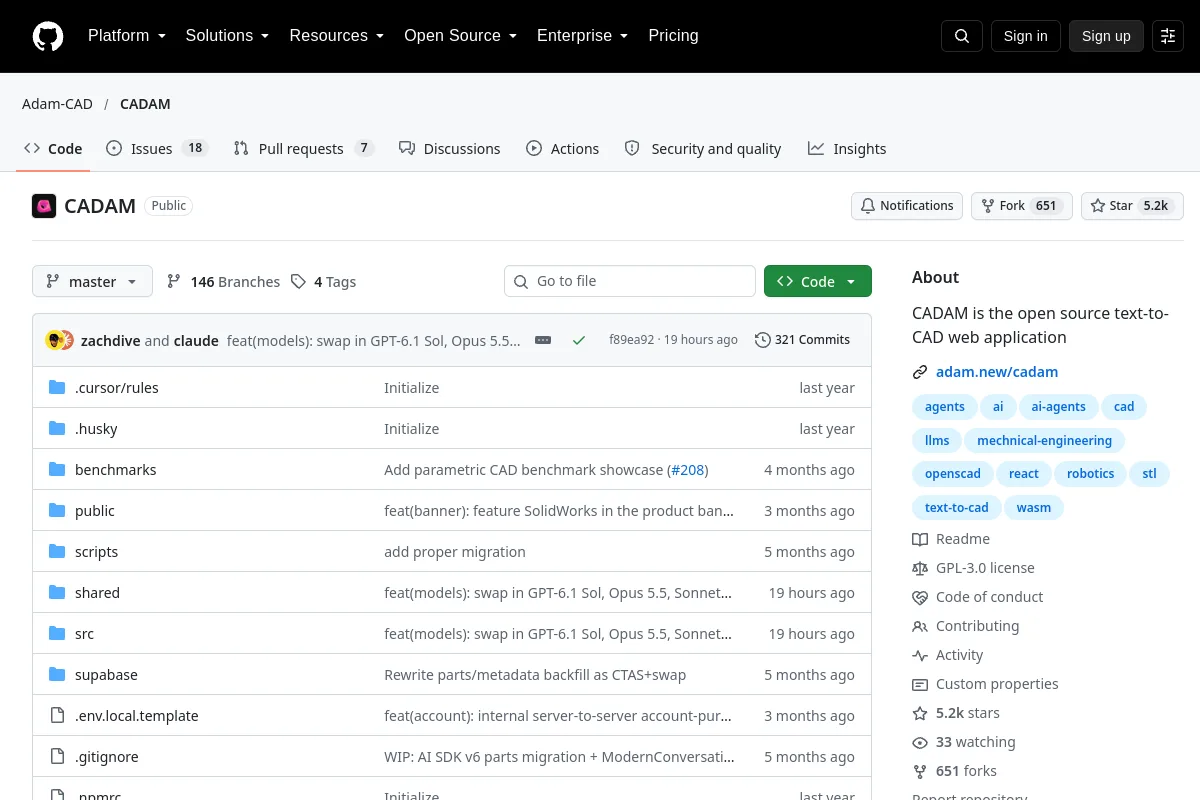 Förvar
 Öppen källkod
En text-till-CAD-webbapplikation med öppen källkod.
RobotinlärningsramarVet du en resurs som hör hemma här?