Repozytorium
 Badania
chalet · lil-lab
Środowisko edukacyjne agenta Cornell House i powiązane zasoby.
Percepcja i geometriaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Badania
Środowisko edukacyjne agenta Cornell House i powiązane zasoby.
Percepcja i geometria Repozytorium
 Badania
CloudPeek zapewnia lekką przeglądarkę chmur punktów C++ do wizualnej kontroli danych.
Narzędzia do wizualizacji i danych Repozytorium
 Badania
Silnik fizyki analitycznej pracujący równolegle z procesorem graficznym, zgodny z API mujoco
Symulacja i fizyka Repozytorium
 Badania
Najnowocześniejsza metoda zręcznej manipulacji opartej na modelu
Planowanie i kontrola ruchu Repozytorium
 Badania
 nad uczeniem się naśladowczym uwzględniającym ograniczenia w wyścigach autonomicznych.
Percepcja i geometria Strona internetowa
 Badania
Symulator robota z interfejsami do modelowania scen i zdalnego sterowania.
Symulacja i fizyka Repozytorium
 Badania
Biblioteka podstawowa CoppeliaSim.
Frameworki uczenia się robotów Repozytorium
 Badania
Framework JavaScript dla robotyki, dronów i Internetu rzeczy (IoT)
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Badania
DexGarmentLab: środowisko zręcznej manipulacji odzieżą z możliwością uogólnienia zasad
Symulacja i fizyka Repozytorium
 Badania
Po modyfikacjach w OpenTelevision, Quest 3 może być używany do zdalnej obsługi ramienia robota Franka Panda i dłoni Inspire w Isaac Gym.
Oprogramowanie do teleoperacji Repozytorium
 Badania
Teleoperacja oparta na rzeczywistości wirtualnej do zręcznej manipulacji — kontroluj xArm + Inspire Hands za pomocą trackerów Vive i śledzenia dłoni Quest
Oprogramowanie do teleoperacji Repozytorium
 Badania
🍀 DexTrack: w kierunku uogólnionej kontroli śledzenia neuronów w celu zręcznej manipulacji na podstawie ludzkich referencji
Percepcja i geometria Repozytorium
 Badania
Projekt obejmuje badania nad robotem o 6 stopniach swobody. W programie Unity utworzono model 3D robota w celu zademonstrowania kinematyki przedniej i odwrotnej. Ważne koncepcje w robotyce, takie jak…
Planowanie i kontrola ruchu Repozytorium
 Badania
 nad wdrażaniem uczenia się przez wzmacnianie metodą „dziel i zwyciężaj”.
Frameworki uczenia się robotów Repozytorium
 Badania
Środek nawigacyjny uczący się przez wzmacnianie, wykorzystujący obserwacje lidarowe i kamerowe.
Nawigacja i SLAM Strona internetowa
 Badania
Narzędzia do modelowania, dynamiki i optymalizacji systemów robotycznych.
Planowanie i kontrola ruchu Repozytorium
 Badania
Eksperymenty z randomizacją domeny w celu sterowania miękkim robotem w pętli zamkniętej.
Planowanie i kontrola ruchu Repozytorium
 Repozytorium
 Badania
EAO-SLAM: jednooczny, półgęsty obiekt SLAM oparty na skojarzeniu danych zespołu
Nawigacja i SLAM Repozytorium
 Badania
Eksperymenty ACT z podwójnym widokiem SO-ARM101 z udokumentowanymi zabezpieczeniami środowiska wykonawczego.
Frameworki uczenia się robotów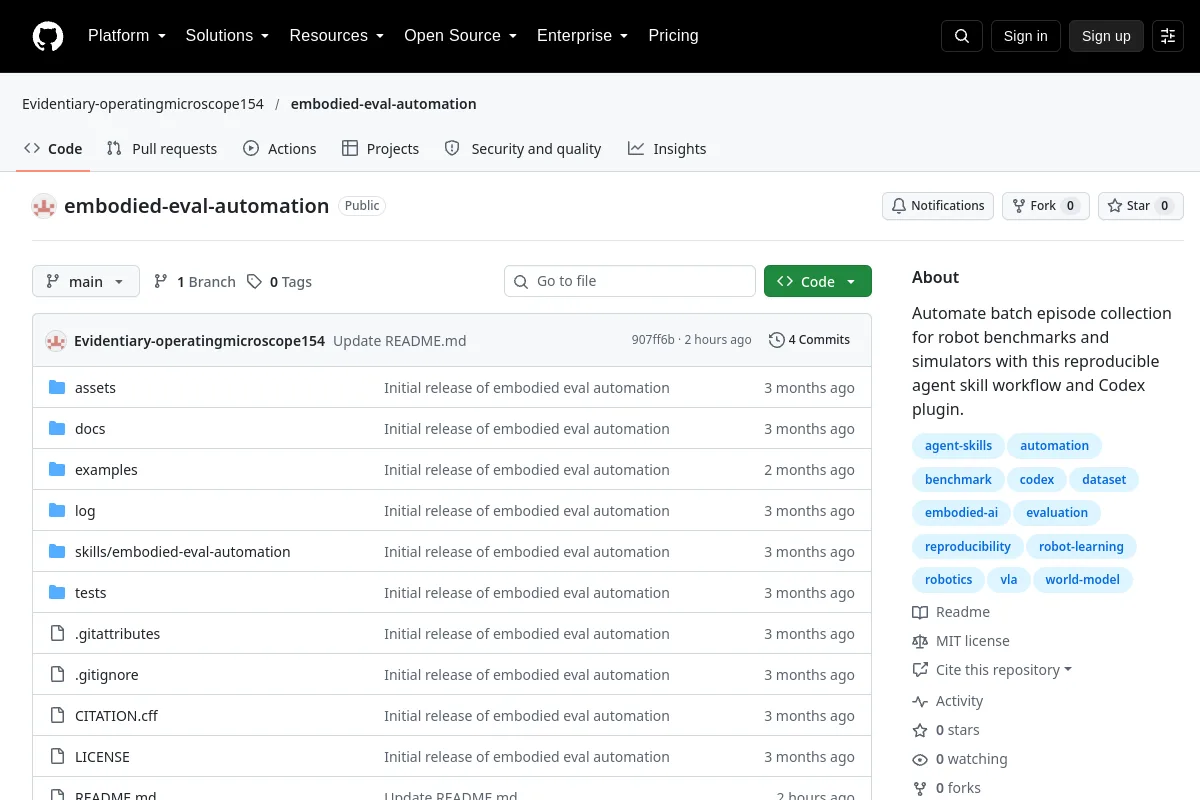 Repozytorium
 Badania
Embodied Eval Automation zapewnia przepływy pracy umożliwiające zbieranie odcinków testów porównawczych robotów i symulatorów.
Narzędzia do wizualizacji i danych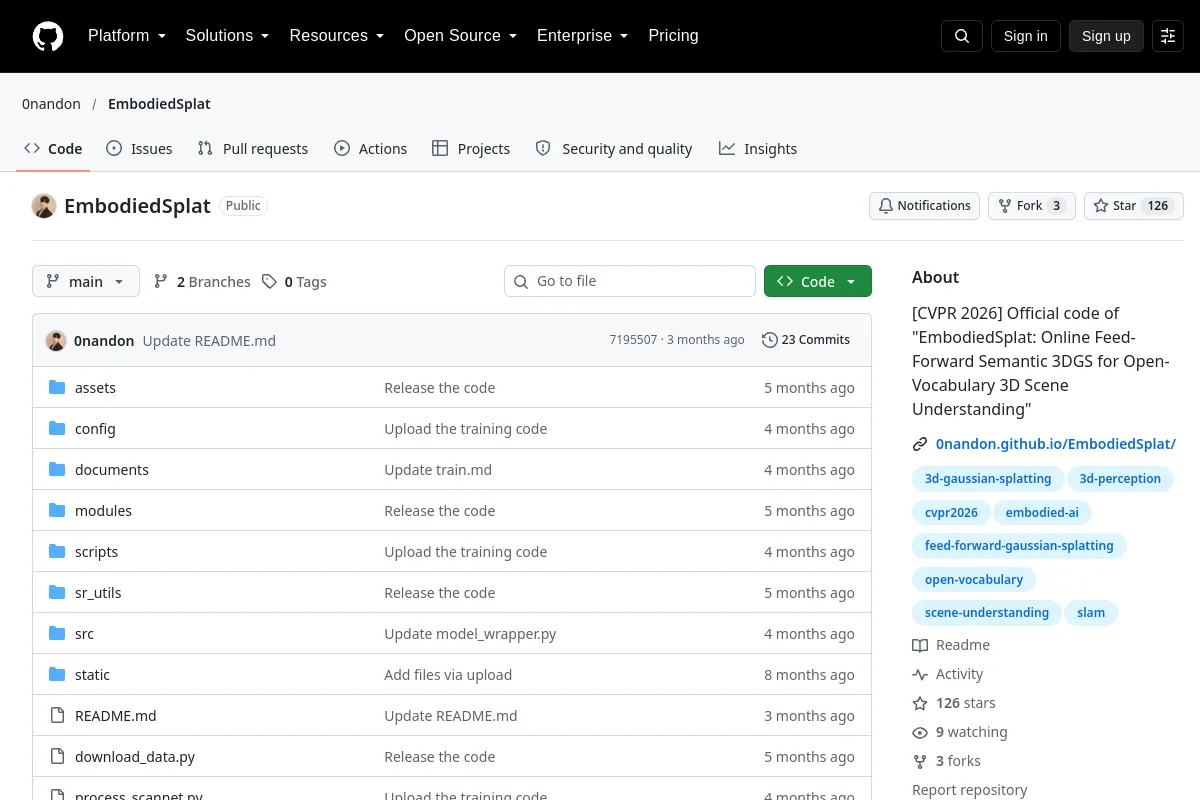 Repozytorium
 Badania
Oficjalny kod „EmbodiedSplat: Online Feed-Forward Semantic 3DGS dla zrozumienia scen 3D w otwartym słownictwie”
Percepcja i geometria Repozytorium
 Badania
Implementacja do nauki mapowania obrazów miejskich zawierających obiekty dynamiczne na statyczne realistyczne obrazy odpowiednie dla SLAM
Nawigacja i SLAM Repozytorium
 Badania
EvoBot zapewnia agenta i bibliotekę umiejętności wielokrotnego użytku do zadań manipulacyjnych LIBERO.
Planowanie i kontrola ruchuZnasz zasób, który tu pasuje?