 Repozytorium
 Otwarte źródło
CLOVER · OpenDriveLab
CLOVER: Sterowanie wizuomotoryczne w zamkniętej pętli z generatywnym oczekiwaniem na manipulację robotyczną
Zasady robotówKATALOG WCIELONEJ AI
Poznaj modele wizji, języka i działania oraz podstawowe modele robotyki w zakresie percepcji, manipulacji i kontroli.
Repozytorium
Otwarte źródło
CLOVER: Sterowanie wizuomotoryczne w zamkniętej pętli z generatywnym oczekiwaniem na manipulację robotyczną
Zasady robotów Repozytorium
 Otwarte źródło
RDT-1B: podstawowy model dyfuzyjny do manipulacji dwuręcznej
Wizja-język-działanie Repozytorium
 Otwarte źródło
Kod dołączony do artykułu „Nauka umiejętności poruszania się zwinnego robota poprzez naśladowanie zwierząt”
Zasady robotów Repozytorium
 Otwarte źródło
SPA: Świadomość przestrzenna 3D umożliwia skuteczną reprezentację ucieleśnioną
Modele percepcji Repozytorium
 Otwarte źródło
Oficjalna baza kodu do nauki manipulacji ze wzmocnieniem pierwotnym (MAPLE)
Zasady robotów Repozytorium
 Otwarte źródło
DexMV: Nauka przez naśladownictwo w zakresie zręcznej manipulacji na podstawie filmów wideo z udziałem ludzi, ECCV 2022
Zasady robotów Repozytorium
 Otwarte źródło
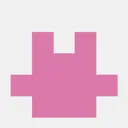
Kody źródłowe artykułu „3D-Mem: pamięć scen 3D dla ucieleśnionej eksploracji i rozumowania”
Planowanie oparte na języku Repozytorium
 Otwarte źródło
Oficjalne repozytorium T-Rex: Zręczna manipulacja dotykowo-reaktywna
Zasady robotów Repozytorium
 Otwarte źródło
Sterowanie całym ciałem za pomocą języka w przypadku ogólnych robotów humanoidalnych
Zasady robotów Repozytorium
 Otwarte źródło
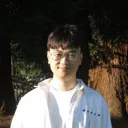
Oficjalny kod „Modele językowe jako planiści zero-shot: wydobywanie praktycznej wiedzy dla agentów wcielonych”
Planowanie oparte na języku Repozytorium
 Otwarte źródło
„FALCON: Uczenie się humanoidalnej manipulacji lokomotywą z adaptacją siły”
Zasady robotów Repozytorium
 Otwarte źródło
Budowa robotów ogólnego przeznaczenia w oparciu o model ucieleśnionego fundamentu
Wizja-język-działanie Repozytorium
 Otwarte źródło
Baza kodu dla DexMachina: Funkcjonalny retargeting dla dwuręcznej zręcznej manipulacji
Zasady robotów Repozytorium
 Otwarte źródło
Minimalistyczny przepis na uczenie się ze wzmocnieniem za pomocą retargetingu na zręczną manipulację
Zasady robotów Repozytorium
 Otwarte źródło
Imitacja wizualna umożliwia kontekstową kontrolę humanoidalną. CoRL 2025, nagroda za najlepszą pracę studencką.
Zasady robotów Repozytorium
 Otwarte źródło
https://arxiv.org/abs/2312.10807
Zasady robotów Repozytorium
 Otwarte źródło
Oficjalne repozytorium artykułu: Agentic Robot: Inspired Brain Framework for Vision-Language-Action Models in Embodied Agents
Wizja-język-działanie Repozytorium
 Otwarte źródło
Oficjalna implementacja „DecyzjiNCE: Ucieleśnione reprezentacje multimodalne poprzez uczenie się utajonych preferencji”
Modele percepcji Repozytorium
 Otwarte źródło
Pierwsza platforma umożliwiająca humanoidalnym robotom naukę manipulacji całym ciałem na podstawie egocentrycznych ludzkich demonstracji
Zasady robotów Repozytorium
 Otwarte źródło
G3Flow: Generatywny przepływ semantyczny 3D do manipulacji obiektami z uwzględnieniem ułożenia i możliwością uogólnienia
Zasady robotów Repozytorium
 Otwarte źródło
PyTorch Kod „Uogólnienie zręcznej manipulacji poprzez wielozadaniowe uczenie się z uwzględnieniem geometrii”
Zasady robotów Repozytorium
 Otwarte źródło
🎉 Oficjalne repozytorium „ManipTrans: efektywny transfer zręcznej manipulacji dwuręcznej poprzez uczenie się szczątkowe”
Zasady robotów Repozytorium
 Otwarte źródło
Uczenie się manipulacji poprzez przewidywanie interakcji
Zasady robotów Repozytorium
 Otwarte źródło
Pelican-VL 1.0 to nowa rodzina modeli ucieleśnionego mózgu typu open source ze skalami parametrów od 7B do 72B, opracowana przez WFM System Group, Pekińskie Centrum Innowacji Robotyki Humanoidalnej…
Wizja-język-działanieZnasz zasób, który tu pasuje?