 Repozytorium
KATALOG WCIELONEJ AI
Ocena polityki
Znajdź narzędzia i protokoły do oceny zasad i uogólnień dotyczących robotów.
Repozytorium

 Repozytorium
 Badania
vla-evaluation-harness · allenai
Jedna platforma do oceny dowolnego modelu VLA w dowolnym benchmarku symulacji robota.
Ocena polityki Repozytorium
 Badania
actprobe · air-embodied-brain
ActProbe zapewnia sondy i punkty odniesienia do wczesnego wykrywania awarii w generatywnych politykach robotów.
Ocena polityki Repozytorium
 Badania
world-model-eval · world-model-eval
Kod „Oceny zasad robotów w modelu świata”.
Ocena polityki Repozytorium
 Badania
benchmarks · robotperf
Zestaw do testów porównawczych do oceny 🤖 wydajności obliczeń robotyki. Neutralny dla dostawcy. ⚪Podejście szarej i ⚫czarnej skrzynki.
Ocena polityki Repozytorium
 Badania
faultline · amanshah0729
Faultline bada solidność polityki LIBERO, wykorzystując przepływy pracy dotyczące zaburzeń i ablacji.
Ocena polityki Repozytorium
 Badania
IsaacLab-Arena · isaac-sim
Isaac Lab - Arena to platforma do symulacji robotyki, która ulepsza NVIDIA Isaac Lab, zapewniając komponowalny, skalowalny system do tworzenia różnorodnych środowisk symulacyjnych i oceny robotów…
Ocena polityki Repozytorium
 Badania
libero camera ablation · chaoshengsc
LIBERO Camera Ablation bada, w jaki sposób zmiany sygnału wejściowego kamery wpływają na zachowanie robota.
Ocena polityki Repozytorium
 Badania
OceanGym · OceanGPT
OceanGym: wzorcowe środowisko dla podwodnych agentów wcielonych
Ocena polityki Repozytorium
 Badania
omnisim · omnilink-tech
Symulator robotyki typu open source dla agentów kodujących: sterowanie HTTP/JSON + MCP, fizyka Newtona, renderowanie wgpu, ROS 2 i powtarzalne testy porównawcze.
Ocena polityki Repozytorium
 Badania
parcelstow · coenwerem
ParcelStow ocenia skuteczność zasad robotów wyuczonych na imitacjach w warunkach różnic w czasie wykonywania w Isaac Lab.
Ocena polityki Repozytorium
 Badania
pre execution return · distortionlab
Funkcja Pre-Execution Return bada niezawodność stanu początkowego robota w kontekście zamrożonych zasad VLA.
Ocena polityki Strona internetowa
 Badania
RoboArena
Punkt odniesienia badawczy dla oceny polityki manipulacji robotami.
Ocena polityki Repozytorium
 Badania
RoboGaze · cair-vinuni
Repozytorium powiązane z artykułem zatytułowanym „RoboGaze: Evaluating Robot World Models via Structured Vision-Language Analysis”
Ocena polityki Repozytorium
 Badania
RoboLab · NVlabs
Symulacyjna platforma porównawcza do oceny ogólnych zasad dotyczących robotów
Ocena polityki Repozytorium
 Badania
robopianist cost aware intervention · enyihou
Interwencja uwzględniająca koszty RoboPianist stanowi punkt odniesienia dla interwencji nauczycieli w RoboPianist.
Ocena polityki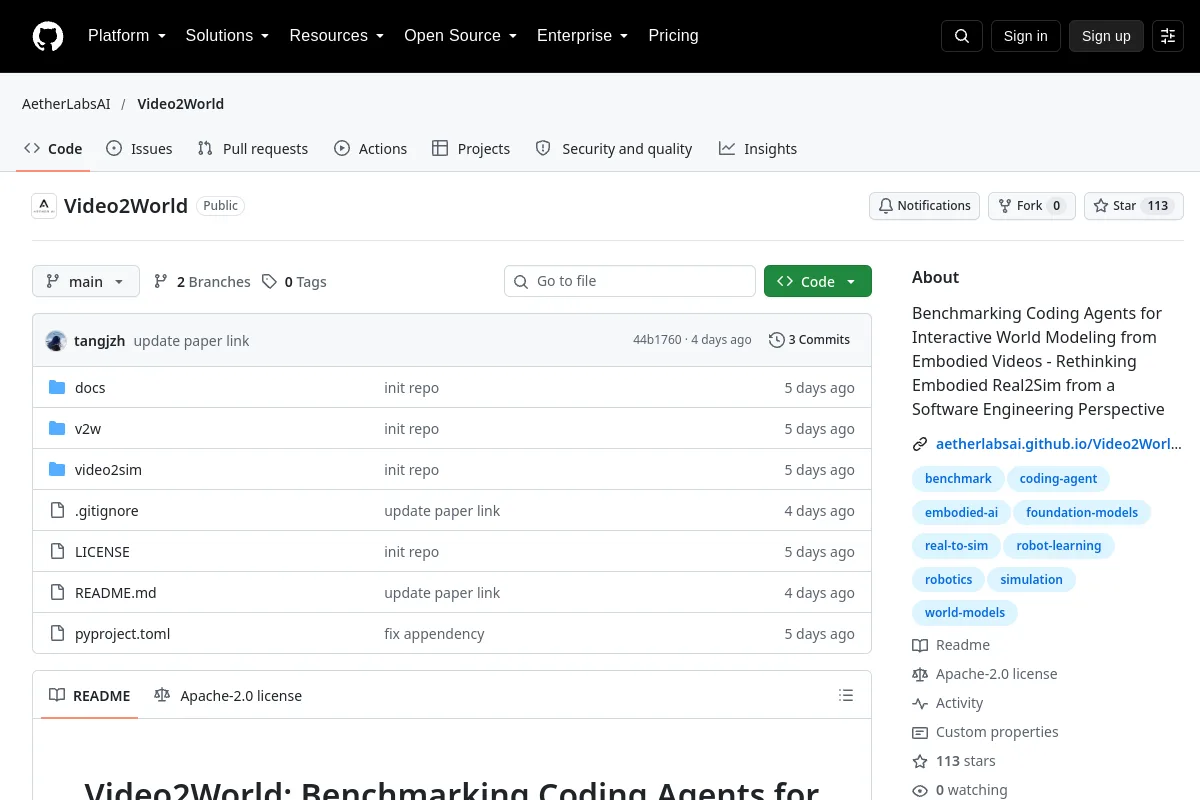 Repozytorium
 Badania
Video2World · AetherLabsAI
Testowanie porównawcze agentów kodujących w zakresie interaktywnego modelowania świata na podstawie ucieleśnionych filmów wideo — nowe podejście do ucieleśnionego Real2Sim z perspektywy inżynierii oprogramowania
Ocena polityki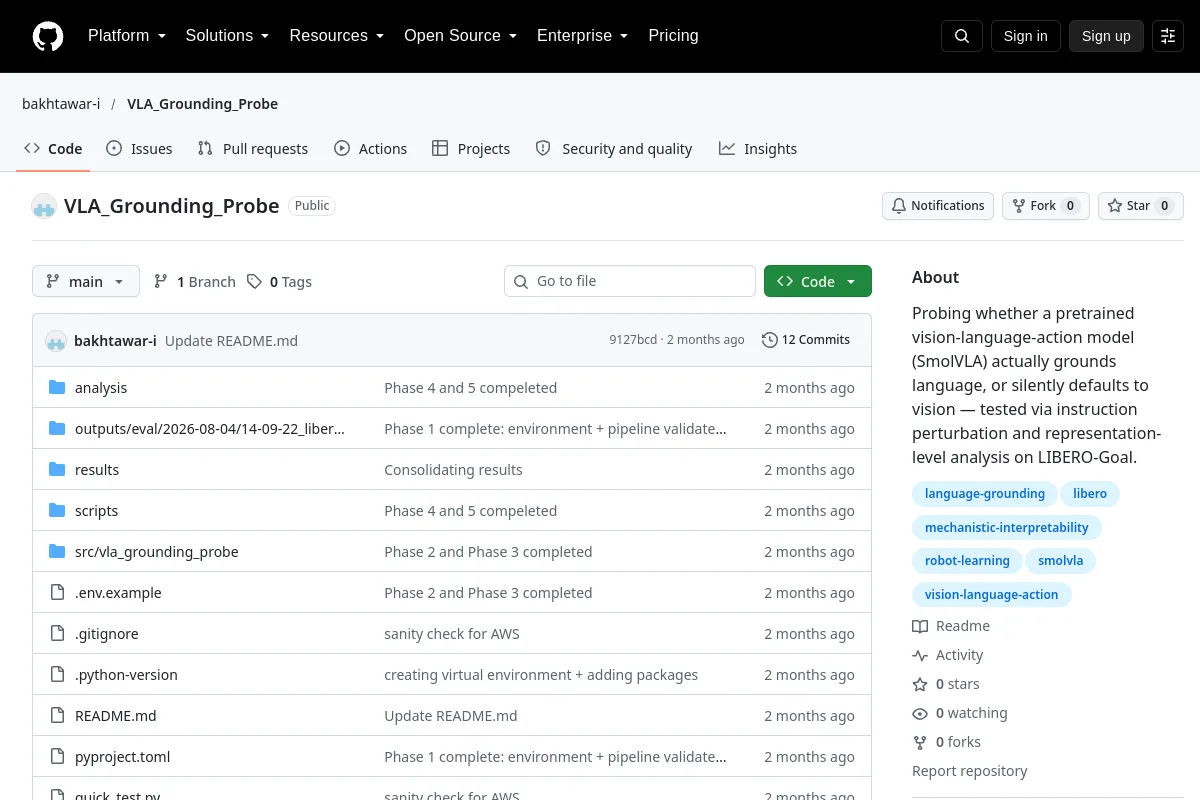 Repozytorium
 Badania
VLA Grounding Probe · bakhtawar-i
Sonda uziemiająca VLA bada uziemienie języka SmolVLA przy użyciu zakłóceń instrukcji.
Ocena polityki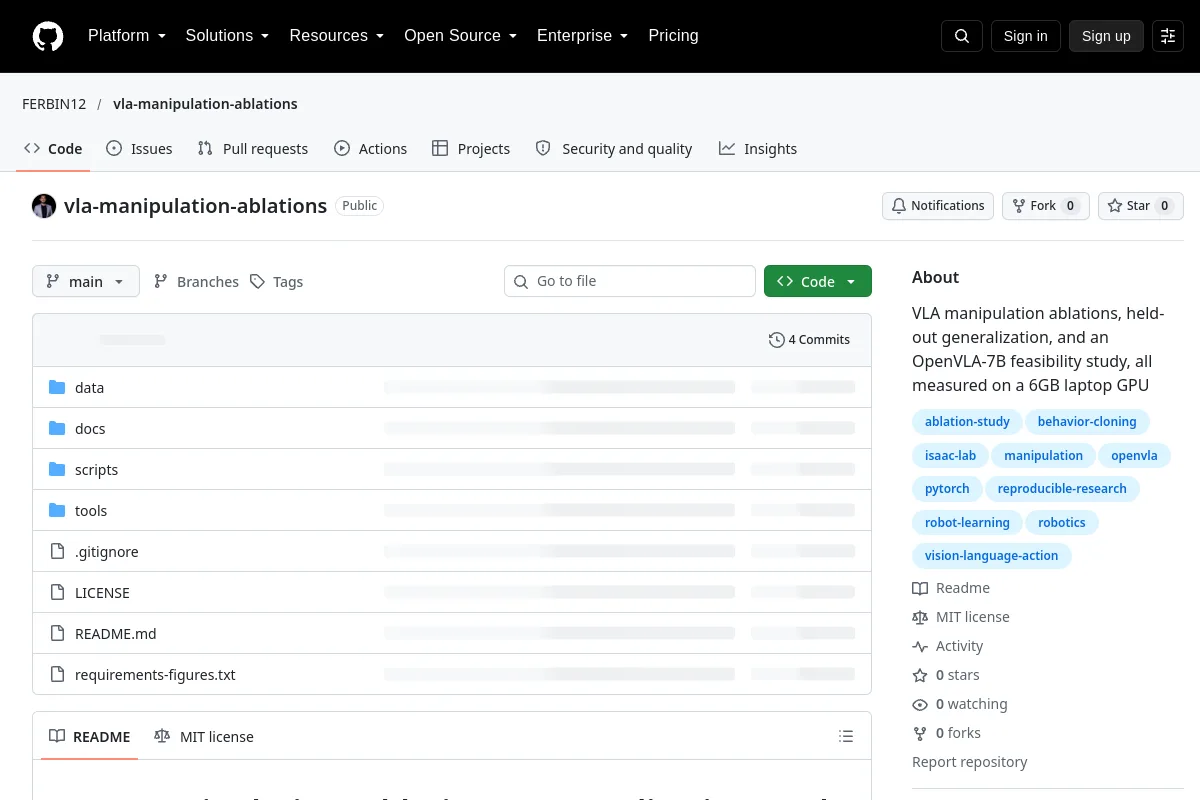 Repozytorium
 Badania
vla manipulation ablations · FERBIN12
VLA Manipulation Ablations bada uogólnienie manipulacji i OpenVLA przy ograniczonej pamięci GPU.
Ocena politykiUWAGI DO WYBORU
Wybieranie ocena polityki
Przejrzyj zakres zadań, liczbę próbek, nasiona i warunki oceny. Reprodukcja w symulacji i wydajność na sprzęcie fizycznym dostarczają różnego rodzaju dowodów.
MIEJSCE NA TWOJE KOLEJNE ODKRYCIA
Zaproponuj zasób ↗Ekosystem stale się rozwija.
Znasz zasób, który tu pasuje?