 Repozytorium
 Otwarte źródło
MuJoCo · google-deepmind
Symulator fizyki MuJoCo do dynamiki i kontaktu wielostawowego.
Planowanie i kontrola ruchu
Testy porównawcze / Badania
Testowanie porównawcze agentów kodujących w zakresie interaktywnego modelowania świata na podstawie ucieleśnionych filmów wideo — nowe podejście do ucieleśnionego Real2Sim z perspektywy inżynierii oprogramowania
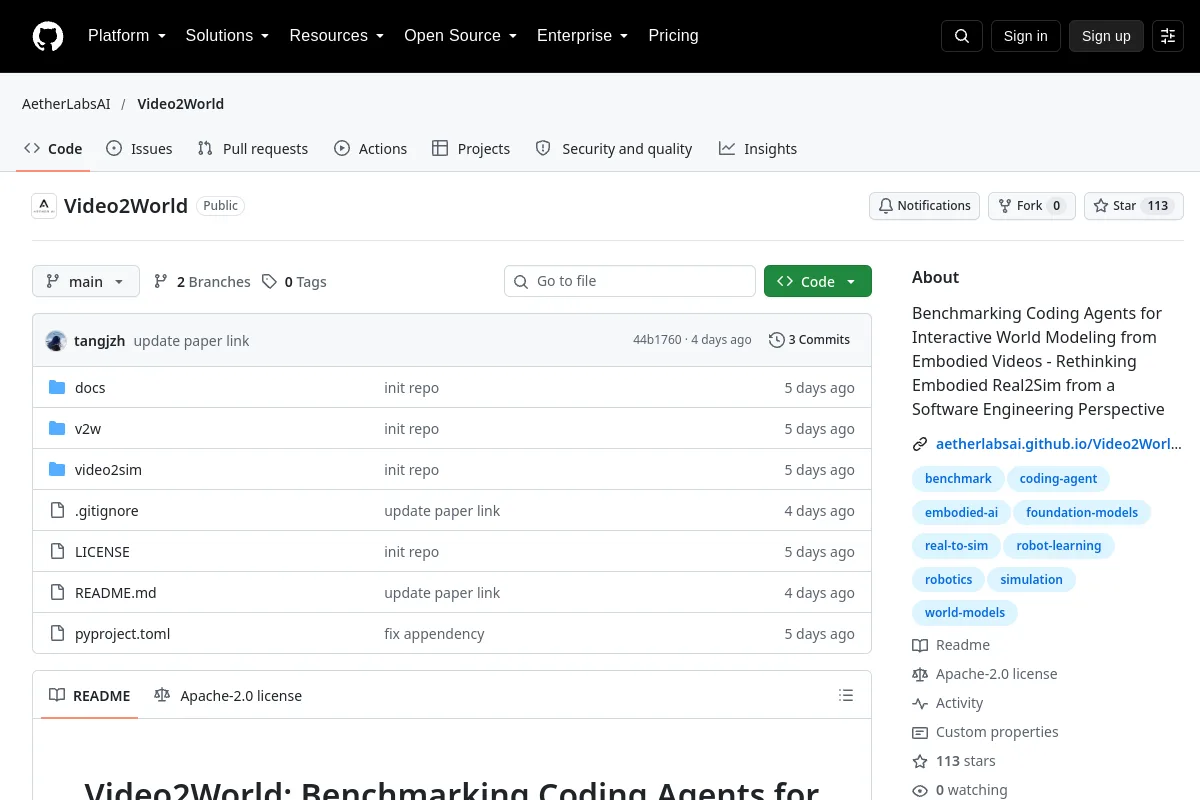
Testowanie porównawcze agentów kodujących w zakresie interaktywnego modelowania świata na podstawie ucieleśnionych filmów wideo — nowe podejście do ucieleśnionego Real2Sim z perspektywy inżynierii oprogramowania
Porównaj zadania, protokoły, wersje zestawu danych/środowiska i sprzęt przed interpretacją zgłoszonych wyników. Repozytorium testów porównawczych nie jest certyfikacją systemu robota.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Symulator fizyki MuJoCo do dynamiki i kontaktu wielostawowego.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Narzędzia do uczenia się robotów zbudowane wokół ekosystemu symulacji Isaac.
Symulacja i fizyka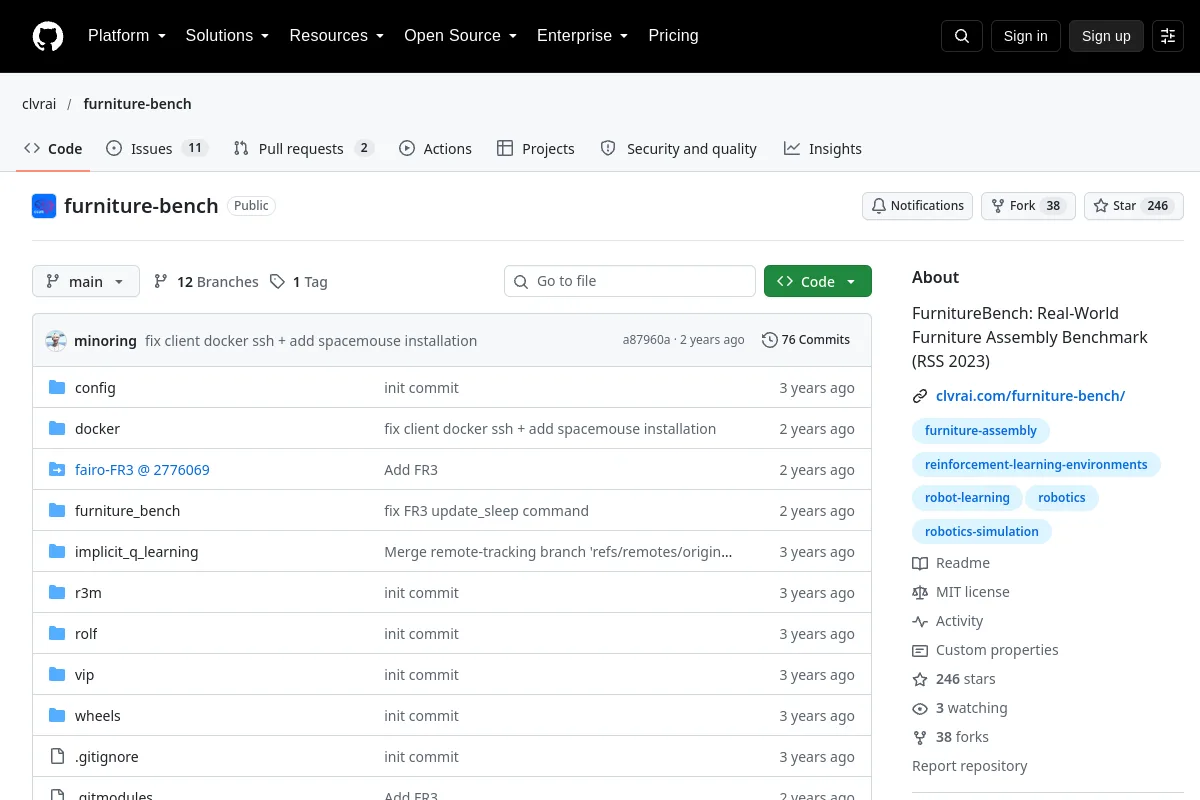 Repozytorium
 Badania
FurnitureBench zapewnia rzeczywiste testy porównawcze montażu mebli i powiązane zasoby symulacyjne.
Manipulacja