 Repository
 Open Source
MuJoCo · google-deepmind
MuJoCo Physiksimulator für Mehrgelenkdynamik und Kontakt.
Bewegungsplanung und -steuerung
Benchmarks / Forschung
Benchmarking von Codierungsagenten für die interaktive Weltmodellierung aus verkörperten Videos – Überdenken von verkörpertem Real2Sim aus softwaretechnischer Sicht
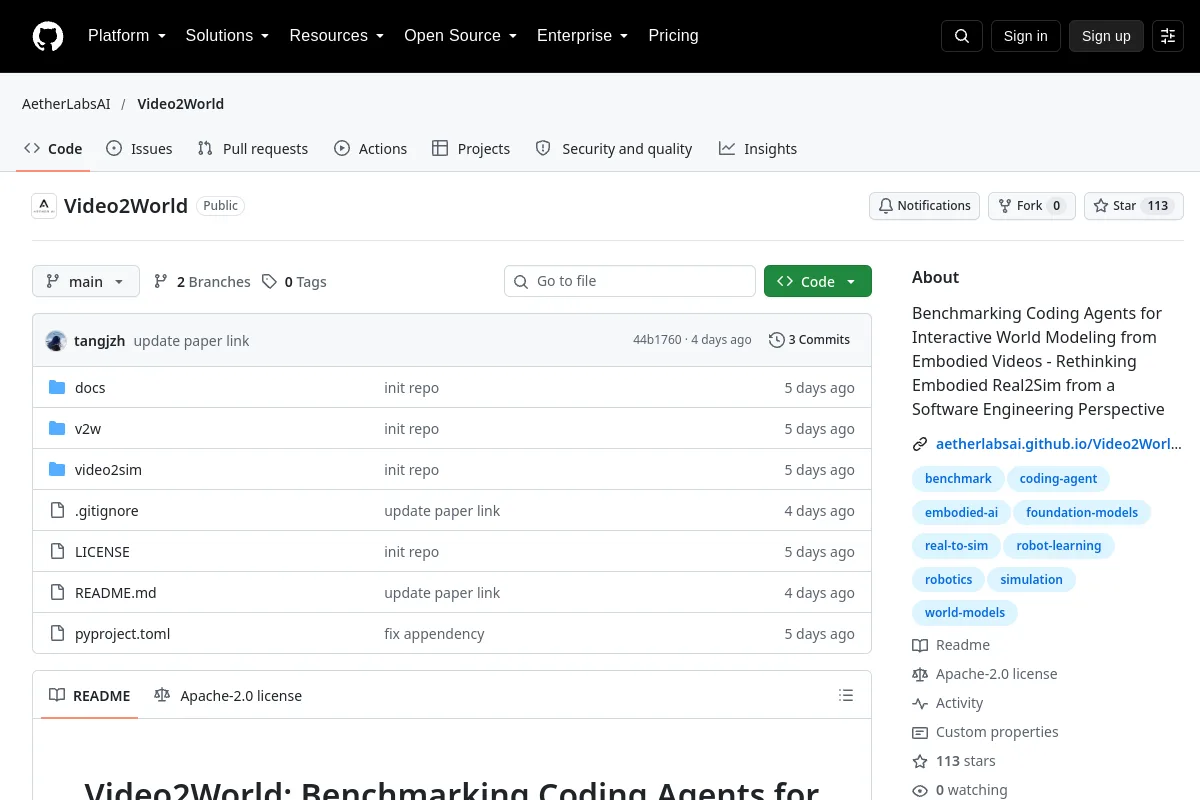
Benchmarking von Codierungsagenten für die interaktive Weltmodellierung aus verkörperten Videos – Überdenken von verkörpertem Real2Sim aus softwaretechnischer Sicht
Vergleichen Sie Aufgaben, Protokolle, Datensatz-/Umgebungsversionen und Hardware, bevor Sie die gemeldeten Ergebnisse interpretieren. Ein Benchmark-Repository ist keine Zertifizierung eines Robotersystems.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Open Source
MuJoCo Physiksimulator für Mehrgelenkdynamik und Kontakt.
Bewegungsplanung und -steuerung Repository
 Open Source
Roboter-Lerntools, die auf dem Isaac-Simulationsökosystem basieren.
Simulation & Physik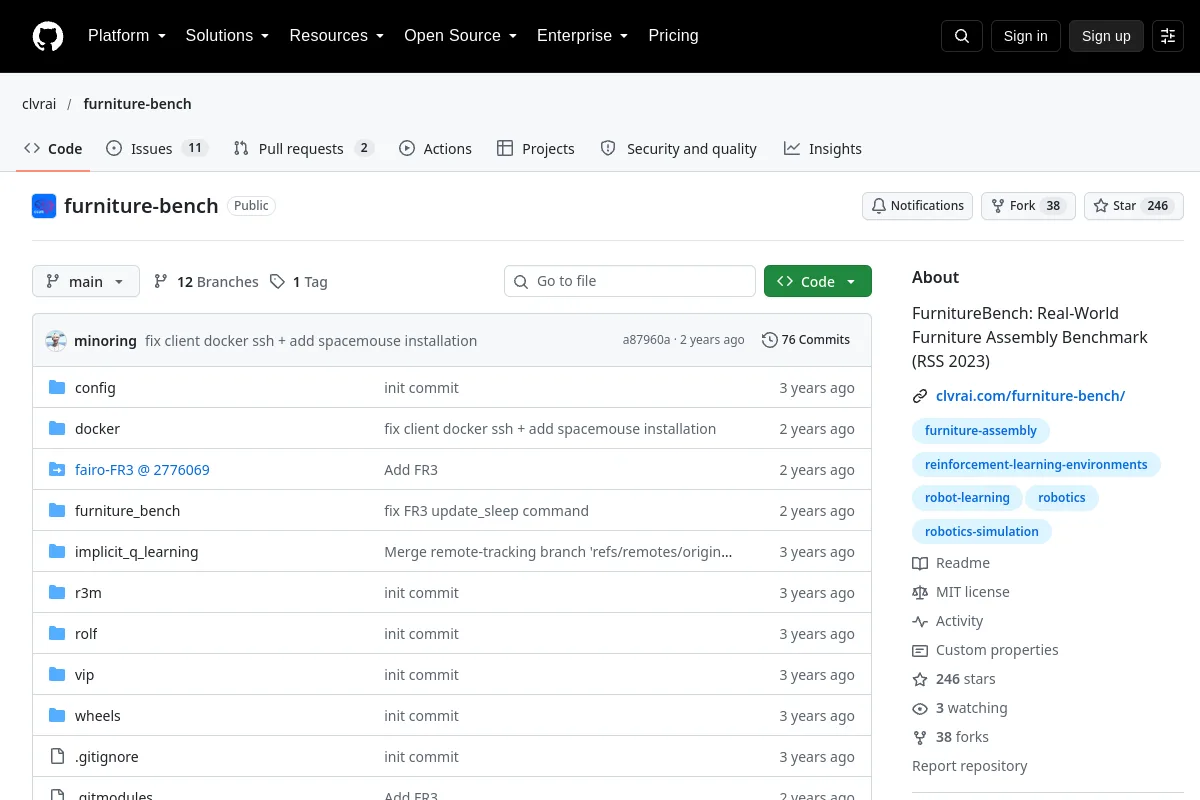 Repository
 Forschung
FurnitureBench bietet reale Benchmarks für die Möbelmontage und zugehörige Simulationsressourcen.
Manipulation