 Förvar
 Öppen källkod
MuJoCo · google-deepmind
MuJoCo fysiksimulator för multileddynamik och kontakt.
Rörelseplanering och kontroll
Riktmärken / Forskning
Utvärdering av kodagenter för interaktiv världsmodellering från robotvideor – en ny syn på överföring från verklighet till simulering ur ett programvarutekniskt perspektiv
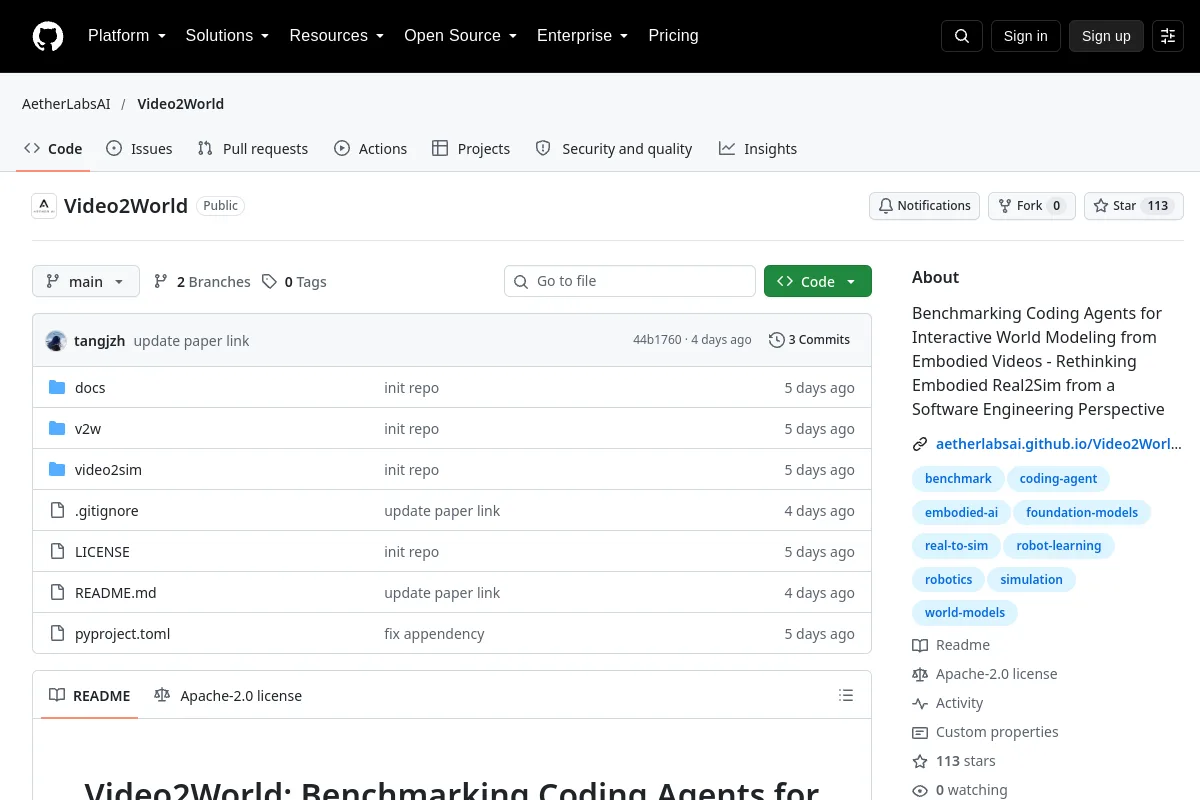
Benchmarking Coding Agents for Interactive World Modeling from Embodied Videos - Rethinking Embodied Real2Sim from a Software Engineering Perspective
Jämför uppgifter, protokoll, datauppsättnings-/miljöversioner och hårdvara innan du tolkar rapporterade resultat. Ett benchmark-förråd är inte en certifiering av ett robotsystem.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
MuJoCo fysiksimulator för multileddynamik och kontakt.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Robotinlärningsverktyg byggda kring Isaac-simuleringsekosystemet.
Simulering & fysik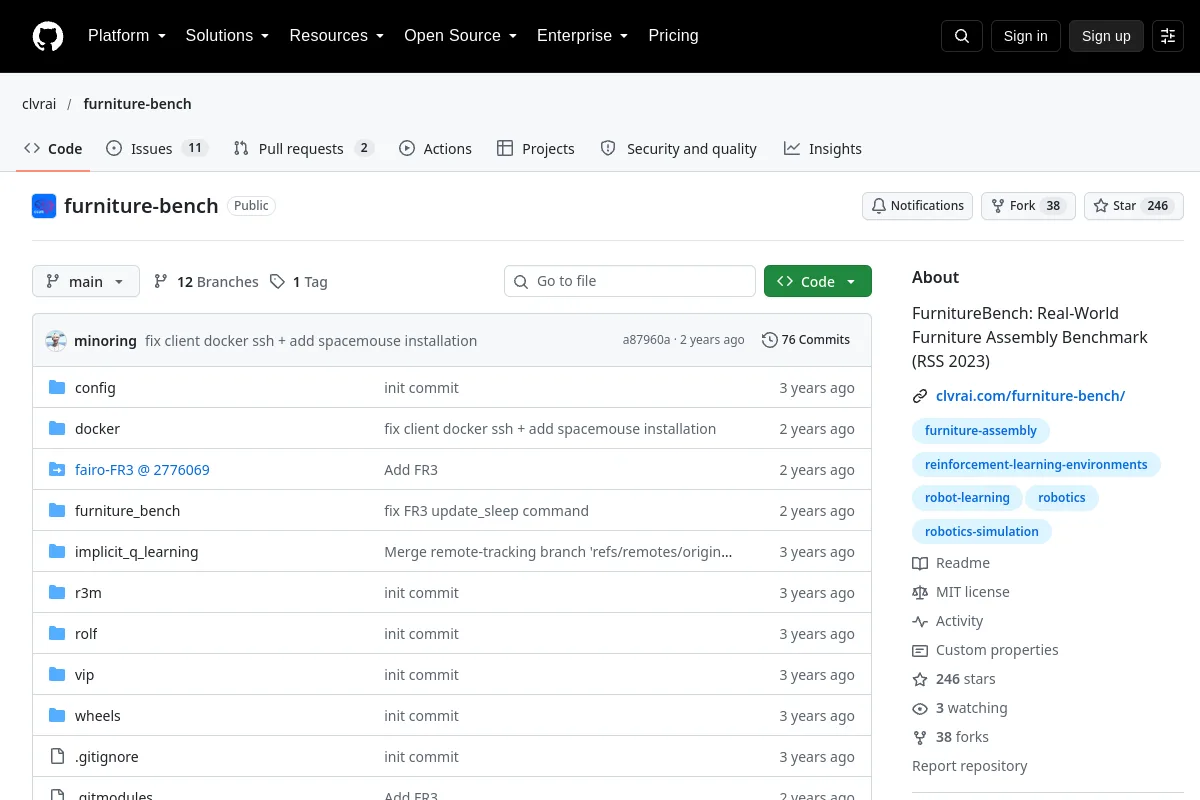 Förvar
 Forskning
FurnitureBench tillhandahåller verkliga riktmärken för möbelmontering och relaterade simuleringsresurser.
Manipulering