 Deposito
 Fonte aperta
MuJoCo · google-deepmind
MuJoCo simulatore fisico per dinamica multigiunto e contatto.
Pianificazione e controllo del movimento
Benchmark / Ricerca
Benchmarking degli agenti di codifica per la modellazione interattiva del mondo da video incorporati - Ripensare Real2Sim incarnato dal punto di vista dell'ingegneria del software
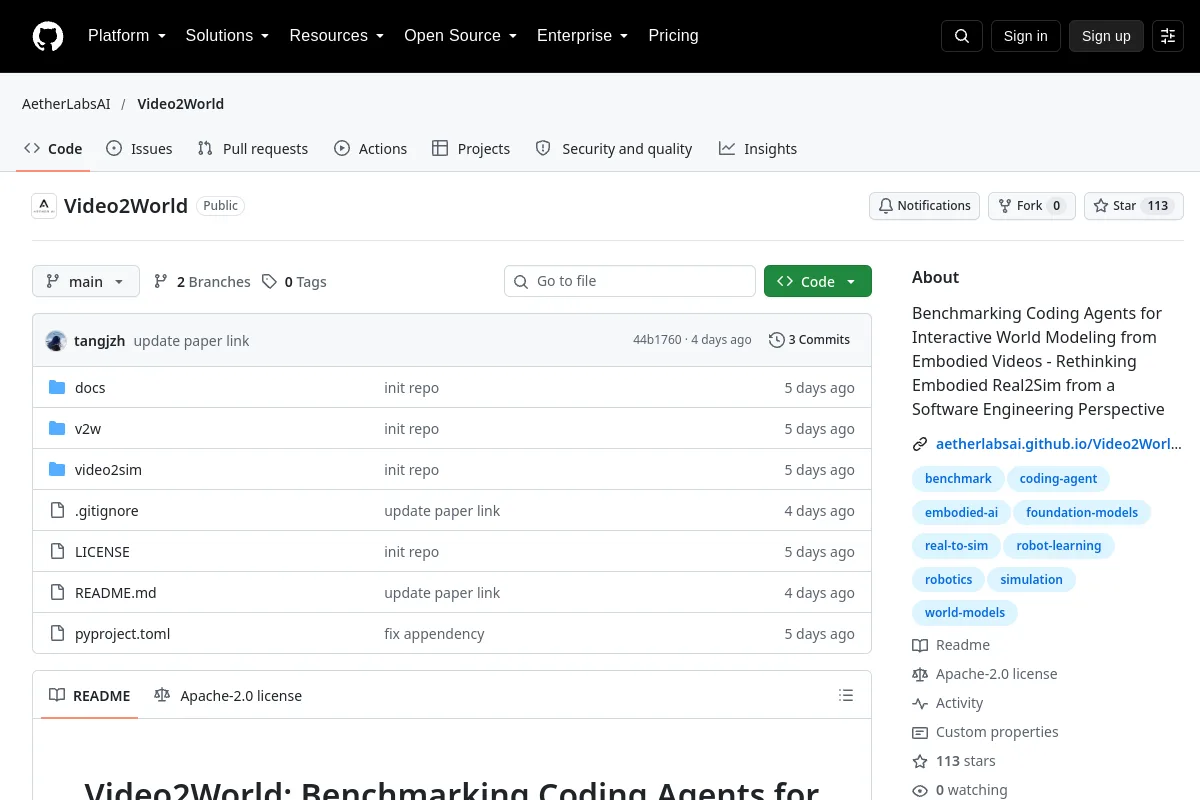
Benchmarking degli agenti di codifica per la modellazione interattiva del mondo da video incorporati - Ripensare Real2Sim incarnato dal punto di vista dell'ingegneria del software
Confronta attività, protocolli, versioni di set di dati/ambiente e hardware prima di interpretare i risultati riportati. Un repository di benchmark non è una certificazione di un sistema robotico.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
MuJoCo simulatore fisico per dinamica multigiunto e contatto.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Strumenti di apprendimento dei robot costruiti attorno all'ecosistema di simulazione Isaac.
Simulazione e fisica Deposito
 Ricerca
FurnitureBench fornisce parametri di riferimento reali per l'assemblaggio di mobili e le relative risorse di simulazione.
Manipolazione