 Bewaarplaats
 Onderzoek
GEM · zhaorw02
Officiële code van GEM: Generatieve supervisie helpt belichaamde intelligentie
RobotbeleidDE BElichaamde AI-DIRECTORY
Ontdek visie-taal-actiemodellen en robotica-basismodellen voor perceptie, manipulatie en controle.
Bewaarplaats
Onderzoek
Officiële code van GEM: Generatieve supervisie helpt belichaamde intelligentie
Robotbeleid Bewaarplaats
 Onderzoek
GenRL: Wereldmodellen met een multimodale basis maken het mogelijk taal- en videoprompts te aarden in belichaamde domeinen, door ze om te zetten in reeksen latente wereldmodeltoestanden. Latente toestandsreeksen kunnen...
Wereldmodellen Bewaarplaats
 Onderzoek
Een routekaart voor het bouwen van wereldmodellen voor de evaluatie van robotbeleid
Wereldmodellen Bewaarplaats
 Onderzoek
HAIC: Humanoïde Agile Object Interaction Control via Dynamics-Aware World Model
Wereldmodellen Bewaarplaats
 Onderzoek
HEX is een visie-taal-actiekader voor het hele lichaam voor mensachtige robots op ware grootte.
Visie-taal-actie Bewaarplaats
 Onderzoek
HY-Embody-0.5-X: een verbeterd Embody Foundation-model voor agenten uit de echte wereld
Robotbeleid Bewaarplaats
 Onderzoek
Dit imitatie-leerproject vergelijkt gedragsklonen en verspreidingsbeleid op Panda pick-and-place.
Robotbeleid Bewaarplaats
 Onderzoek
De InternVLA-A-serie bestudeert begrip, generatie en actie voor robotmanipulatie.
Visie-taal-actie Bewaarplaats
 Onderzoek
JanusVLN bestudeert navigatie in beeldtaal met gescheiden semantisch en ruimtelijk geheugen.
Visie-taal-actie Bewaarplaats
 Onderzoek
Papiercode "KERV: Kinematic-Rectified Speculative Decoding for Embody VLA Models" geaccepteerd door DAC 2026.
Visie-taal-actie Bewaarplaats
 Onderzoek
Officiële implementatie van "Kinema4D: Kinematic4D-wereldmodellering voor spatiotemporele belichaamde simulatie"
Wereldmodellen Bewaarplaats
 Onderzoek
Officiële implementatie van NeurIPS 2021-paper: "Dynamics-Regulated Kinematic Policy for Egocentric Pose Estimation". Deze repository bevat een kopie van de code voor "Universal Humanoid Controller" en...
Robotbeleid Bewaarplaats
 Onderzoek
LaST$_0$: Latente spatio-temporele gedachteketen voor robotisch visie-taal-actiemodel
Visie-taal-actie Bewaarplaats
 Onderzoek
LiLa-WAM: lichtgewicht latent redeneren wereldactiemodel voor robotmanipulatie
Wereldmodellen Bewaarplaats
 Onderzoek
Alles manipuleren: robots uit de echte wereld automatiseren met behulp van vision-taalmodellen [CoRL 2024]
Robotbeleid Bewaarplaats
 Onderzoek
Code van "MemoryVLA: perceptueel-cognitief geheugen in visie-taal-actiemodellen voor robotmanipulatie"
Visie-taal-actie Bewaarplaats
 Onderzoek
Broncodes voor het artikel "MindJourney: Test-Time Scaling with World Models for Spatial Reasoning"
Wereldmodellen Bewaarplaats
 Onderzoek
MobileVLA-R1: Versterking van visie-taalactie voor mobiele robots
Visie-taal-actie Bewaarplaats
 Onderzoek
MotuBrain: een geavanceerd wereldactiemodel voor robotbesturing
Wereldmodellen Bewaarplaats
 Onderzoek
Een open-source implementatie van Multitask Diffusion Transformer (DiT) Policy voor robotmanipulatie zoals te zien op Boston Dynamics Atlas Humanoid en in "A Careful Examination of Large Behavior...
Robotbeleid Bewaarplaats
 Onderzoek
Officiële implementatie van NavMorph: een zelfontwikkelend wereldmodel voor visie- en taalnavigatie in continue omgevingen (ICCV'25).
Wereldmodellen Bewaarplaats
 Bewaarplaats
 Onderzoek
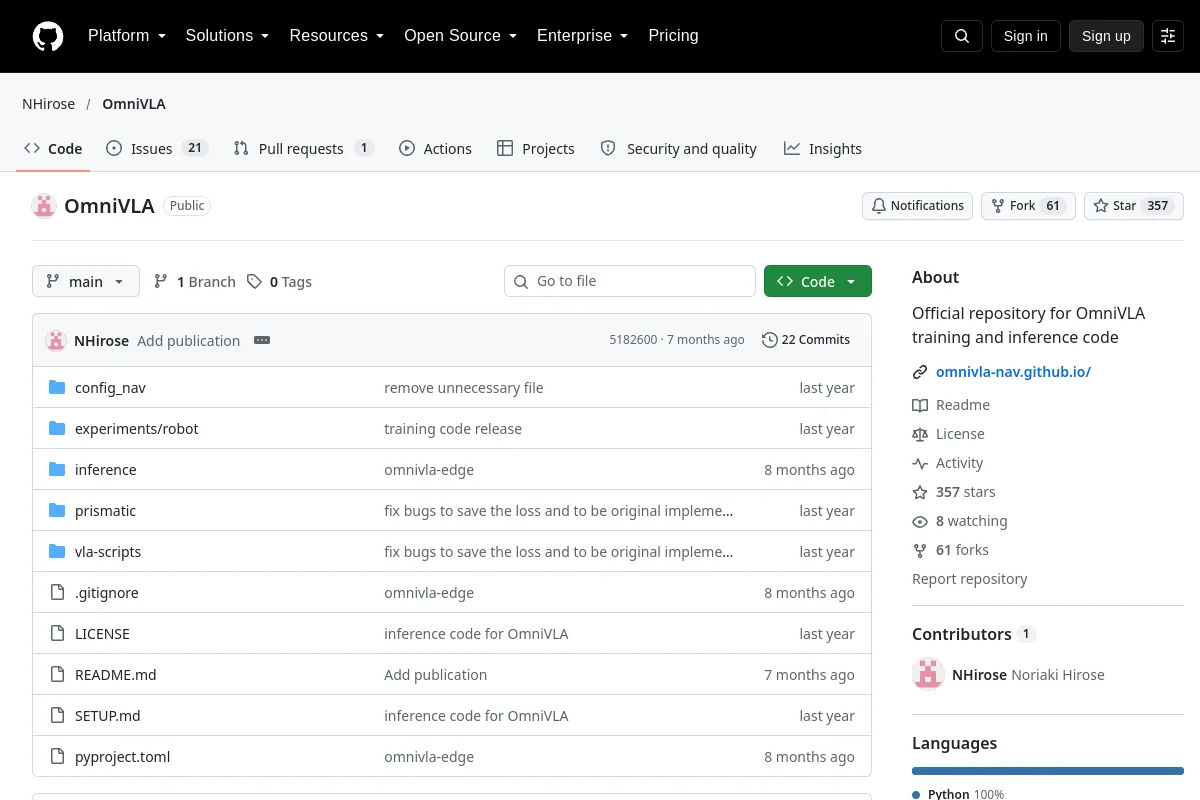
OmniVLA biedt training en inferentiecode voor multimodale robotnavigatie.
Visie-taal-actie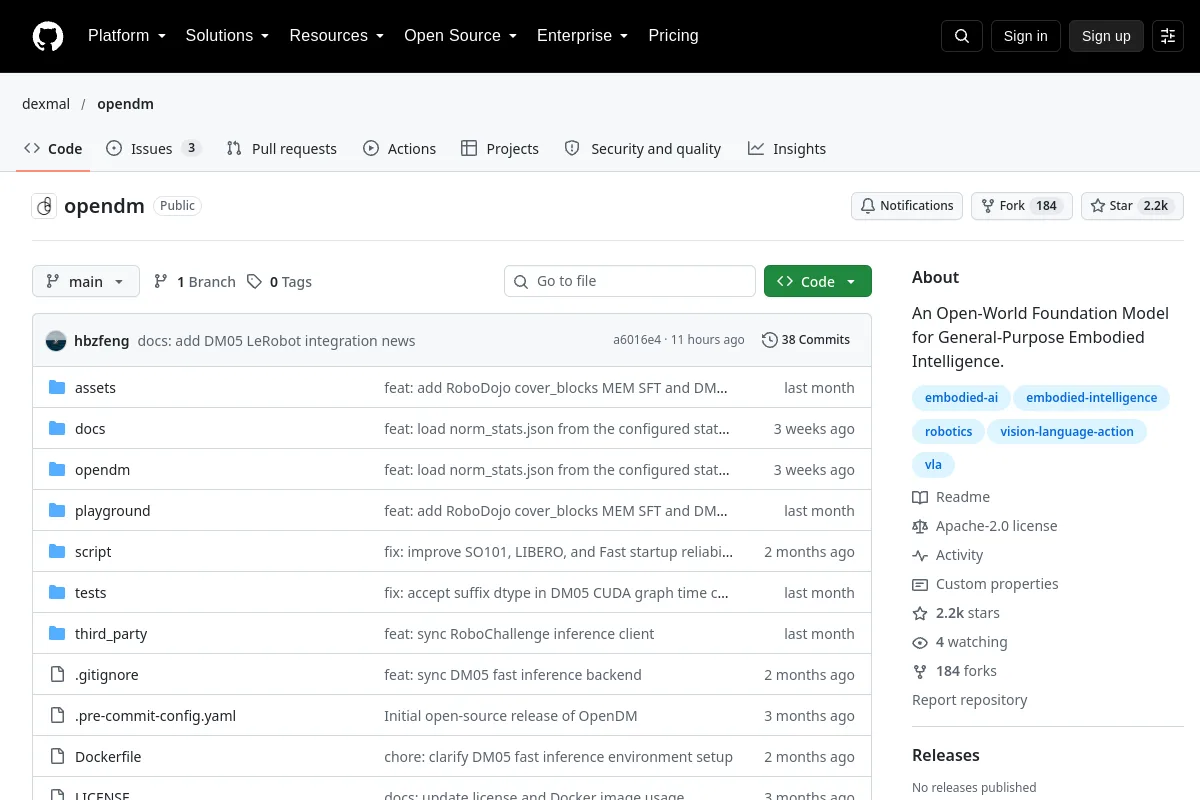 Bewaarplaats
 Onderzoek
OpenDM biedt een onderzoeksproject op basis van een open wereld voor belichaamde intelligentie.
Visie-taal-actieKent u een bron die hier thuishoort?
