 Deposito
 Ricerca
stretch ros2 · hello-robot
Pacchetti ROS 2 per manipolatori mobili Hello Robot Stretch.
Strutture di apprendimento dei robotLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Ricerca
Pacchetti ROS 2 per manipolatori mobili Hello Robot Stretch.
Strutture di apprendimento dei robot Deposito
 Ricerca
Questo è un sistema SLAM di base basato su ORBSLAM2.
Navigazione e SLAM Deposito
 Ricerca
Questo è il repository del codice per il documento IEEE-RAL'26 "Super LiDAR Intensity for Robotic Perception""
Percezione e geometria Deposito
 Deposito
 Ricerca
Simulazione interattiva di sutura assistita da robot
Simulazione e fisica Deposito
 Ricerca
Questo progetto PyBullet genera dati di comprensione RGB-D sintetici e addestra linee di base per la manipolazione di oggetti invisibili.
Strutture di apprendimento dei robot Deposito
 Ricerca
 sulla previsione tattile e sulla correzione dell'azione per una manipolazione ricca di contatti.
Strutture di apprendimento dei robot Deposito
 Ricerca
Raccolta di ambienti robotici MuJoCo dotati di sensori visivi e tattili
Simulazione e fisica Deposito
 Ricerca
 sulla compressione della memoria episodica task-aware per agenti robotici.
Percezione e geometria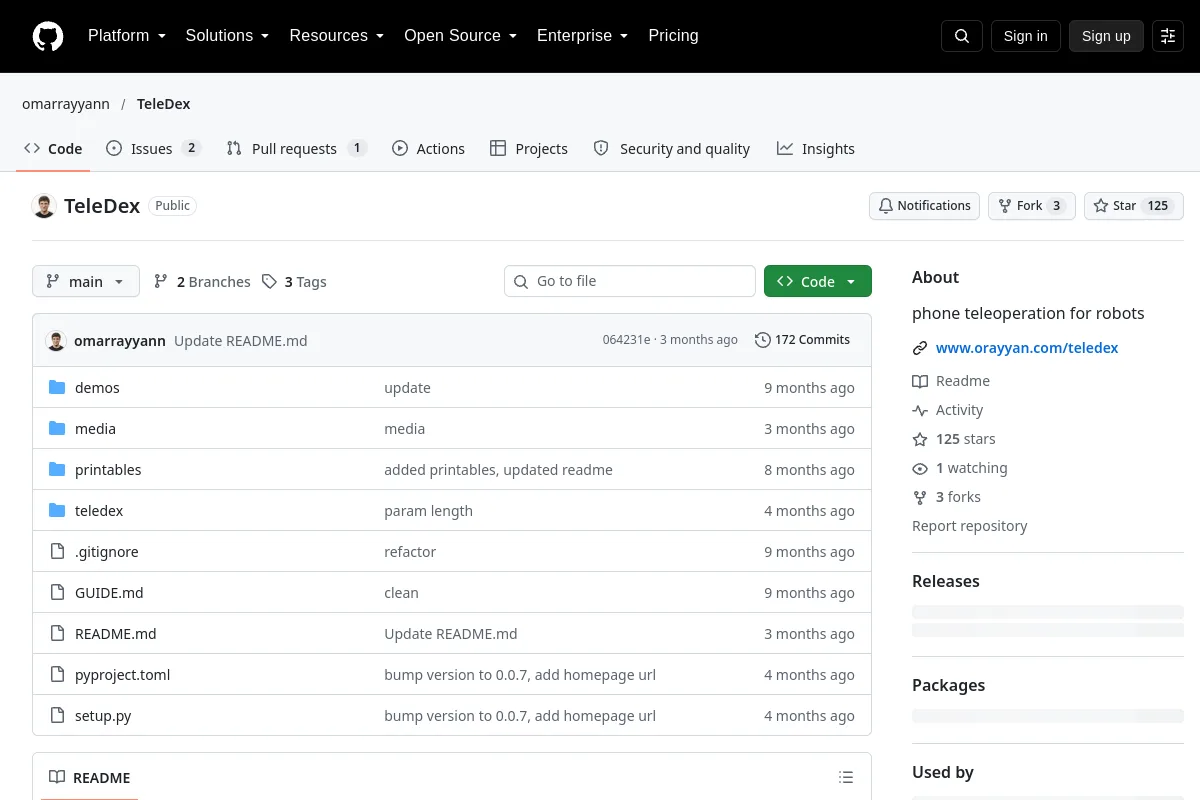 Deposito
 Deposito
 Ricerca
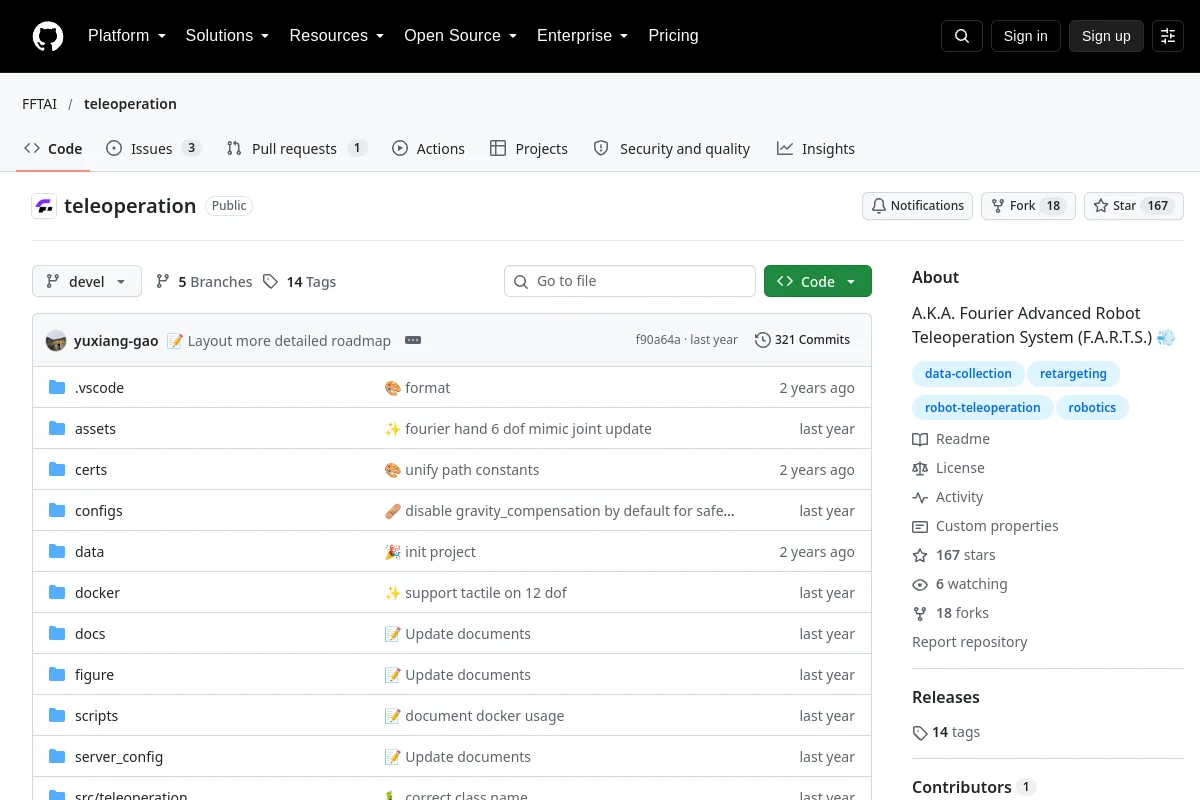
AKA Sistema avanzato di teleoperazione robotica di Fourier (F.A.R.T.S.) 💨
Software di teleoperazione Deposito
 Ricerca
Un insieme di strumenti di teleoperazione generici per qualsiasi robot.
Software di teleoperazione Deposito
 Ricerca
Infrastruttura di pianificazione del movimento per applicazioni robotiche industriali.
Pianificazione e controllo del movimento Deposito
 Ricerca
Esperimento con il braccio robotico che prevede compiti di lancio e portiere.
Percezione e geometria Deposito
 Ricerca
Flussi di lavoro Isaac Lab per la ricerca sui robot con gambe TienKung.
Simulazione e fisica Deposito
 Ricerca
TI mmWave radar ROS driver (with sensor fusion and hybrid)
SDK per robot Deposito
 Ricerca
Un sandbox di simulazione fisica basato su CUDA ad alte prestazioni per robotica morbida e apprendimento per rinforzo.
Simulazione e fisica Deposito
 Ricerca
TortoiseBot è un robot mobile open source basato su ROS estremamente facile da imparare ed economico, in grado di eseguire teleoperazioni, mappatura manuale e autonoma, navigazione...
Navigazione e SLAM Deposito
 Ricerca
Simulatore di robotica subacquea visivamente realistico UNav-Sim
Simulazione e fisica Deposito
 Ricerca
📣 [IEEE IROS 2023] Repository ufficiale del documento IROS 23 "Uncertainty-Aware Lidar Place Recognition in Novel Environments"
Percezione e geometria Deposito
 Ricerca
Un SDK unificato e adatto agli agenti AI per il robot quadrupede Unitree Go2W che consente una perfetta integrazione di percezione, pianificazione e controllo attraverso un'unica interfaccia API.
SDK per robot Deposito
 Ricerca
utilizzando la comunicazione di rete TCP/IP per controllare il robot UR5 con una pinza RG2
SDK per robot Deposito
 Ricerca
Questo è un progetto sulla pianificazione del movimento della manipolazione robotica utilizzando l'apprendimento di rinforzo profondo basato sulla simulazione ROS e Gazebo
Pianificazione e controllo del movimento Deposito
 Ricerca
Simulazione Pick and Place di Universal Robot (UR5) nel gazebo ROS con camma USB e pinze a vuoto
Simulazione e fisicaConosci una risorsa che appartiene a questo posto?