Référentiel
 Source ouverte
rm_control · rm-controls
🤖 Interface matérielle/simulation basée sur ros-controls pour le développement de robots RoboMaster et de robots hautes performances.
Simulation et physiqueLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
🤖 Interface matérielle/simulation basée sur ros-controls pour le développement de robots RoboMaster et de robots hautes performances.
Simulation et physique Référentiel
 Source ouverte
Un framework de vision ROS 2 pour les robots RoboMaster.
Perception et géométrie Référentiel
 Référentiel
 Source ouverte
Bibliothèque de planification de mouvements de robots mobiles à roues conçue pour FTC
Planification et contrôle des mouvements Référentiel
 Source ouverte
Référentiel de recherche RoboBrain pour le raisonnement sur la manipulation robotique.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Un framework de simulation basé sur ROS2 et LLM (comme GPT) pour les tâches d'interaction robot à l'ère des grands modèles
Simulation et physique Référentiel
 Source ouverte
🦾Rendez votre robot autonome avec l'agent LLM. Configurez-le avec la même facilité que les agents normaux dans CrewAI ou Autogen
Intergiciel et communication Référentiel
 Source ouverte
Environnements de type salle de sport pour l'apprentissage des robots.
Simulation et physique Référentiel
 Source ouverte
Bibliothèque Python pour les métriques de trajectoire, de prédiction et d'évaluation de la robotique.
Systèmes de flotte et d'autonomie Référentiel
 Source ouverte
Le système d'exploitation agent pour robots
Intergiciel et communication Référentiel
 Source ouverte
Bibliothèque moderne de planification de mouvements de robots basée sur Pinocchio.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Un ancien port Python de MATLAB Robotics Toolbox de Peter Corke.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Harnais robot-agent avec une CLI et une console Web locale pour une courte évaluation de LIBERO
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Implémentations de politiques de manipulation de robots pour la tâche Push-T dans LeRobot.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Un mini-programme WeChat pour la gestion et la téléopération de flotte de robots à distance.
Logiciel de téléopération Référentiel
 Source ouverte
Un cadre sim-to-real allégé et sans ROS pour la formation et le déploiement de modèles Vision-Langage-Action (VLA) et d'agents RL. Wrappers natifs MuJoCo Gymnasium avec exécution synchrone pour Franka, UR5e…
Intergiciel et communication Référentiel
 Source ouverte
Fichiers de description des modèles de robots BXI.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Mémoire d'expérience du robot pour la relecture et la récupération.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Interface robot 3D construite avec three.js.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Bras robotique Doosan, simulation, contrôle, visualisation dans Gazebo et ROS2 pour l'apprentissage par renforcement.
Simulation et physique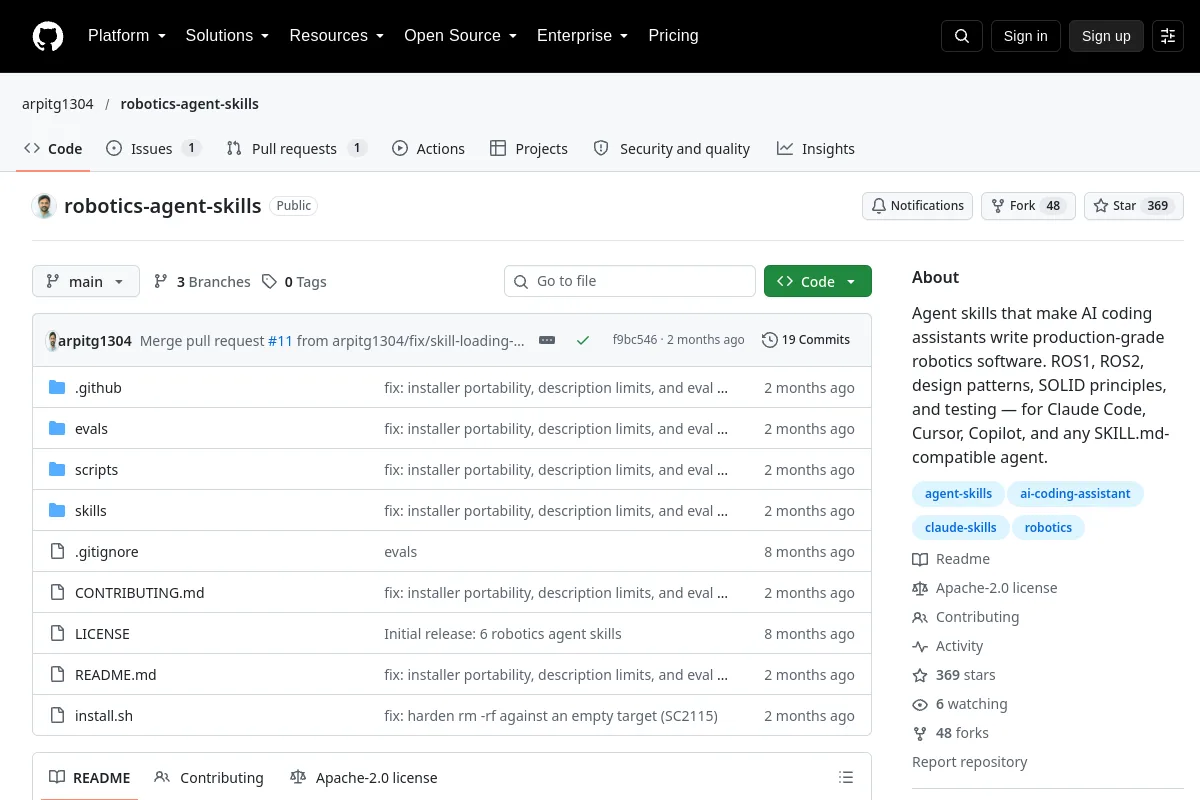 Référentiel
 Source ouverte
Conseils et compétences d'assistant de codage pour le développement de logiciels robotiques.
Cadres d'apprentissage des robots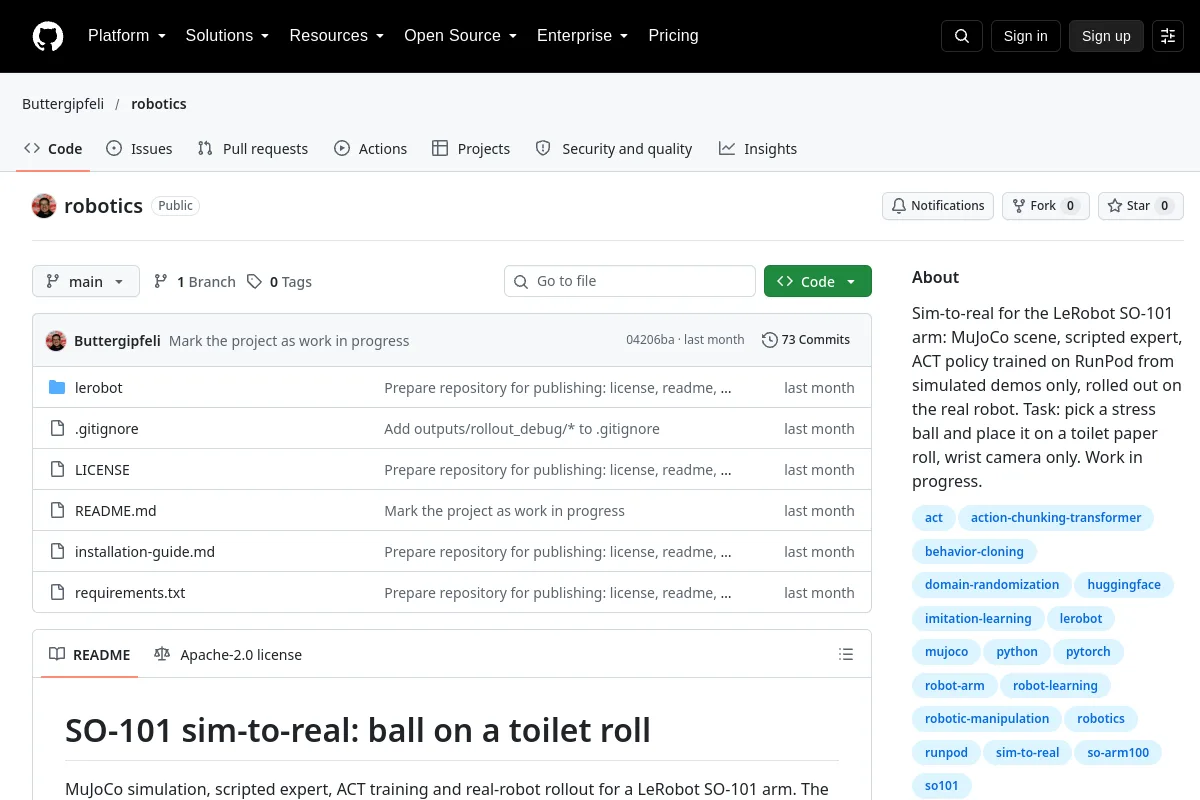 Référentiel
 Source ouverte
Expériences de simulation au réel SO-101 utilisant les démonstrations MuJoCo et ACT.
Simulation et physique Référentiel
 Source ouverte
Robotique Modélisation mathématique et théorie avec Python (apprentissage grâce à des simulations numériques et des animations approfondies.)
Simulation et physique Référentiel
 Source ouverte
Boîte à outils robotique pour MATLAB
Planification et contrôle des mouvementsConnaissez-vous une ressource qui a sa place ici ?