 Référentiel
 Source ouverte
catalyst-rl-tutorial · arrival-ltd
Utilisation de Catalyst.RL pour entraîner un robot à effectuer l'insertion de chevilles dans un trou en simulation.
Cours & documentationLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les laboratoires de robotique, le matériel d'apprentissage, la documentation officielle et les références.
Référentiel
Source ouverte
Utilisation de Catalyst.RL pour entraîner un robot à effectuer l'insertion de chevilles dans un trou en simulation.
Cours & documentation Référentiel
 Source ouverte
Ce référentiel fournit des tutoriels pour l'apprentissage par renforcement et l'apprentissage par imitation à l'aide de robots ROBOTIS, et prend en charge la fonctionnalité Sim2Real pour déployer les politiques apprises sur de vrais robots.
Cours & documentation Référentiel
 Source ouverte
Laboratoire d'apprentissage couvrant le contrôle, la perception 3D, la navigation et la préhension simulée.
Cours & documentation Référentiel
 Source ouverte
Collection d'articles sur l'intelligence et les compétences des robots humanoïdes.
Normes et collections de référence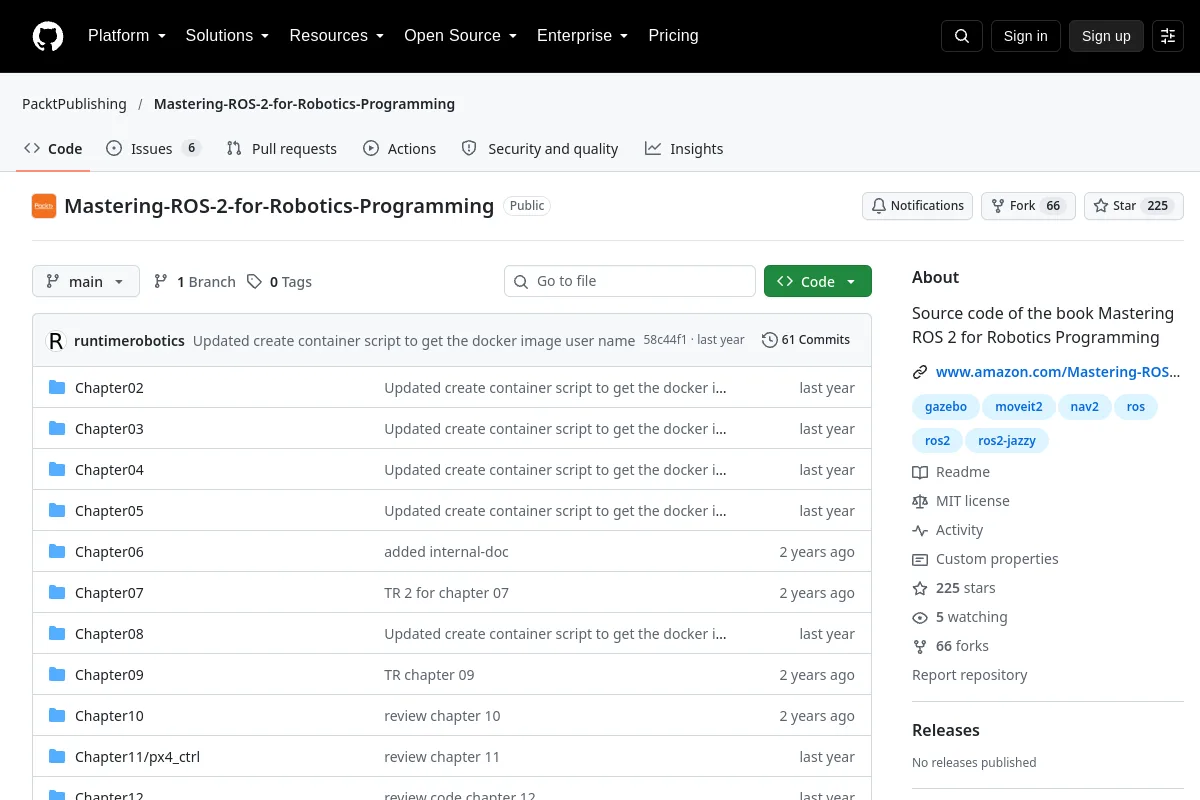 Référentiel
 Source ouverte
Code source du livre Mastering ROS 2 for Robotics Programming
Cours & documentation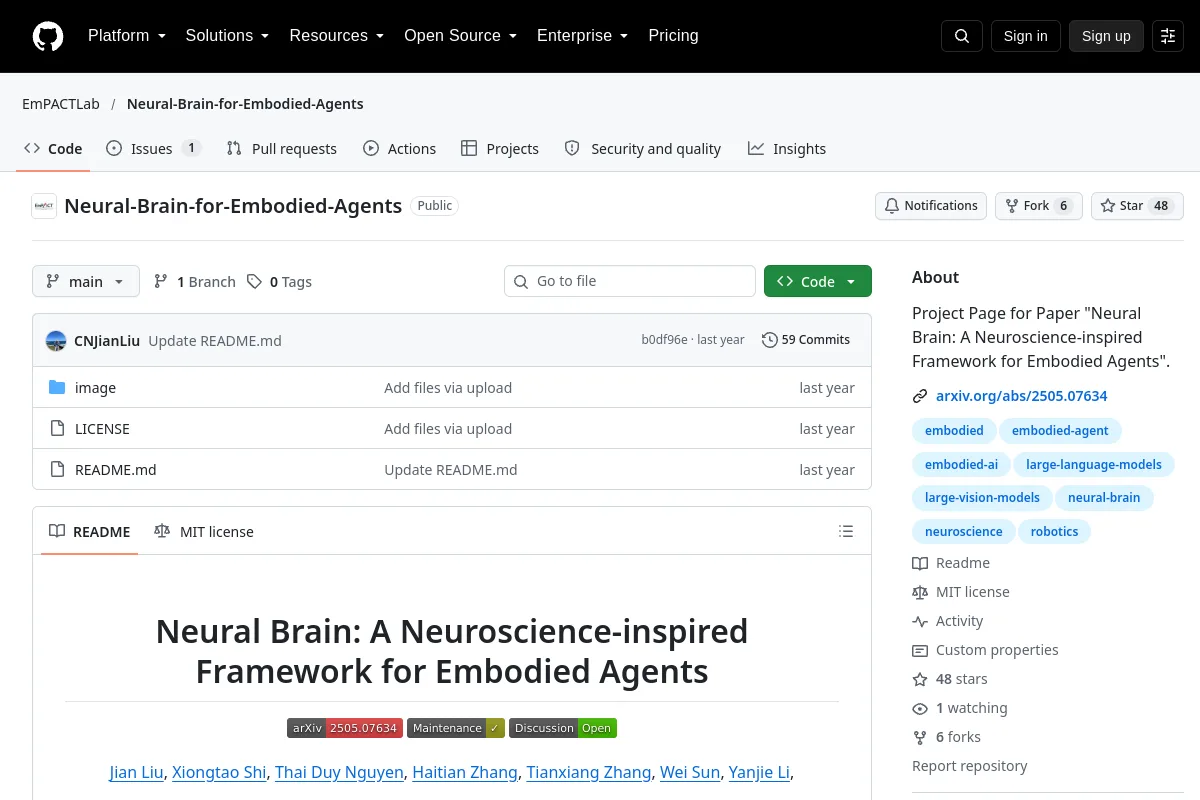 Référentiel
 Source ouverte
Page de projet pour un cadre inspiré des neurosciences pour les agents incarnés.
Normes et collections de référence Référentiel
 Source ouverte
solution d'exercices du livre "robotique probabiliste"
Cours & documentation Référentiel
 Source ouverte
Compétences en IA physique pour les agents de codage, avec des conseils robotiques testés sur le terrain, la CLI robium-ai et un moteur d'apprentissage.
Normes et collections de référence Référentiel
 Source ouverte
RoboScholar : une liste complète de documents de recherche sur l'IA et la robotique incorporées
Normes et collections de référence Référentiel
 Source ouverte
À propos du bras robot imprimé en 3D alimenté par ROS 2 et Arduino et contrôlé via MoveIt ! 2 et Amazon Alexa. Il est développé et programmé dans le cours en ligne intitulé "Robotique et ROS 2 - Apprendre en…
Cours & documentation Référentiel
 Source ouverte
Ensemble de tutoriels pour pratiquer les concepts de robotique avec Webots et Python
Cours & documentation Référentiel
 Source ouverte
76 compétences Claude prêtes à l'audit pour automatiser le cycle de vie des robots industriels, des cobots, AMR, ROS2, V&V, AI/ML et CEI 62443. 38 binômes constructeur + réviseur ancrés aux normes ISO 10218, 13849, 62061, 12100, 9283…
Normes et collections de référence Référentiel
 Source ouverte
Exemples Python et C++ pour le développement de bras robotisés ROS, MoveIt et la saisie visuelle.
Cours & documentation Référentiel
 Source ouverte
Meilleures pratiques, conventions et astuces pour ROS
Cours & documentation Référentiel
 Source ouverte
Notes d'apprentissage et exemples C++ pour le système d'exploitation du robot.
Cours & documentation Référentiel
 Source ouverte
Base de données sur les vulnérabilités des robots. Une archive des vulnérabilités et des bugs des robots.
Normes et collections de référence Référentiel
 Source ouverte
Robot mobile autonome développé et programmé dans le cours en ligne intitulé "Self-Driving and ROS 2 - Learn By Doing ! Map & Localization"
Cours & documentation Référentiel
 Source ouverte
Robot mobile autonome développé et programmé dans le cours en ligne intitulé "Self-Driving and ROS 2 - Learn By Doing! Odometry & Control"
Cours & documentation Référentiel
 Source ouverte
Robot mobile autonome développé et programmé dans le cours en ligne intitulé "Self-Driving and ROS 2 - Learn By Doing! Plan & Navigation"
Cours & documentation Référentiel
 Source ouverte
Un manuel pratique en langue chinoise axé sur les modèles vision-langage-action et l'ingénierie robotique.
Cours & documentation Référentiel
 Source ouverte
Une boîte à outils de simulation pour les robots au sol AGV dans un environnement d'entrepôt, comprenant des didacticiels pour la navigation et la localisation des robots
Cours & documentationConnaissez-vous une ressource qui a sa place ici ?