 Référentiel
 Recherche
Robotics Toolbox for Python
Outils et exemples Python pour l'enseignement de la robotique et l'exploration d'algorithmes.
Cours & documentation
Recherche et apprentissage / Source ouverte
Un manuel pratique en langue chinoise axé sur les modèles vision-langage-action et l'ingénierie robotique.
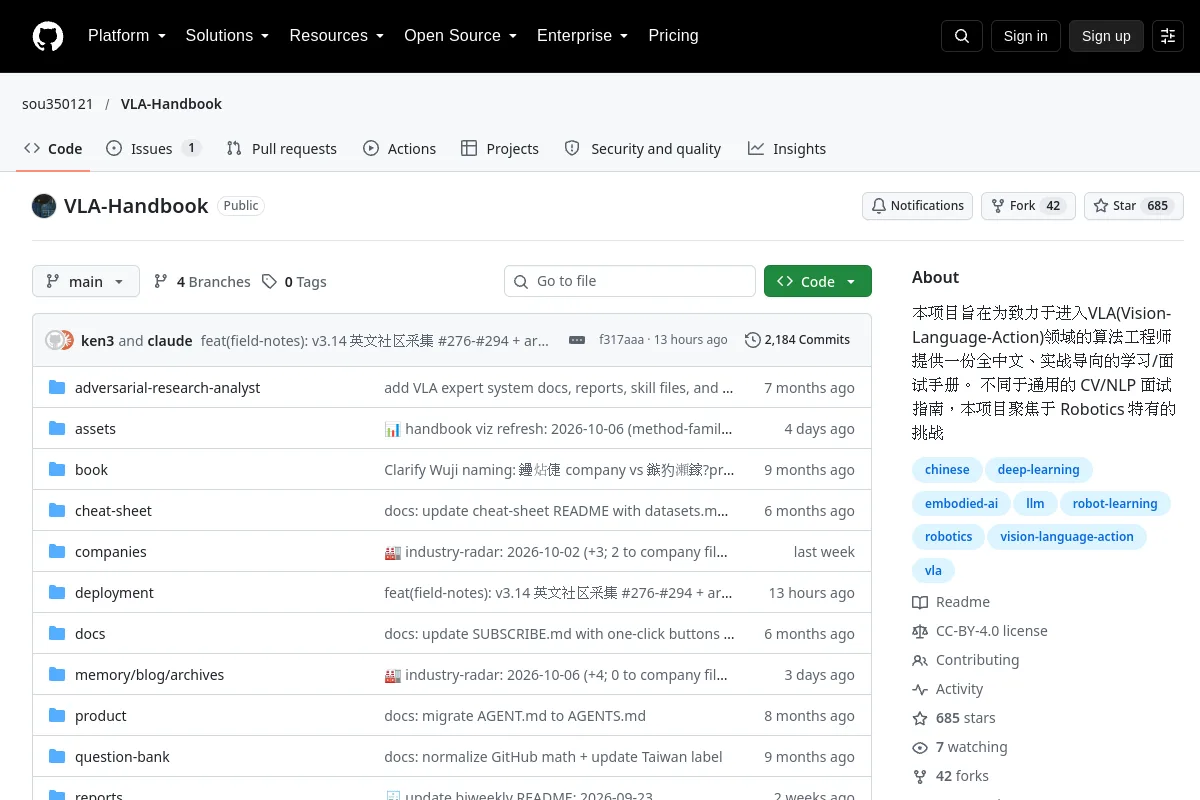
Un manuel pratique en langue chinoise axé sur les modèles vision-langage-action et l'ingénierie robotique.
Objectif de l'éditeur :本项目旨在为致力于进入VLA(Vision-Language-Ac tion), 实战导向的学习/面试手册。不同于通用的 CV/NLP 面试指南,本项目聚焦于 Robotics 特有的挑战
Utilisez la source pour explorer les concepts, les exemples et les références de la robotique. Le matériel source peut être historique ; vérifiez la version et le contexte applicables.
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Référentiel
Recherche
Outils et exemples Python pour l'enseignement de la robotique et l'exploration d'algorithmes.
Cours & documentation Référentiel
 Source ouverte
Un tutoriel sur la cinématique différentielle du manipulateur
Cours & documentation Référentiel
 Référentiel
 Source ouverte
La version anglaise de 14 conférences sur le SLAM visuel.
Cours & documentation Référentiel
 Recherche
zenoh-plugin-ros2dds fournit un plugin Zenoh et un pont pour la communication ROS 2 via DDS.
Normes et collections de référence Référentiel
 Recherche
Embodied AI Lab est un pôle de recherche couvrant le VLA, l'infrastructure de données et l'évaluation de la robotique.
Normes et collections de référence