 Site Web
 Recherche
Stanford IRIS
Un laboratoire universitaire qui étudie l'intelligence des robots par l'interaction et l'apprentissage.
Laboratoires académiquesLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les composants, les outils et les organisations liés à la robotique d'enseignement et de recherche. L'inclusion ne certifie pas l'adéquation à un déploiement particulier.
Site Web
Recherche
Un laboratoire universitaire qui étudie l'intelligence des robots par l'interaction et l'apprentissage.
Laboratoires académiques Site Web
 Recherche
Un laboratoire académique travaillant sur la compréhension visuelle et l'apprentissage incarné.
Laboratoires académiques Site Web
 Recherche
Une plateforme humanoïde compacte pour la recherche sur l'apprentissage des robots.
Plateformes humanoïdes de recherche Site Web
 Recherche
Une plateforme robotique à trois doigts pour étudier la manipulation adroite.
Mains et pinces Site Web
 Recherche
Une interface portable pour collecter des démonstrations de manipulation de robots.
Plateformes de téléopération Site Web
 Recherche
Un laboratoire universitaire qui étudie la perception et l'apprentissage des robots.
Laboratoires académiques Site Web
 Recherche
Un laboratoire universitaire étudiant l'estimation et l'apprentissage de l'état robotique.
Laboratoires académiques Site Web
 Recherche
Un environnement de simulation de robot avec des modèles de capteurs et des interfaces de contrôleur.
Simulation et physique Référentiel
 Recherche
Un projet de bras de robot imprimable avec des matériaux de conception mécanique et d'assemblage.
Matériel de bricolage et d'éducation Site Web
 Recherche
Données d'interaction homme-objet pour la recherche sur la reconstruction du corps et des objets.
Données de mouvement et d'interaction Site Web
 Recherche
Saisie de données sur l'ensemble du corps humain pour étudier l'interaction avec les objets.
Données de mouvement et d'interaction Site Web
 Recherche
Une conception de main adroite pour la recherche sur la manipulation robotique.
Mains et pinces Site Web
 Recherche
Tâches de simulation musculo-squelettique pour la recherche sur l'apprentissage du contrôle moteur.
Locomotion et contrôle de tout le corps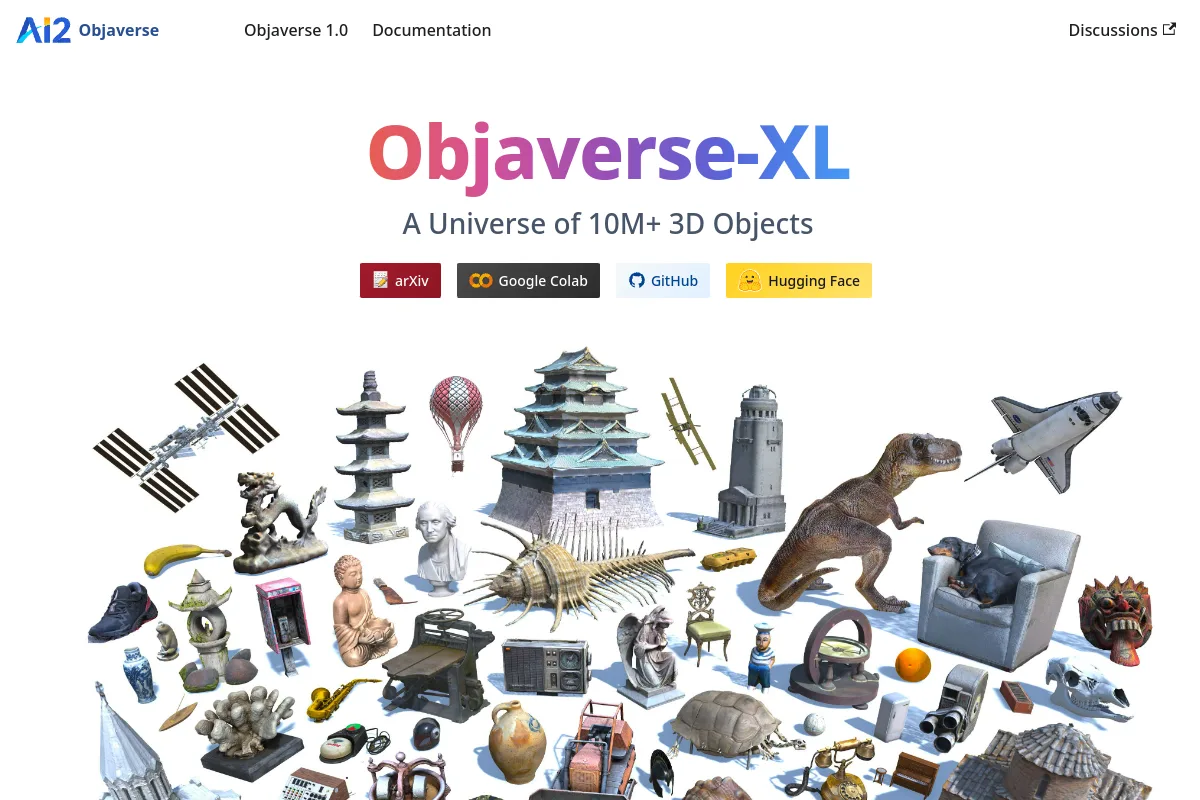 Site Web
 Recherche
Actifs d'objets 3D pour l'apprentissage visuel et la recherche en simulation.
Actifs de scène et d'objet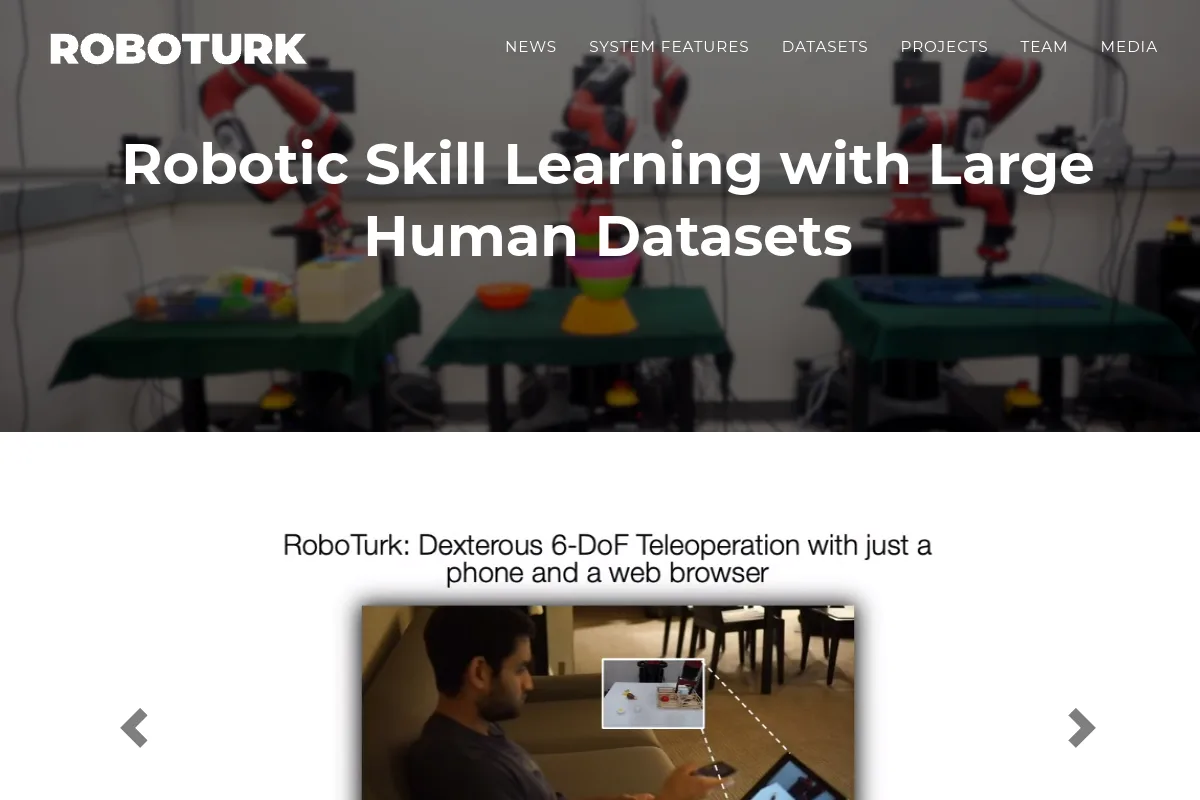 Site Web
 Recherche
Un projet de collection de démonstration pour l'apprentissage de la manipulation robotique.
Démonstrations de robots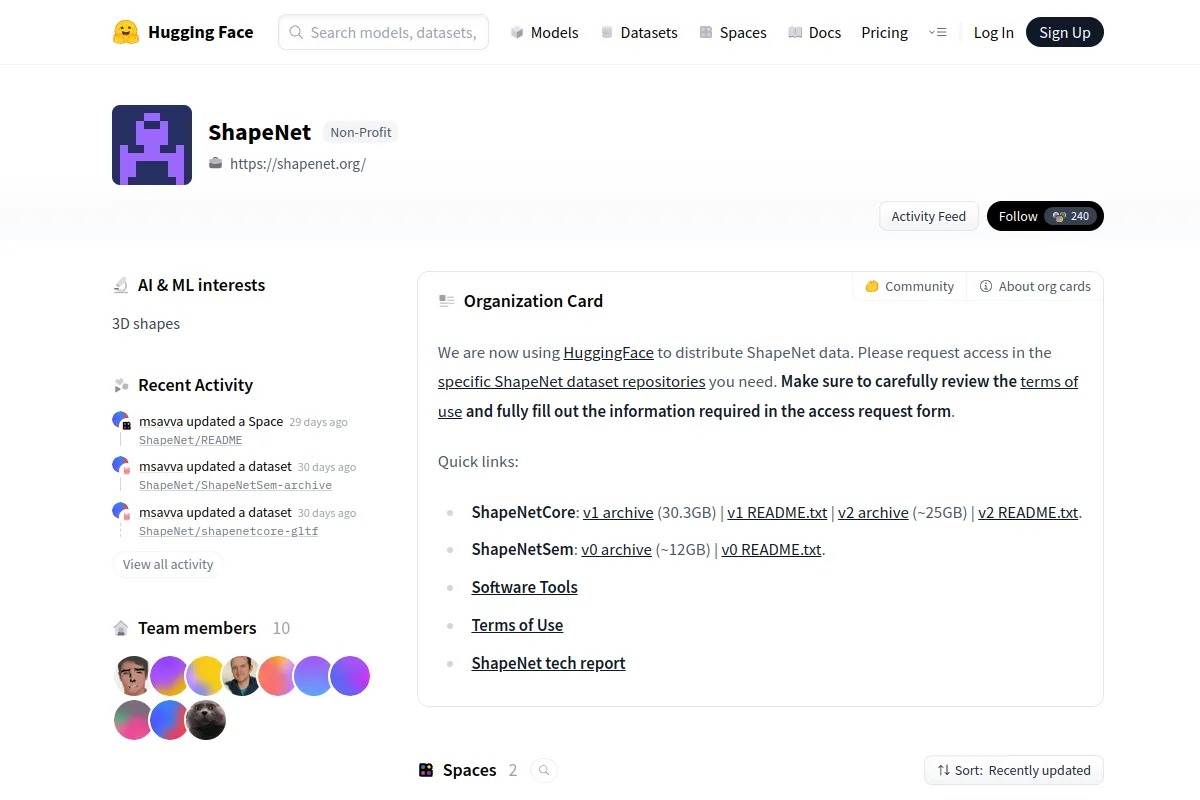 Site Web
 Recherche
Un référentiel de formes 3D annotées pour la perception et la recherche de scènes.
Actifs de scène et d'objet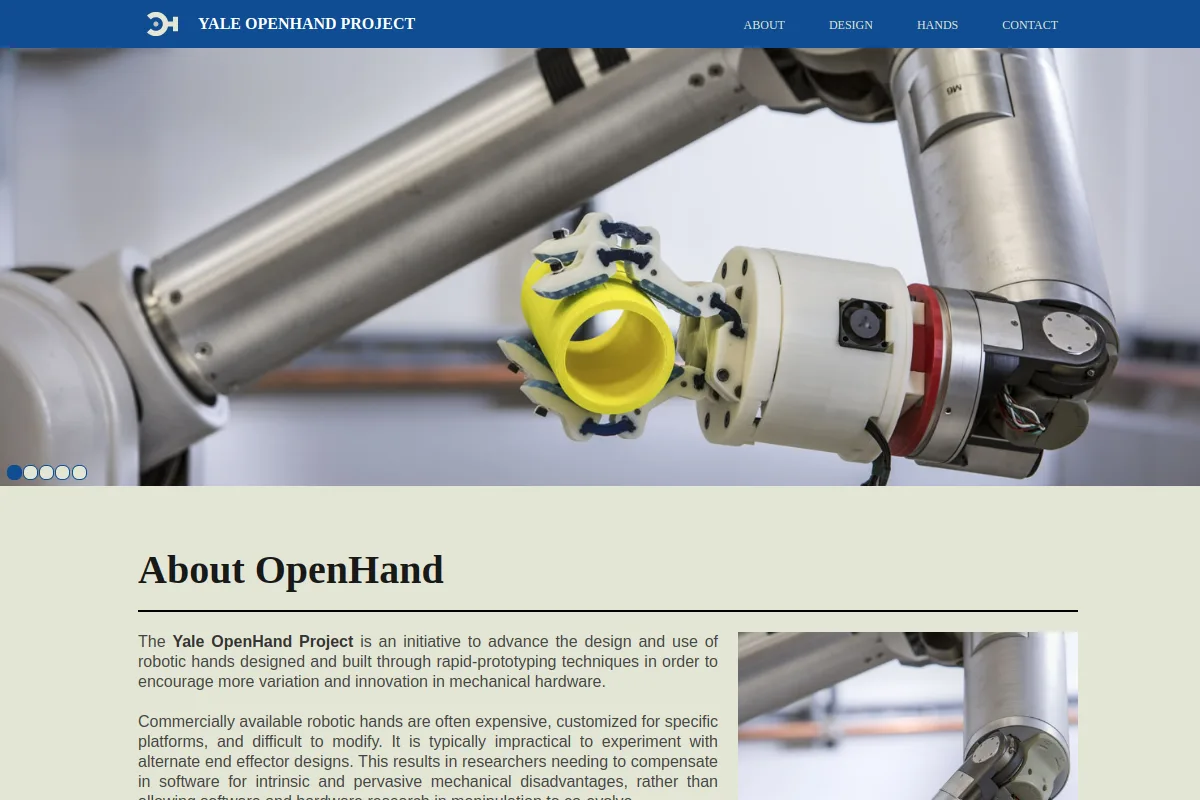 Site Web
 Recherche
Conceptions de mains de robot et ressources pour la recherche sur la préhension adaptative.
Mains et pincesExplorez les composants, les outils et les organisations liés à la robotique d'enseignement et de recherche. L'inclusion ne certifie pas l'adéquation à un déploiement particulier.
Les ressources ici incluent des outils, des composants et des organisations connectés à cette application. Confirmez l'utilisation prévue et les exigences d'intégration avec chaque éditeur.
Connaissez-vous une ressource qui a sa place ici ?