 Repository
 Forschung
stretch ros2 · hello-robot
ROS 2-Pakete für mobile Manipulatoren von Hello Robot Stretch.
Frameworks für das Lernen von RoboternDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Forschung
ROS 2-Pakete für mobile Manipulatoren von Hello Robot Stretch.
Frameworks für das Lernen von Robotern Repository
 Forschung
Dies ist ein einfaches Punktlinien-SLAM-System, das auf ORBSLAM2 basiert.
Navigation & SLAM Repository
 Forschung
Dies ist das Code-Repository für das IEEE-RAL'26-Papier „Super LiDAR Intensity for Robotic Perception“.
Wahrnehmung & Geometrie Repository
 Repository
 Forschung
Interaktive robotergestützte Nahtsimulation
Simulation & Physik Repository
 Forschung
Dieses PyBullet-Projekt generiert synthetische RGB-D-Erfassungsdaten und trainiert Basislinien für die Manipulation unsichtbarer Objekte.
Frameworks für das Lernen von Robotern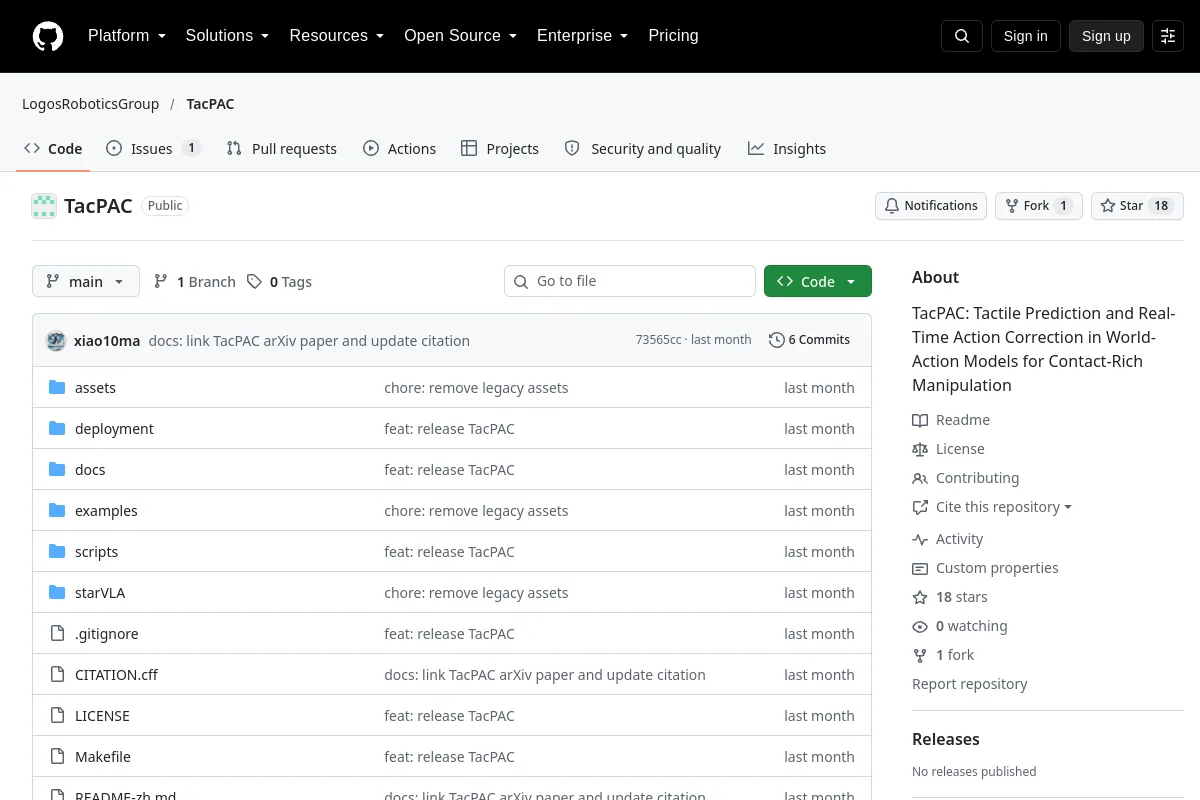 Repository
 Forschung
 zur taktilen Vorhersage und Aktionskorrektur für kontaktreiche Manipulation.
Frameworks für das Lernen von Robotern Repository
 Forschung
Sammlung von MuJoCo-Roboterumgebungen, die sowohl mit Seh- als auch mit Tastsensoren ausgestattet sind
Simulation & Physik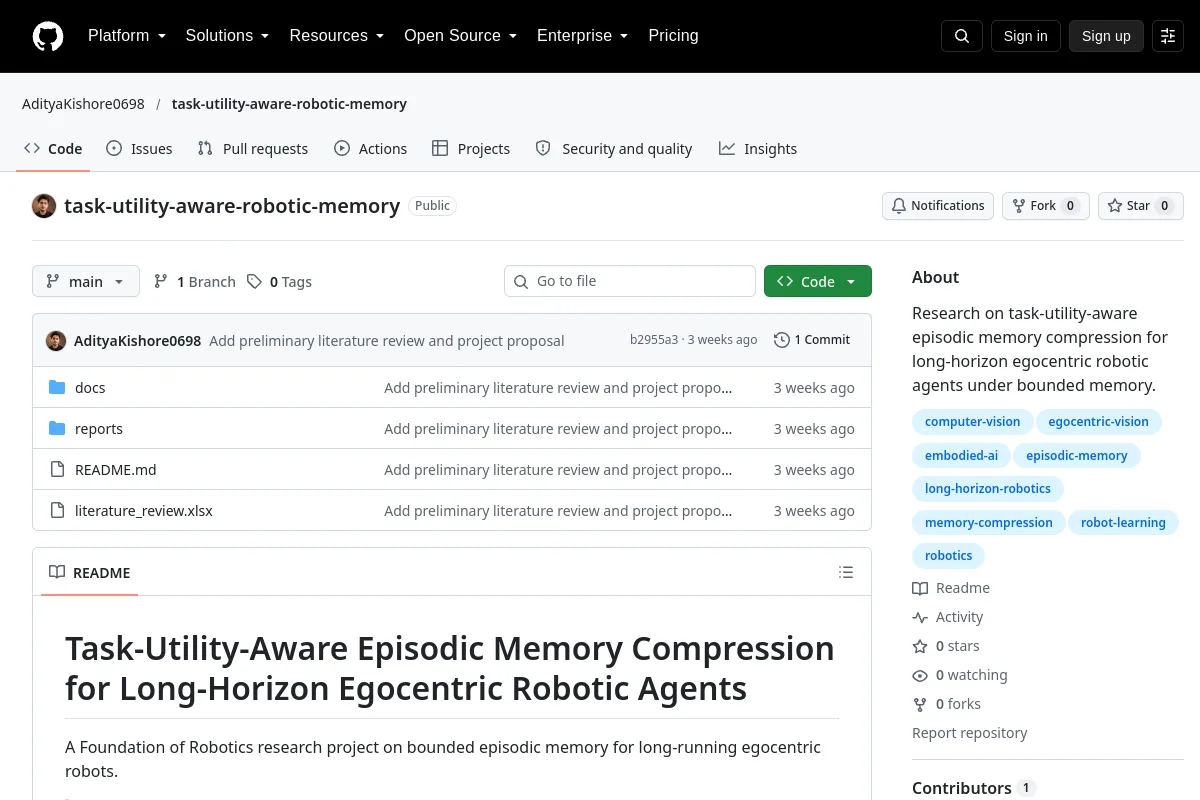 Repository
 Forschung
 zur aufgabenbewussten episodischen Gedächtniskomprimierung für Roboteragenten.
Wahrnehmung & Geometrie Repository
 Repository
 Forschung
A.K.A. Fourier Advanced Robot Teleoperation System (F.A.R.T.S.) 💨
Teleoperationssoftware Repository
 Forschung
Eine Reihe generischer Teleoperationstools für jeden Roboter.
Teleoperationssoftware Repository
 Forschung
Bewegungsplanungsinfrastruktur für Industrieroboteranwendungen.
Bewegungsplanung und -steuerung Repository
 Forschung
Roboterarm-Experiment mit Wurf- und Torwartaufgaben.
Wahrnehmung & Geometrie Repository
 Forschung
Isaac Lab-Workflows für die TienKung-Beinroboterforschung.
Simulation & Physik Repository
 Forschung
TI mmWave-Radar-ROS-Treiber (mit Sensorfusion und Hybrid)
Roboter-SDKs Repository
 Forschung
Eine leistungsstarke CUDA-basierte Physiksimulationssandbox für Soft Robotics und Reinforcement Learning.
Simulation & Physik Repository
 Forschung
TortoiseBot ist ein äußerst lernfreundlicher und kosteneffizienter ROS-basierter Open-Source-Mobilroboter, der sowohl Teleoperation, manuelle als auch autonome Kartierung und Navigation durchführen kann.
Navigation & SLAM Repository
 Forschung
Visuell realistischer Unterwasserrobotik-Simulator UNav-Sim
Simulation & Physik Repository
 Forschung
📣 [IEEE IROS 2023] Offizielles Repository des IROS 23-Papiers „Uncertainty-Aware Lidar Place Recognition in Novel Environments“
Wahrnehmung & Geometrie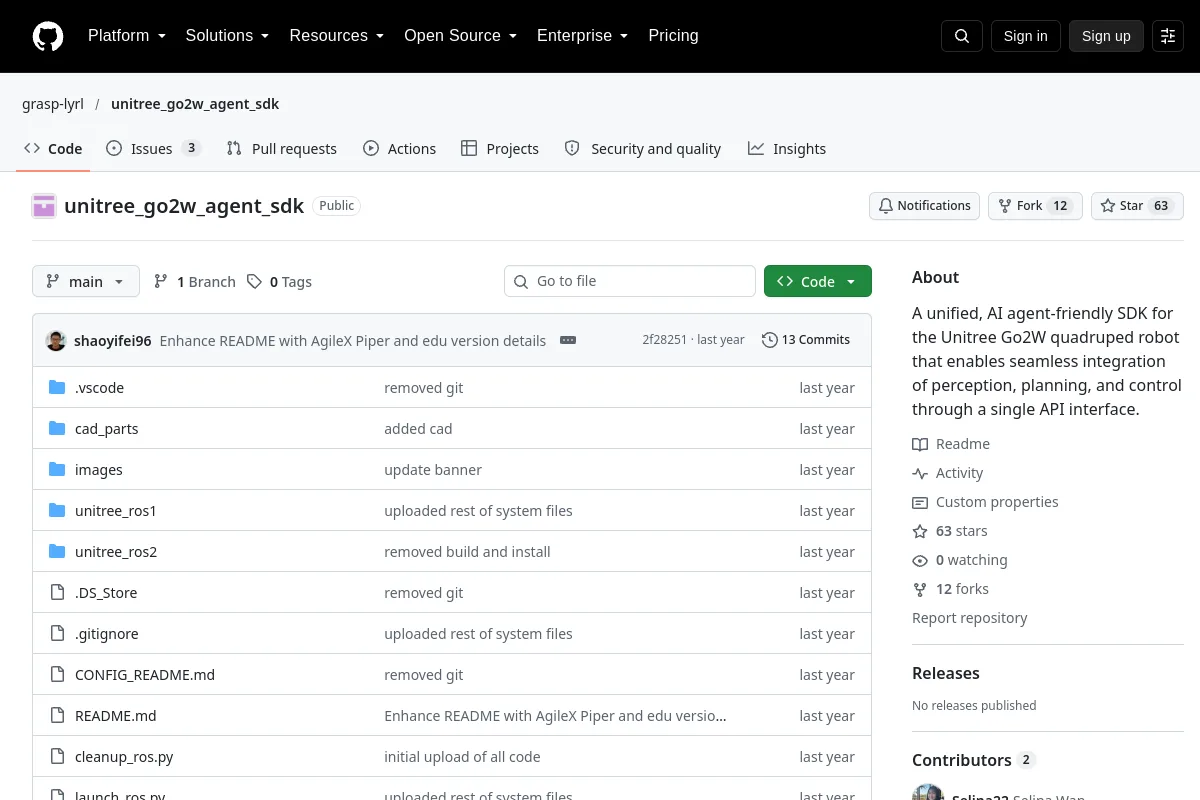 Repository
 Forschung
Ein einheitliches, KI-Agenten-freundliches SDK für den vierbeinigen Unitree Go2W-Roboter, das eine nahtlose Integration von Wahrnehmung, Planung und Steuerung über eine einzige API-Schnittstelle ermöglicht.
Roboter-SDKs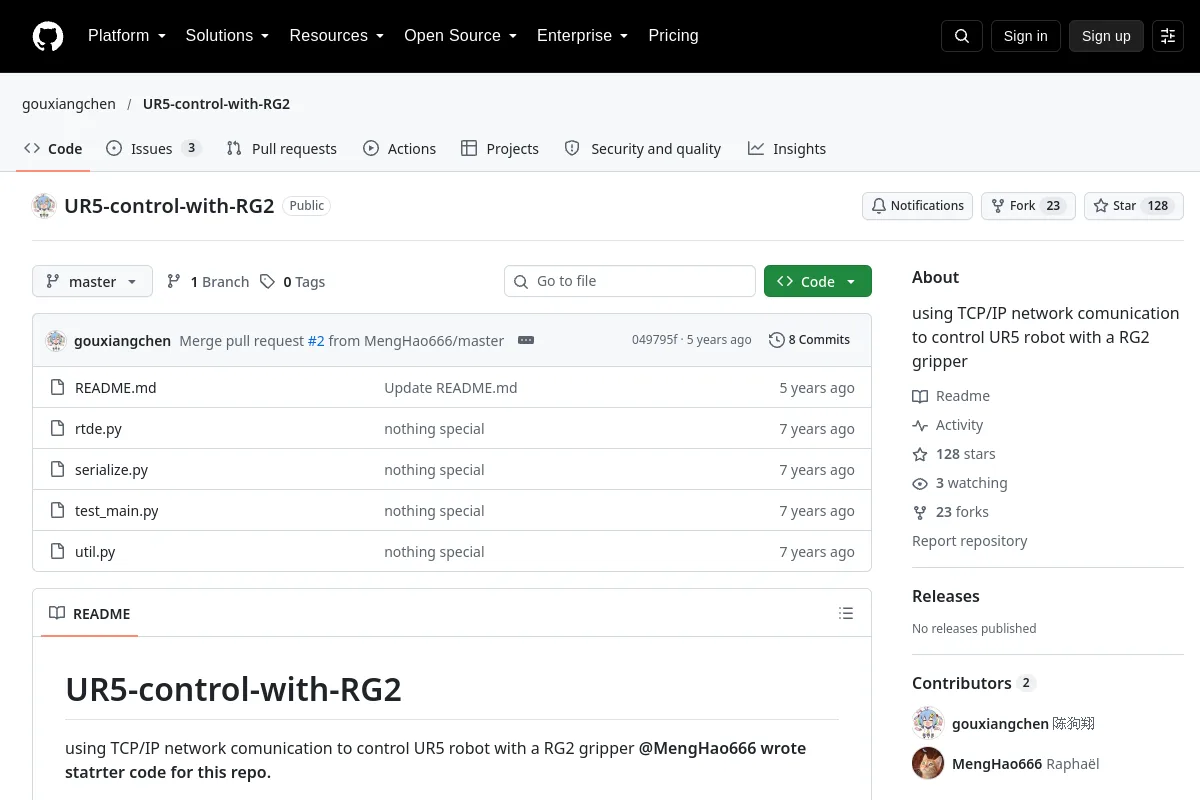 Repository
 Forschung
Verwendung von TCP/IP-Netzwerkkommunikation zur Steuerung des UR5-Roboters mit einem RG2-Greifer
Roboter-SDKs Repository
 Forschung
Dies ist ein Projekt zur Robotermanipulations-Bewegungsplanung unter Verwendung von Deep Reinforcement Learning basierend auf ROS und Gazebo-Simulation
Bewegungsplanung und -steuerung Repository
 Forschung
Universal Robot (UR5) Pick-and-Place-Simulation im ROS-Pavillon mit USB-Kamera und Vakuumgreifern
Simulation & PhysikKennen Sie eine Ressource, die hierher gehört?