Repository
 Open Source
elevation mapping · ANYbotics
Roboterzentrierte Höhenkartierung für die Navigation in unebenem Gelände.
Navigation & SLAMDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Roboterzentrierte Höhenkartierung für die Navigation in unebenem Gelände.
Navigation & SLAM Repository
 Repository
 Open Source
Forschungscode für verstärktes verkörpertes Denken bei der Robotermanipulation.
Frameworks für das Lernen von Robotern Repository
 Open Source
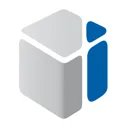
Hardware-Schnittstelle für die EtherCAT-Modulintegration mit ros2_control
Roboter-SDKs Repository
 Open Source
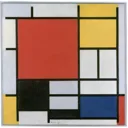
EVA-Client: Ein einheitliches Framework für die Bereitstellung, Bewertung und Datenerfassung auf echten Robotern
Visualisierungs- und Datentools Repository
 Open Source
Python-Soft-Roboter-Simulator basierend auf Voxelyze.
Simulation & Physik Repository
 Open Source
Recherchieren Sie Code und Evaluierungsdatensätze für ausführbare Robotermanipulationsziele.
Frameworks für das Lernen von Robotern Repository
 Open Source
Optimierungsframework für die Bewegungsplanung und -steuerung von Robotern.
Bewegungsplanung und -steuerung Repository
 Open Source
ROS 2 MoveIt 2-Steuerung für einen 6-DoF STS3215-Servoroboterarm.
Roboter-SDKs Repository
 Open Source
C++-Bibliothek für maschinelles Lernen für eingebettete Elektronik und Robotik.
Frameworks für das Lernen von Robotern Repository
 Open Source
Bibliothek zur Abdeckungspfadplanung für autonome landwirtschaftliche Fahrzeuge.
Bewegungsplanung und -steuerung Repository
 Open Source
Schnelle inkrementelle euklidische Distanzfelder für die Online-Bewegungsplanung von Flugrobotern
Bewegungsplanung und -steuerung Repository
 Open Source
Ein Systemidentifikationsrahmen für Roboter
Bewegungsplanung und -steuerung Repository
 Open Source
NVIDIA Fixer ist ein einstufiges Diffusionsmodell, das Rekonstruktionsartefakte aus gerenderten Ansichten für die Simulation autonomer Fahrzeuge und Robotik entfernt.
Simulation & Physik Repository
 Open Source
Unity-Paket für die Simulation von Industrierobotern
Simulation & Physik Repository
 Open Source
Eine dynamische Open-Source-Simulation für Schlagflügelroboter und -tiere
Simulation & Physik Repository
 Repository
 Open Source
3D-flussbasierte Richtlinie zur Robotermanipulation.
Frameworks für das Lernen von Robotern Repository
 Open Source
Verkörperte Drosophila: 138.639 Neuronen-Ganzhirn-Konnektomsimulation (FlyWire v783) in einem biomechanischen Körper (NeuroMechFly v2 / MuJoCo). Sehen, Riechen, Schmecken, Fliegen und Emergenz …
Simulation & Physik Repository
 Open Source
Eingebettete Autopilot-Firmware und Systemressourcen.
Frameworks für das Lernen von Robotern Repository
 Open Source
Mechanische, elektronische, Simulations- und Softwareressourcen für einen Roboter mit offenen Rädern.
Simulation & Physik Repository
 Open Source
Forschungscode für Szenenphantasie und effiziente Robotererkundung.
Navigation & SLAM Repository
 Open Source
Auf franka_ros basierende Steuerschnittstelle, die die Steuerung des Franka-Roboterarms in mehreren Gelenk- und kartesischen Raumimpedanzkontrollschemata für interaktive, sichere und reaktive (meist…) ermöglicht.
Bewegungsplanung und -steuerung Repository
 Open Source
Ein RL-Framework für die Franka-Panda-Manipulation in MuJoCo.
Bewegungsplanung und -steuerungKennen Sie eine Ressource, die hierher gehört?