 Repository
 Open Source
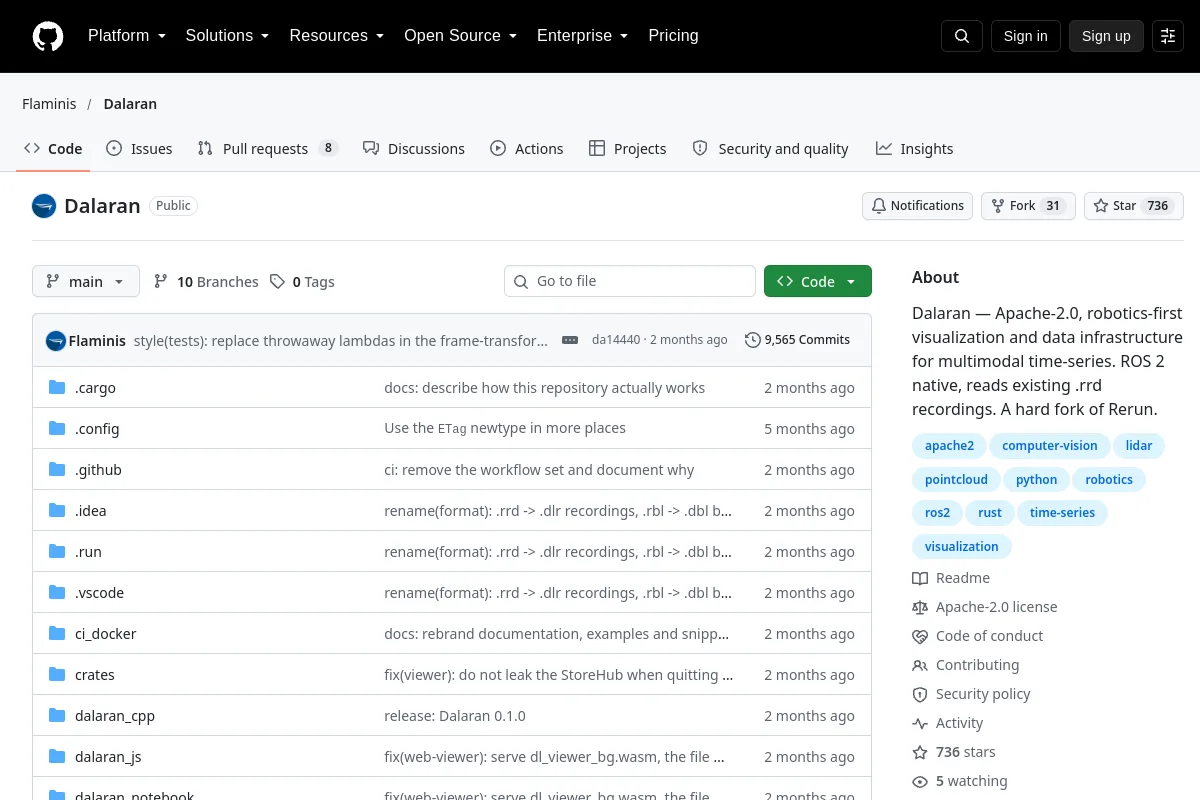
Dalaran · Flaminis
Visualisierung und Dateninfrastruktur für multimodale Zeitreihen der Robotik.
Visualisierungs- und DatentoolsDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Visualisierung und Dateninfrastruktur für multimodale Zeitreihen der Robotik.
Visualisierungs- und Datentools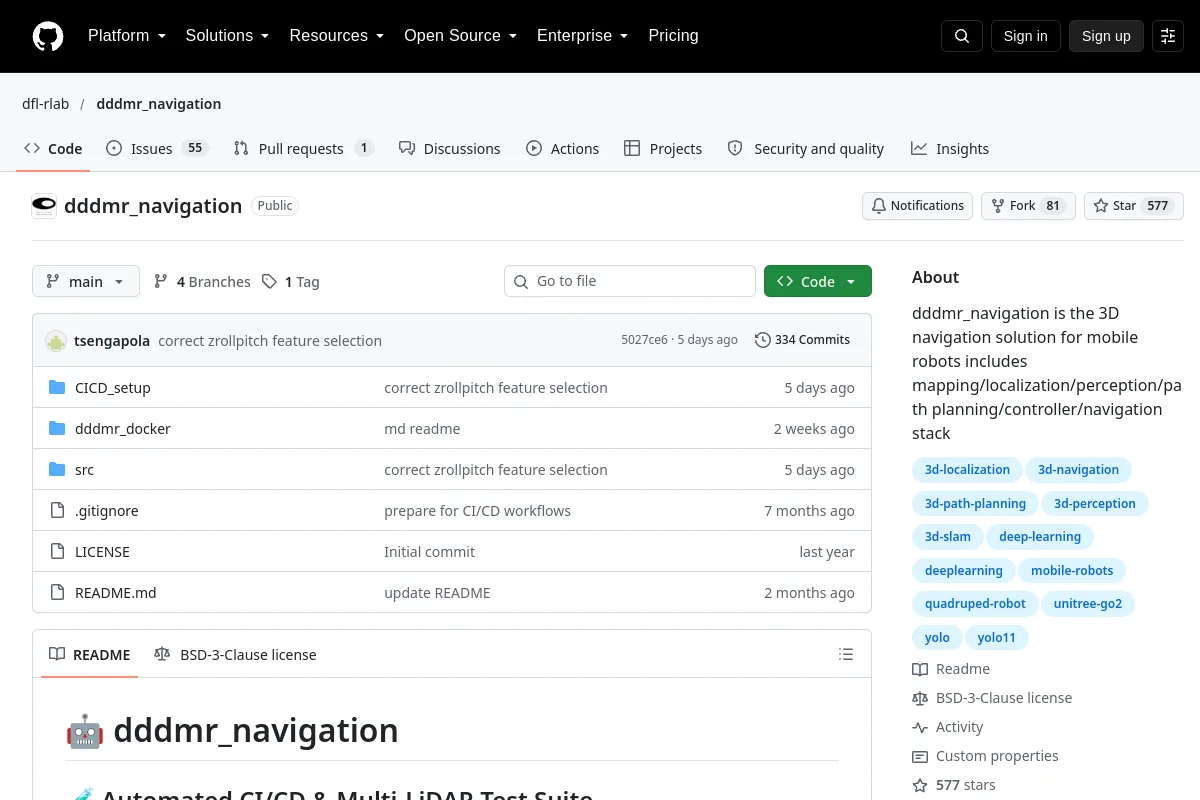 Repository
 Open Source
dddmr_navigation ist die 3D-Navigationslösung für mobile Roboter, die Kartierung/Lokalisierung/Wahrnehmung/Pfadplanung/Controller/Navigationsstapel umfasst
Navigation & SLAM Repository
 Open Source
Ein Python-Wrapper zum verstärkenden Lernen für Webots.
Simulation & Physik Repository
 Open Source
Das offizielle Deep-Learning-Framework für Robot Place Learning
Navigation & SLAM Repository
 Open Source
Roboterlernforschung unter Verwendung separater Vorwärts- und Rückwärtsdynamik-Vorschulungen.
Bewegungsplanung und -steuerung Repository
 Open Source
Selbstüberwachte Deep-LiDAR-Odometrie für Roboteranwendungen
Navigation & SLAM Repository
 Open Source
Erlernen geschickter Manipulationsfähigkeiten aus unvollständigen Simulationen
Simulation & Physik Repository
 Open Source
Bahnplanungs- und Steuerungsalgorithmen für einen Differentialantriebsroboter unter Verwendung von ROS2
Bewegungsplanung und -steuerung Repository
 Open Source
Bibliotheken, Tools und Aufgaben für die Robotikforschung von Google DeepMind.
Frameworks für das Lernen von Robotern Repository
 Open Source
Docker- und Docker Compose-Praktiken für ROS-Simulation und Hardware-Workflows.
Simulation & Physik Repository
 Repository
 Open Source
Software für Mark Robers Domino Robot-Projekt.
Frameworks für das Lernen von Robotern Repository
 Open Source
URDF-Modell des humanoiden Roboters Draco3.
Frameworks für das Lernen von Robotern Repository
 Open Source
Dream to Control: Lernverhalten durch latente Vorstellungskraft, implementiert in PyTorch.
Frameworks für das Lernen von Robotern Repository
 Open Source
Tiefgreifende Reinforcement-Learning-Experimente für das Robotergreifen aus Octrees.
Simulation & Physik Repository
 Open Source
Selbstlernende Erkundung und Kartierung für mobile Roboter durch Deep Reinforcement Learning
Navigation & SLAM Repository
 Open Source
End-to-End-SLAM mit Kamerakalibrierung, monokularer vorheriger Integration und dichtem Rendering
Navigation & SLAM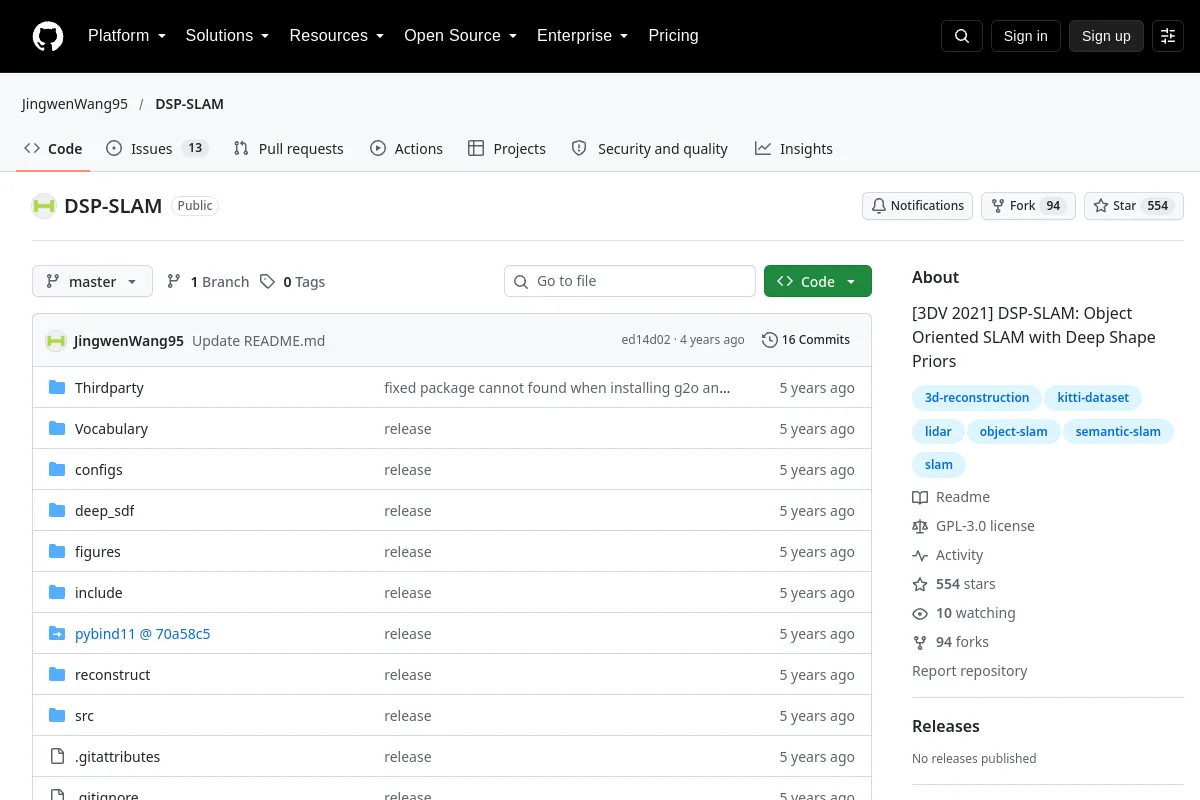 Repository
 Open Source
DSP-SLAM: Objektorientierter SLAM mit Deep Shape Priors
Navigation & SLAM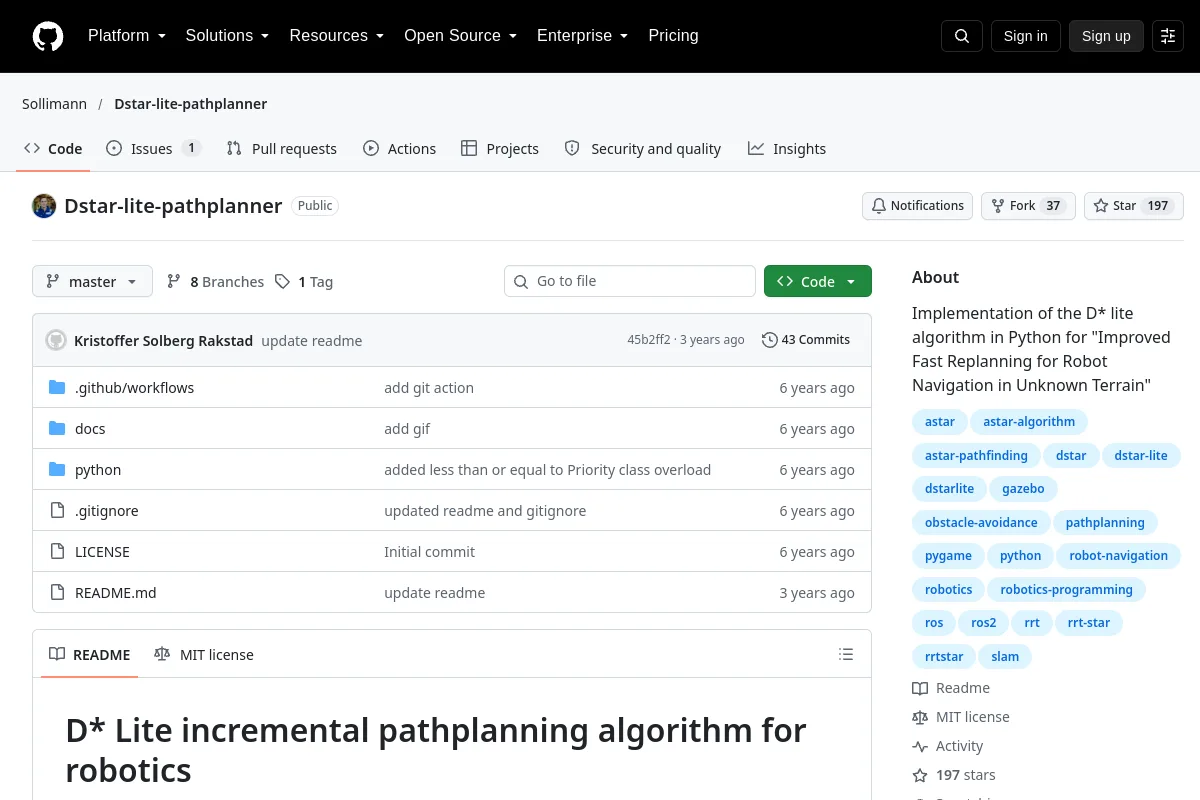 Repository
 Open Source
Implementierung des D*-lite-Algorithmus in Python für „Improved Fast Replanning for Robot Navigation in Unknown Terrain“
Navigation & SLAM Repository
 Open Source
Eine ROS-Implementierung des Dynamic Window Approach-Planers.
Navigation & SLAM Repository
 Open Source
Eine Punktwolken-Registrierungspipeline für die Roboterlokalisierung und 3D-Wahrnehmung.
Navigation & SLAM Repository
 Open Source
Ein auf ROS und Gazebo basierendes Simulationssystem, das speziell für die Aufgabenverteilung mit mehreren Robotern entwickelt wurde (Erkundungs- und Zerstörungsproblem).
Simulation & Physik Repository
 Open Source
Masterarbeit über gleichzeitige Lokalisierung und Kartierung in dynamischen Umgebungen. Rekonstruiert separat sowohl die statische Umgebung als auch die dynamischen Objekte daraus, wie z. B. Autos.
Navigation & SLAM Repository
 Open Source
Beispiele für eine effiziente Trajektorienoptimierung für die Bewegungsplanung von Robotern
Bewegungsplanung und -steuerungKennen Sie eine Ressource, die hierher gehört?
