代码仓库
 开源
Discrete-Continuous-VLN · YicongHong
CVPR 2022论文的代码和数据:Bridging the Gap Between Learning in Discrete and Continuous Environments for Vision-and-Language Navigation
导航和SLAM具身智能与机器人资源导航
发现机器人仿真软件、ROS 2 中间件、运动规划及 Python 机器人学习工具。
代码仓库
开源
CVPR 2022论文的代码和数据:Bridging the Gap Between Learning in Discrete and Continuous Environments for Vision-and-Language Navigation
导航和SLAM 代码仓库
 代码仓库
 代码仓库
 代码仓库
 开源
ROS2 Gazebo模拟器中用于移动机器人导航的深度强化学习。使用 DRL(SAC、TD3)神经网络,机器人学会在模拟环境中导航到随机目标点……
导航和SLAM 代码仓库
 开源
Unitree Go2/Go2W/B2机器人(ROS 2、RealSense、Python)上基于InternNav的感知和导航的边缘部署指南。
导航和SLAM 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库
 开源
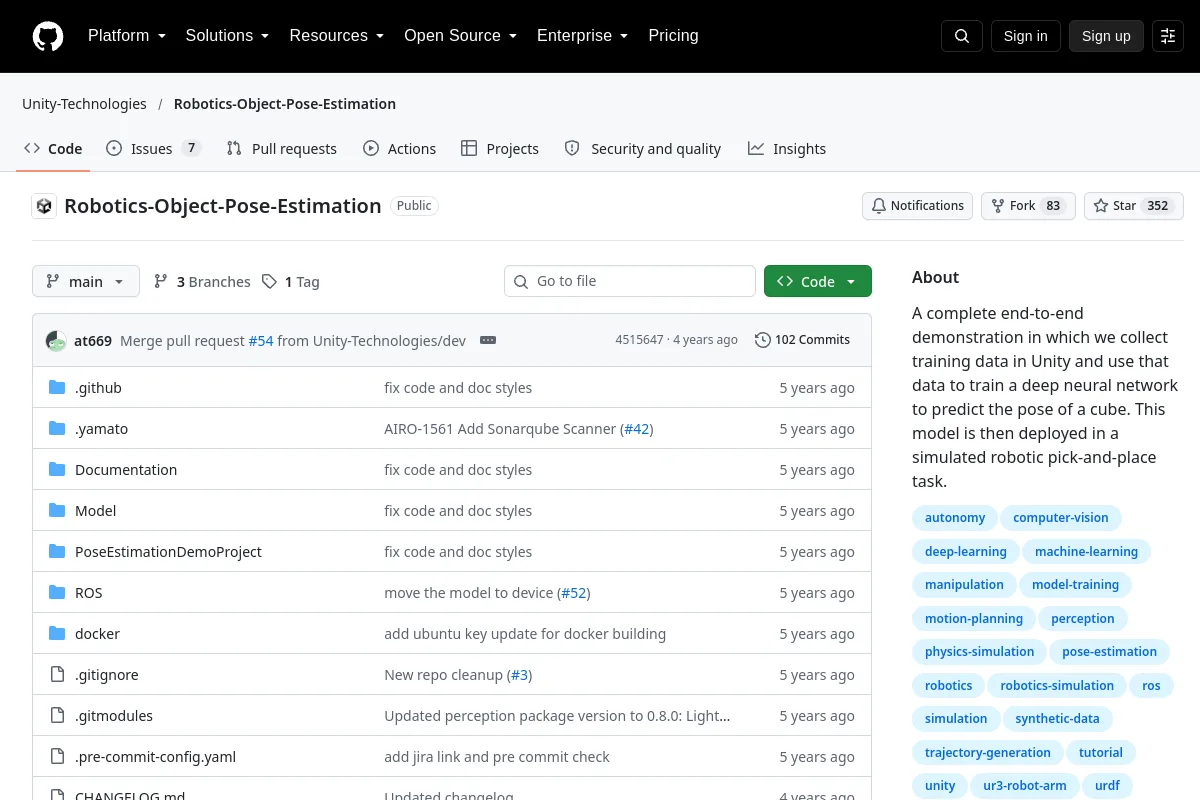
完整的端到端演示,其中我们在Unity中收集训练数据并使用该数据来训练深度神经网络以预测立方体的姿态。然后将该模型部署在...
感知与几何 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库
知道属于这里的资源吗?