 Förvar
 Forskning
hybrid gait · Derek-TH-Wang
Fyrdubblad gånginlärning som kombinerar förstärkningsinlärning och modellförutsägande kontroll.
Rörelseplanering och kontrollTHE EMBODIED AI DIRECTORY
Hitta verktyg för kinematik, dynamik, banagenerering och rörelseplanering.
Förvar
Forskning
Fyrdubblad gånginlärning som kombinerar förstärkningsinlärning och modellförutsägande kontroll.
Rörelseplanering och kontroll Förvar
 Forskning
CPG och förstärkningsinlärningskontroll för en simmande ålrobot.
Rörelseplanering och kontroll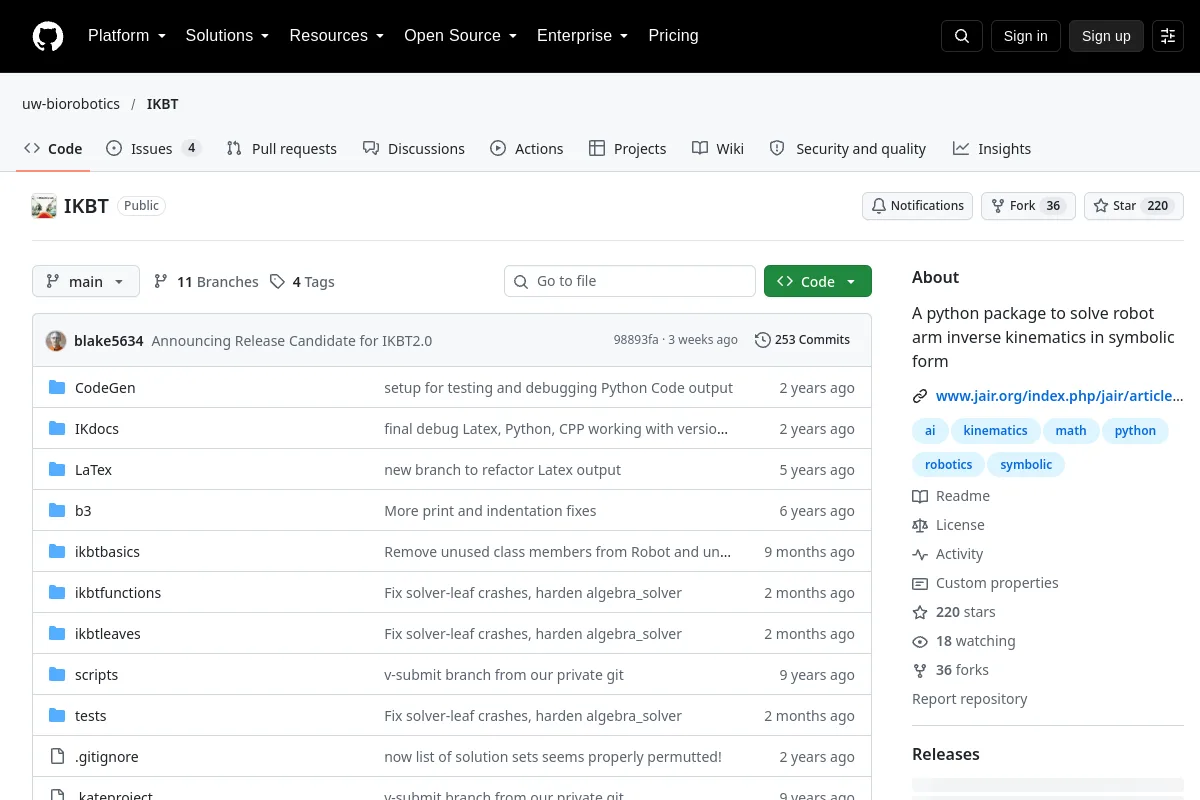 Förvar
 Forskning
Python-paket för symbolisk robot-arm invers kinematik.
Rörelseplanering och kontroll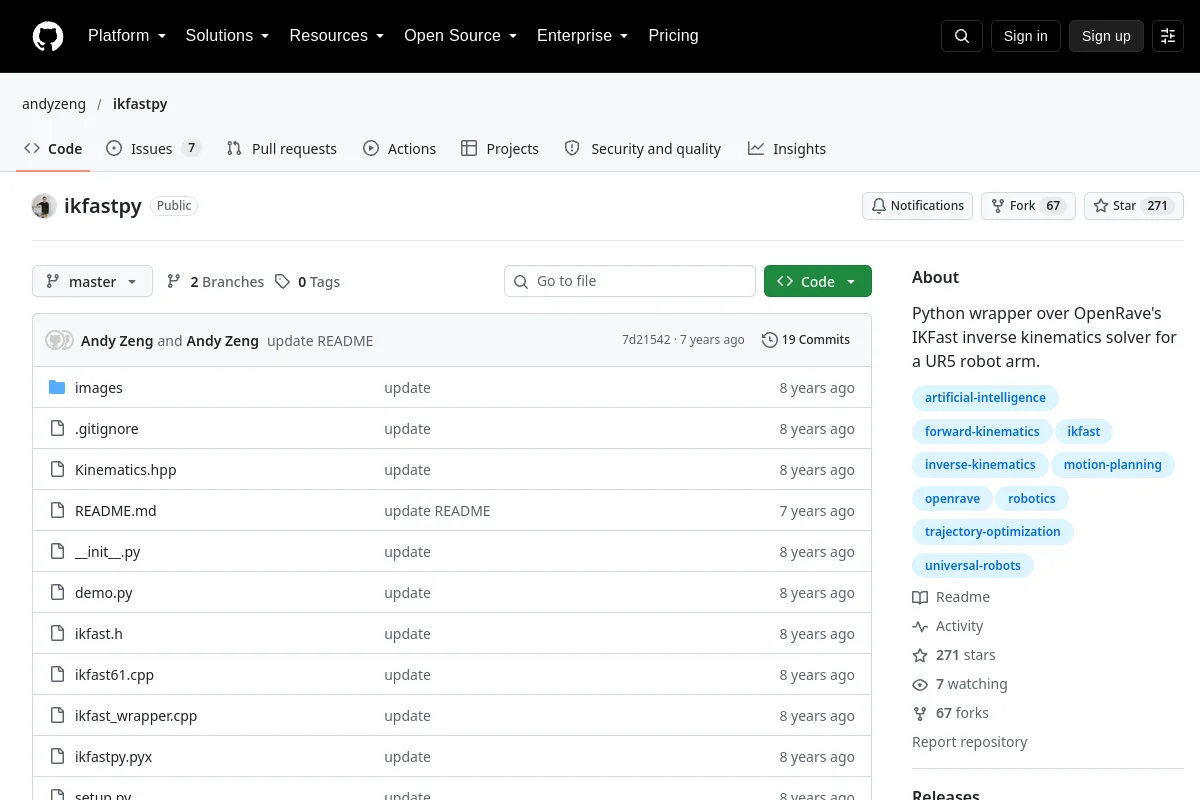 Förvar
 Forskning
Ett Python-omslag för IKFast omvänd kinematik på UR5-armen.
Rörelseplanering och kontroll Förvar
 Forskning
Manipulator- och mobila robotmodeller för banplanering och ställdonanalys.
Rörelseplanering och kontroll Förvar
 Forskning
NVIDIA-accelererade paket för armrörelseplanering och kontroll
Rörelseplanering och kontroll Förvar
 Forskning
LangGraph VLA Agent orkestrerar SmolVLA och LeRobot policyer för flerstegsmanipulation.
Rörelseplanering och kontroll Förvar
 Forskning
MAVLink-till-ROS-gateway för fordonskommunikation och markkontrollintegration.
Rörelseplanering och kontroll Förvar
 Forskning
Multi-Robot Rörelseplanering med diffusionsmodeller
Rörelseplanering och kontroll Förvar
 Förvar
 Forskning
Välkommen till en djupgående visuell guide om rörelseplanering i robotik — hjärnan bakom hur robotar bestämmer vart och hur de ska flytta!
Rörelseplanering och kontroll Förvar
 Forskning
Rörelseplanering-för-för-mobil-Robotse-Robotics
Rörelseplanering och kontroll Förvar
 Forskning
Newton Dynamics-motor för fysiksimulering i realtid.
Rörelseplanering och kontroll Förvar
 Forskning
Kodgenerering för icke-konvex inbäddad optimering med ROS-stöd.
Rörelseplanering och kontroll Förvar
 Forskning
Mycket snabb rörelseplanering för ledad robot, genom lite för tidig optimering (C++-kärna med Python-bindningar) *mindre än 1ms för måttliga problem
Rörelseplanering och kontroll Förvar
 Förvar
 Forskning
RAISIM fysiksimuleringsresurser för robotik och AI-forskning.
Rörelseplanering och kontroll Förvar
 Forskning
C++ förstärkningslärande bibliotek för förutsägelse och kontroll.
Rörelseplanering och kontroll Förvar
 Forskning
Exempel och material om robotkinematik, dynamik, styrning och lärande.
Rörelseplanering och kontroll Förvar
 Forskning
Ett Kinova Gen3 kulbalanseringsprojekt med användning av SAC i MATLAB och Simulink.
Rörelseplanering och kontroll Förvar
 Forskning
Quadrotor kontrollramverk utvecklat av Robotics and Perception Group
Rörelseplanering och kontroll Förvar
 Forskning
ROS- och OpenRTM-kontrollmjukvara för Nextage-roboten med två armar.
Rörelseplanering och kontroll Förvar
 Forskning
C++ ramverk för evolutionär beräkning, inklusive evolutionär robotforskning.
Rörelseplanering och kontroll Förvar
 Forskning
Infrastruktur för rörelseplanering för industrirobotapplikationer.
Rörelseplanering och kontrollURVALSANMÄRKNINGAR
Kontrollera robotmodeller, kollisionsrepresentationer, timing och kontrollgränssnitt. En genomförbar geometrisk väg behöver fortfarande dynamisk validering och validering på hårdvarunivå före exekvering.
Vet du en resurs som hör hemma här?

