 Förvar
 Öppen källkod
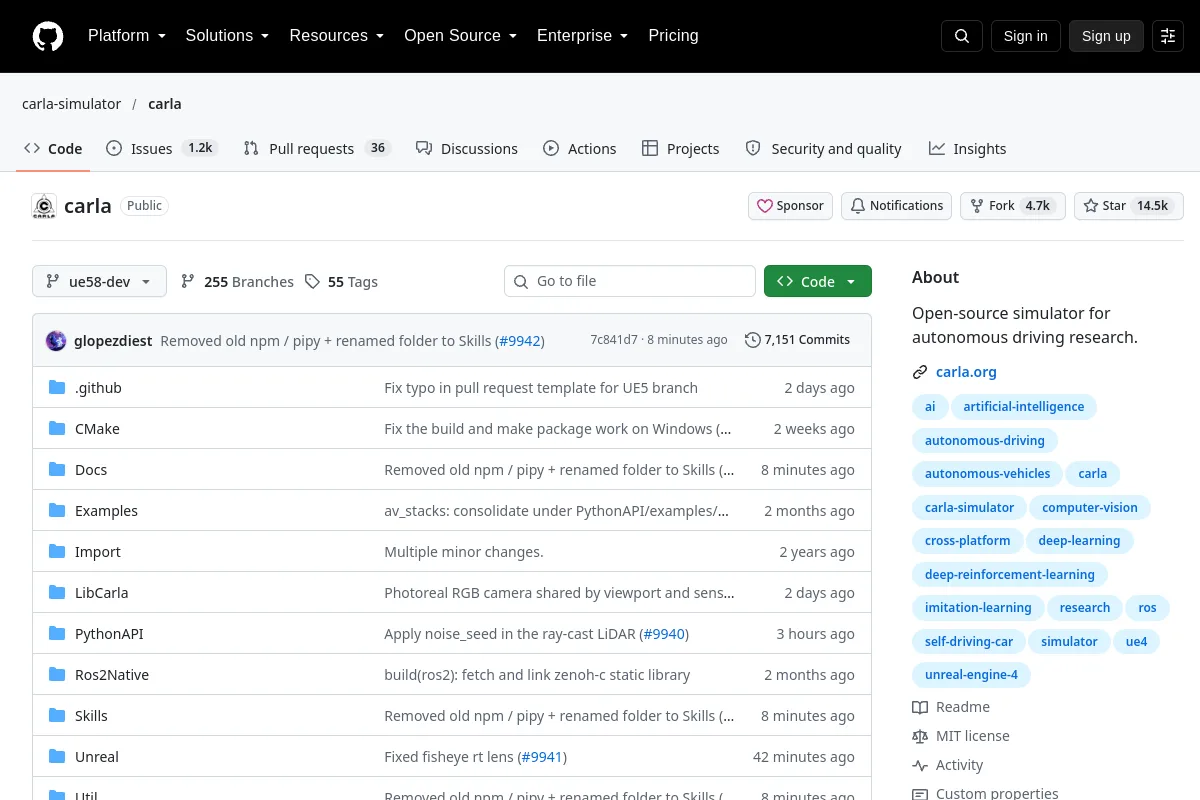
CARLA
En simulator för forskning om uppfattning och kontroll av autonom körning.
Flotta och autonomisystemTHE EMBODIED AI DIRECTORY
Utforska verktyg för koordinering, drift och autonomi för flottor och mobila system.
Förvar
Öppen källkod
En simulator för forskning om uppfattning och kontroll av autonom körning.
Flotta och autonomisystem Förvar
 Öppen källkod
Mobilrobotprogrammeringsverktyg för perception, kartläggning och navigering.
Flotta och autonomisystem Förvar
 Öppen källkod
Programvara för flygkontroll och gränssnitt för robotplattformar.
Flotta och autonomisystem Förvar
 Öppen källkod
Programvara för autonom körning byggd kring robotuppfattning och planering.
Flotta och autonomisystem Webbplats
 Öppen källkod
Autopilotprogram som stöder flyg-, mark- och marina fordon.
Flotta och autonomisystem Förvar
 Öppen källkod
ROS 2 diagnostikgateway med ett REST API för robotdata och operationer.
Flotta och autonomisystem Förvar
 Öppen källkod
Ett ROS 2-ramverk för autonoma multi-aerial-robotsystem.
Flotta och autonomisystem Förvar
 Förvar
 Förvar
 Öppen källkod
ROS och TensorFlow autonoma racerbilsprojekt med inlärt körbeteende.
Flotta och autonomisystem Förvar
 Öppen källkod
LiDAR marksegmentering och terränguppskattning implementering.
Flotta och autonomisystem Webbplats
 Öppen källkod
Verktyg för att samordna robotflottor och delad infrastruktur.
Flotta och autonomisystem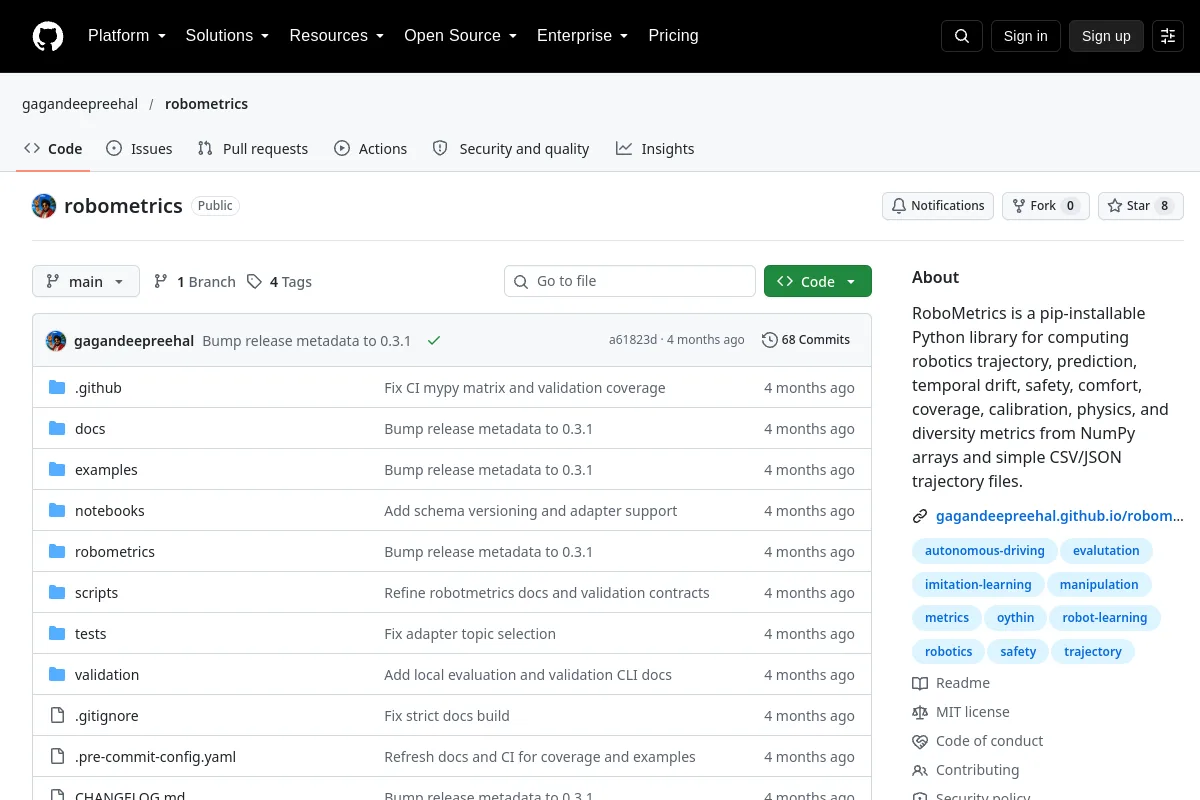 Förvar
 Öppen källkod
Python-bibliotek för robotikbana, förutsägelse och utvärderingsmått.
Flotta och autonomisystem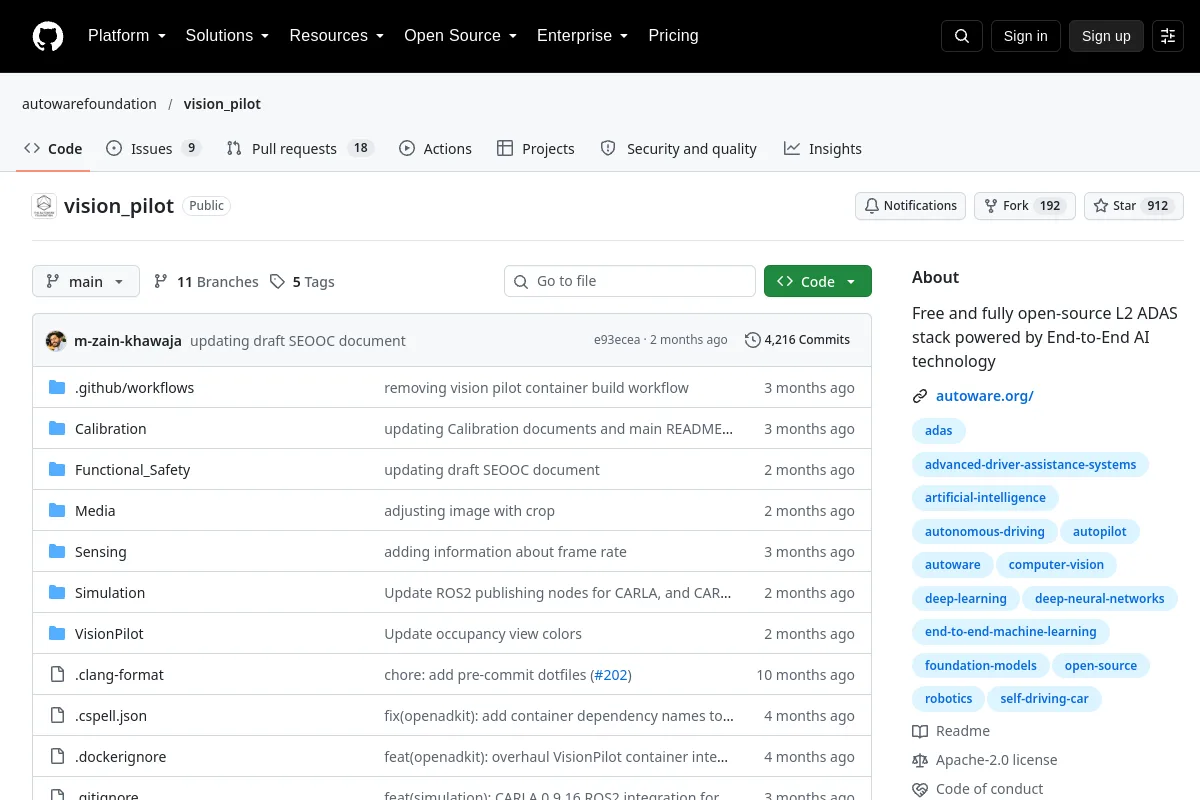 Förvar
 Öppen källkod
En öppen L2-stack för förarassistans med AI från ände till ände.
Flotta och autonomisystemURVALSANMÄRKNINGAR
Skilj flottans samordning från autonomi ombord. Granska anslutningsantaganden, felhantering och operativt ansvar för varje plattform som stöds.
Vet du en resurs som hör hemma här?