具身智能与机器人资源导航
探索用于车队和移动系统的协调、操作和自主工具。
用于自动驾驶感知和控制研究的模拟器。
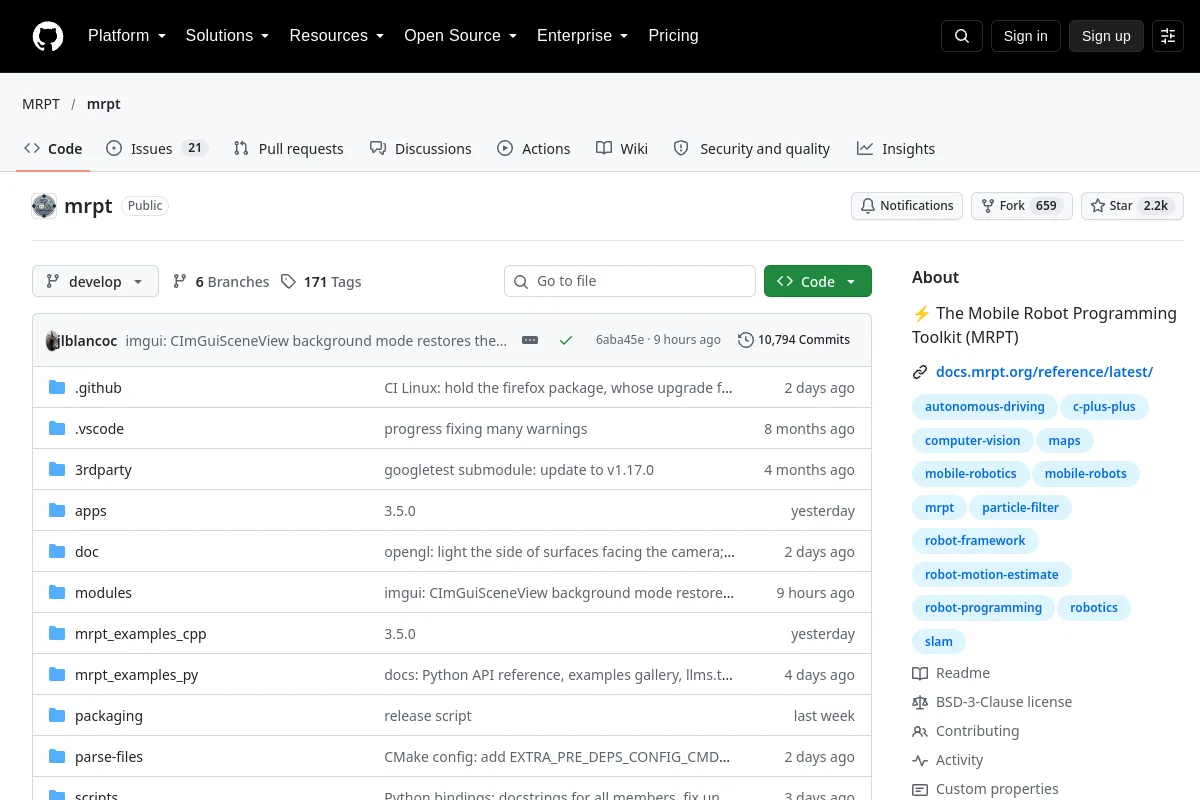
用于感知、绘图和导航的移动机器人编程工具包。
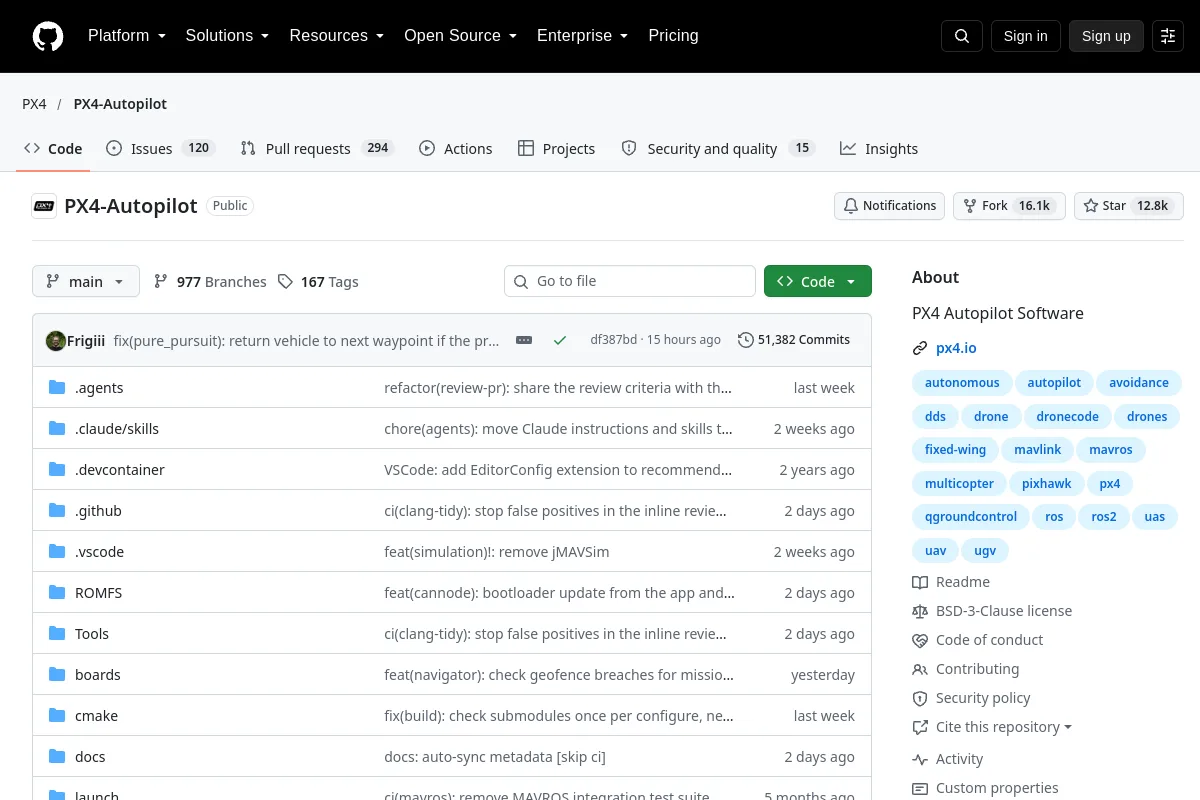
用于空中机器人平台的飞行控制软件和接口。
围绕机器人感知和规划构建的自动驾驶软件。
支持空中、地面和海上车辆的自动驾驶软件。
ROS 2诊断网关,具有用于机器人数据和操作的REST API。
用于自主多空中机器人系统的ROS 2框架。
开放的自动驾驶平台。
一种用于机器人群的编程语言。
使用学习的驾驶行为的ROS和TensorFlow自主赛车项目。
LiDAR地面分割和地形估计实现。
用于协调机器人队列和共享基础设施的工具。
用于机器人轨迹、预测和评估度量的Python库。
使用端到端AI的开放L2驾驶员辅助堆栈。
选型说明
将舰队协调与船上自主区分开来。检查每个受支持平台的连接假设、故障处理和操作责任。
知道属于这里的资源吗?
 开源
 代码仓库