Förvar
 Forskning
movement primitives · dfki-ric
Primitiva rörelseimplementationer för imitationsinlärning, inklusive bimanuell rörelse.
RobotinlärningsramarTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Forskning
Primitiva rörelseimplementationer för imitationsinlärning, inklusive bimanuell rörelse.
Robotinlärningsramar Förvar
 Forskning
EMKG: multimodalt minne och hämtning för objekt-målsnavigering i en öppen värld i dynamiska miljöer.
Navigation & SLAM Förvar
 Forskning
ROS-applikationer för myAGV mobilrobot, inklusive kartläggning och navigering.
Robotinlärningsramar Förvar
 Forskning
Pedagogisk Python-implementering av pose-graph-optimering.
Navigation & SLAM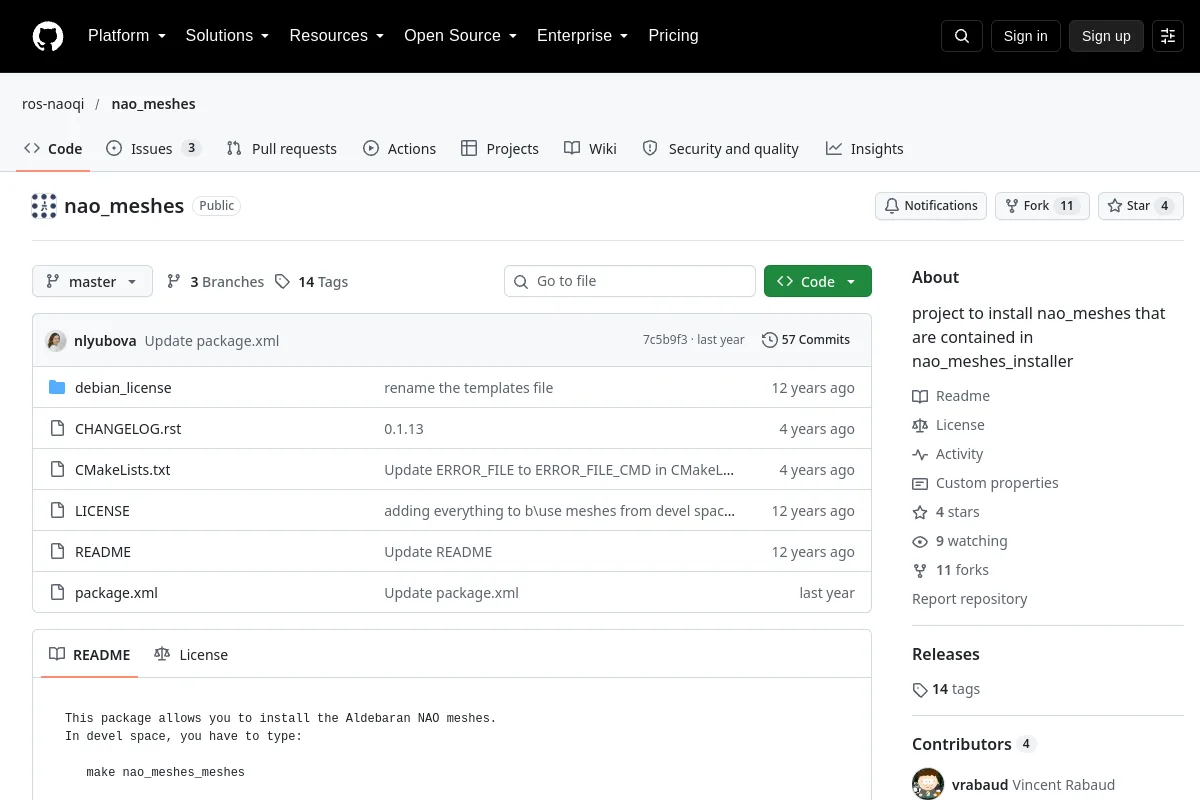 Förvar
 Förvar
 Forskning
Realtid Nav2 parameterinställning GUI för ROS2, ingen död eller omstart behövs
Navigation & SLAM Förvar
 Forskning
Nav-R1: Resonemang och navigering i förkroppsligade scener
Navigation & SLAM Förvar
 Forskning
Officiell implementering av "NavRAG: Generating User Demand Instructions for Embodied Navigation through Retrieval-Augmented LLM" (ACL'25 Findings)
Navigation & SLAM Förvar
 Forskning
ROS global och lokal rörelseplanering för mobila robotar.
Navigation & SLAM Förvar
 Forskning
Newton Dynamics-motor för fysiksimulering i realtid.
Rörelseplanering och kontroll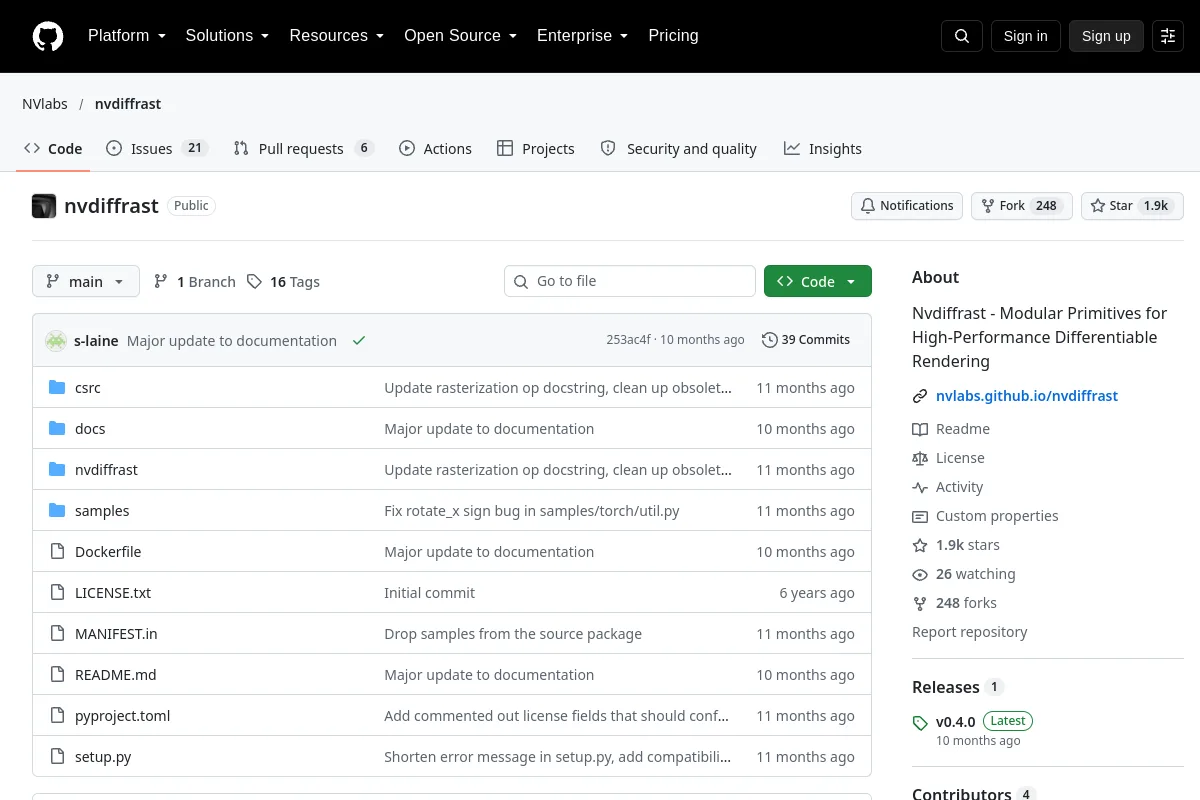 Förvar
 Förvar
 Förvar
 Forskning
OceanSim: En GPU-accelererad undervattensrobot Perception Simulation Framework
Simulering & fysik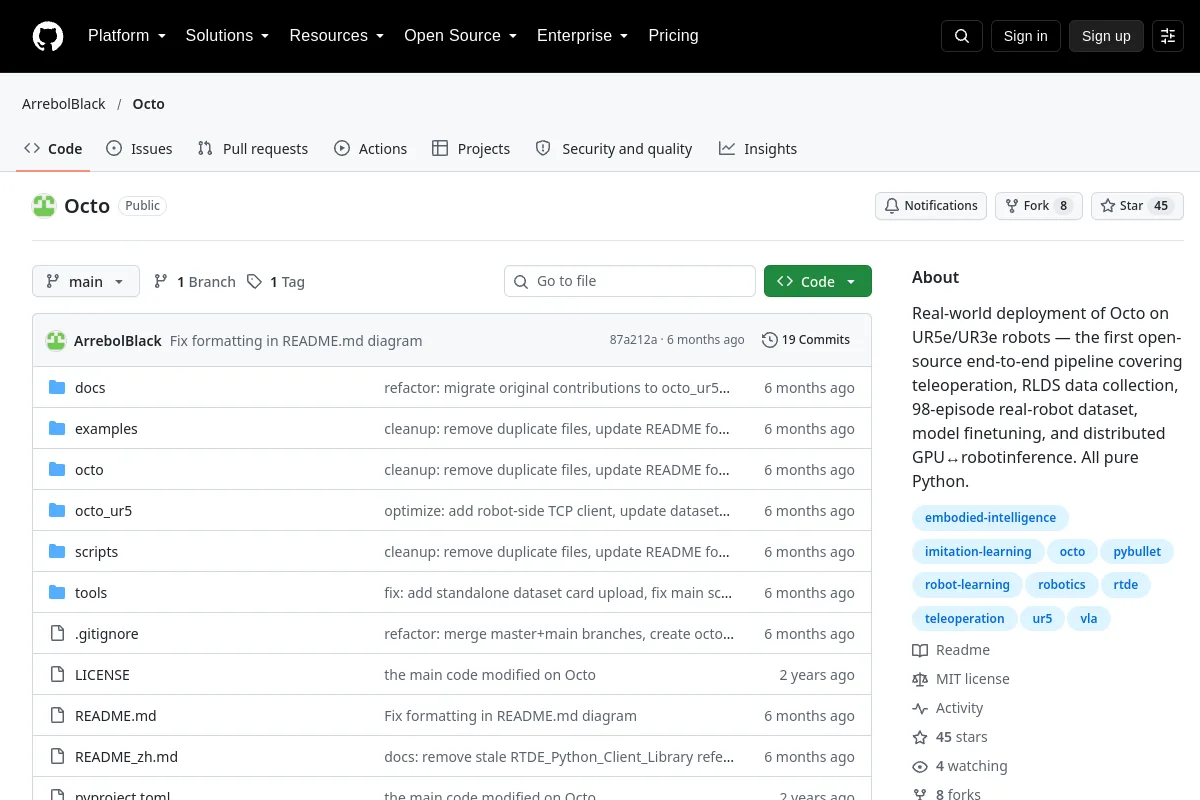 Förvar
 Forskning
Detta Octo-distributionsprojekt täcker teleoperation, RLDS-insamling och finjustering av Universal Robots-armar.
Robotinlärningsramar Förvar
 Forskning
Ett integrerat humanoid kontroll, planering och uppfattningssystem. Utvecklad av MIT och University of Edinburgh för Boston Dynamics Atlas och NASA Valkyrie humanoida robotar
Perception & geometri Förvar
 Forskning
Förstärkande lärmiljöer för Isaac Gym i Isaac Sim.
Robotinlärningsramar Förvar
 Förvar
 Förvar
 Forskning
VR-baserat robot teleoperation och datainsamlingssystem för Humanoid Whole-Body VLA (Unitree G1)
Teleoperationsprogramvara Förvar
 Forskning
Officiell implementering av artikeln: "OptiGeo: Efficient Monocular Geometry for Embodied Perception in Optically Challenging Scenes"
Perception & geometri Förvar
 Forskning
Kodgenerering för icke-konvex inbäddad optimering med ROS-stöd.
Rörelseplanering och kontroll Förvar
 Forskning
En ROS-integration av ORB-SLAM2.
Navigation & SLAM Förvar
 Forskning
En semantisk visuell SLAM-implementering som kombinerar objektdetektering, rörelseanalys och OctoMap-mappning.
Navigation & SLAM Förvar
 Forskning
Ett sätt att samla in, aggregera, lagra och visualisera statistik från godtyckliga källor på ett flexibelt och realtidssäkert sätt i ROS/ROS2
Visualisering & dataverktygVet du en resurs som hör hemma här?