Förvar
 Öppen källkod
phobos · dfki-ric
Blender-tillägg för att skapa URDF-, SDF- och SMURF-robotmodeller.
Simulering & fysikTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
Blender-tillägg för att skapa URDF-, SDF- och SMURF-robotmodeller.
Simulering & fysik Förvar
 Öppen källkod
Gym-stilad UR5-arm med Robotiq-85 / 140 gripdon i Bullet-simulator
Simulering & fysik Förvar
 Öppen källkod
Parametrerade kvasi-fysiska simulatorer för överföring av fingerfärdiga manipulationer
Simulering & fysik Förvar
 Öppen källkod
ROS 2 middleware implementering med eProsima Fast DDS.
Mellanvara och kommunikation Förvar
 Öppen källkod
Extraherar och återinriktar FBX-animationer till robotrörelsereferenser.
Teleoperationsprogramvara Förvar
 Öppen källkod
Fysisk AI-körtid för förkroppsligade agenter – styrd handling, verifierad upplevelse, fysiskt minne och färdighetsutveckling.
Mellanvara och kommunikation Förvar
 Öppen källkod
SO-101 robotinlärningsstack med teleoperation och MuJoCo inlärningsarbetsflöden.
Teleoperationsprogramvara Förvar
 Öppen källkod
PACE: Ett systematiskt tillvägagångssätt för sim-till-verklig överföring av benrobotar, identifiering av ställdon och leddynamik med standardledkodare.
Robotinlärningsramar Förvar
 Öppen källkod
Officiell repo för "ETPNav: Evolving Topological Planning for Vision-Language Navigation in Continuous Environments"
Navigation & SLAM Förvar
 Öppen källkod
Simuleringsverktyg för interaktiv fysik och forskning om deformerbara system.
Simulering & fysik Förvar
 Öppen källkod
En fysiksimuleringsmotor för robot- och fysiska AI-applikationer.
Simulering & fysik Förvar
 Öppen källkod
En samling GTSAM-faktorer och optimerare för punktmoln SLAM
Navigation & SLAM Förvar
 Öppen källkod
DiffBot är en autonom 2wd differentialdrivningsrobot som använder ROS Noetic på en Raspberry Pi 4 B. Med sin SLAMTEC Lidar och ROS Control-hårdvarugränssnittet kan den navigera i en...
Navigation & SLAM Förvar
 Öppen källkod
Point-SLAM: Dense Neural Point Cloud-baserad SLAM
Navigation & SLAM Förvar
 Öppen källkod
Ultra-Fusion: Ett fjädrande tätt kopplat Multi-Sensor Fusion SLAM-ramverk under sensordegradering och spatiotemporal störning
Navigation & SLAM Förvar
 Öppen källkod
LEO-forskningsimplementering för en generalistförkroppslig agent i 3D-miljöer.
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
Demonstrationsförstärkt policygradientkod för skicklig manipulation.
Simulering & fysik Förvar
 Öppen källkod
En förenklad URDF-beskrivning av ANYmal C fyrfotad.
Robotinlärningsramar Webbplats
 Öppen källkod
Autopilotprogram som stöder flyg-, mark- och marina fordon.
Flotta och autonomisystem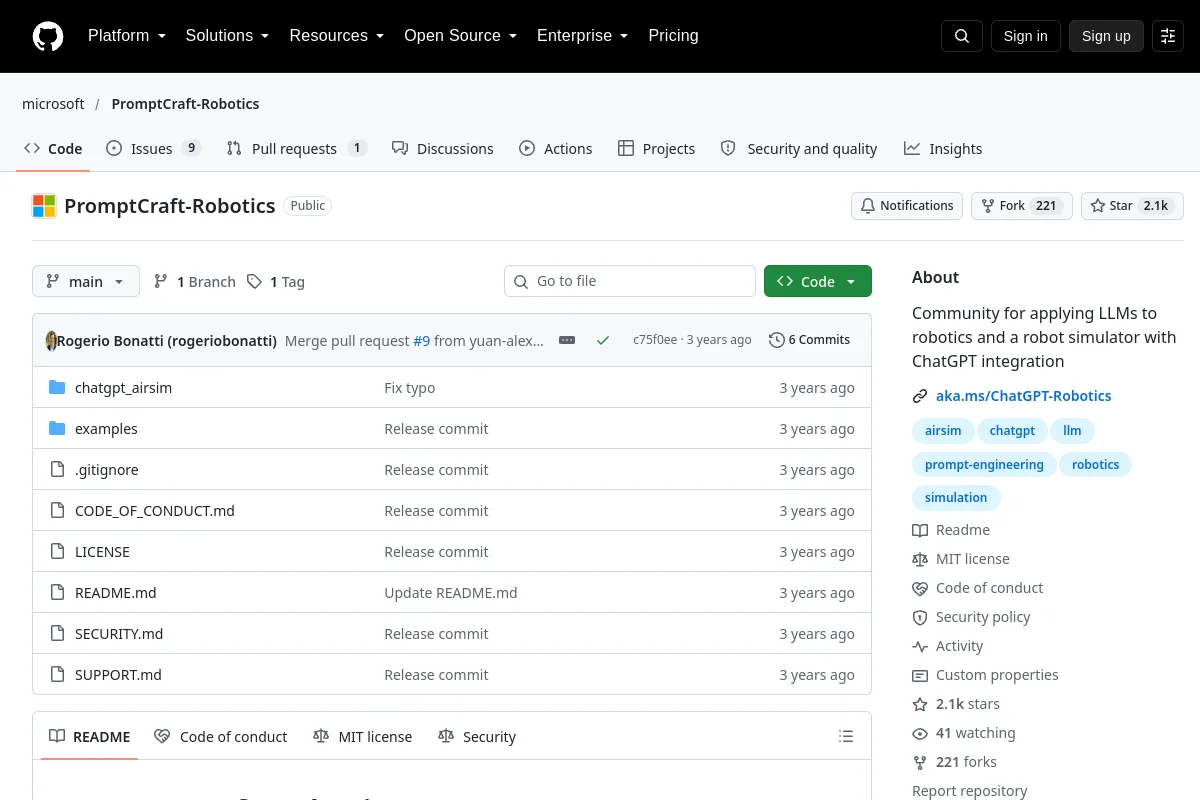 Förvar
 Öppen källkod
Community för att tillämpa LLM på robotik och en robotsimulator med ChatGPT-integration
Simulering & fysik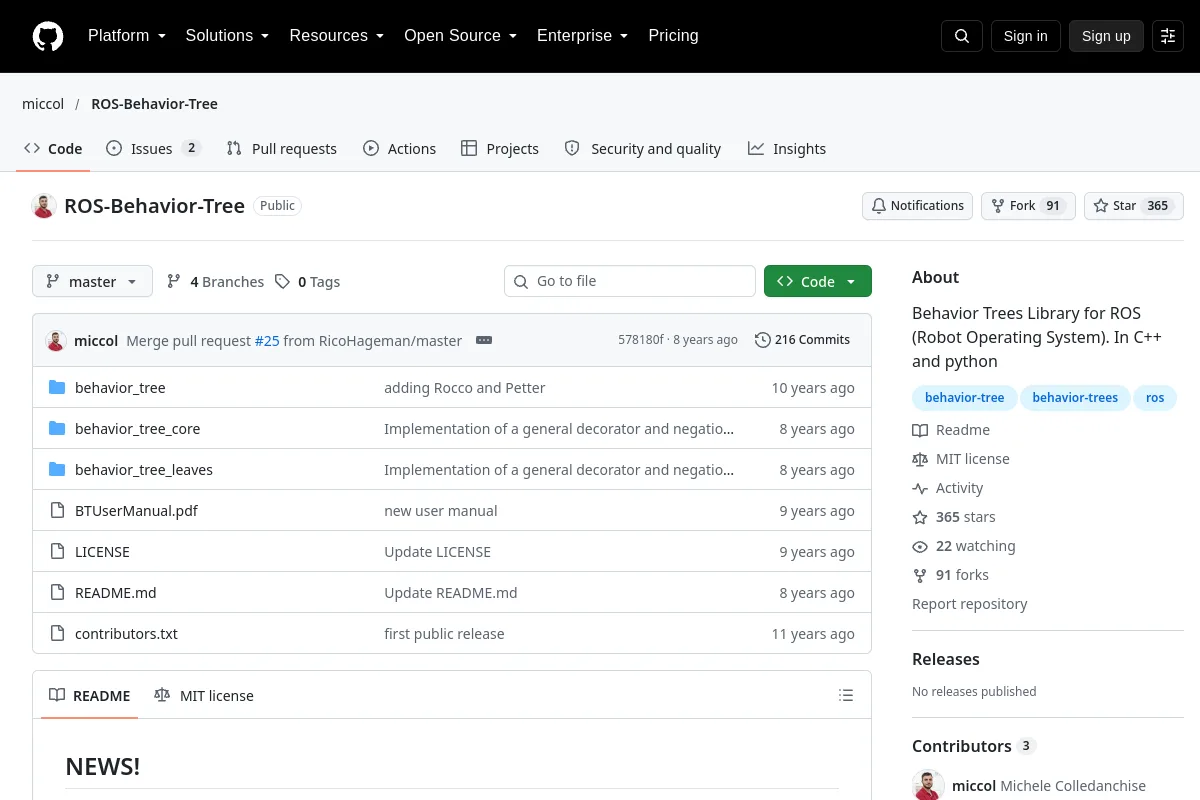 Förvar
 Öppen källkod
Behavior-tree-bibliotek för ROS, med C++ och Python-gränssnitt.
Robotinlärningsramar Förvar
 Öppen källkod
Aktiv neural SLAM-kod för att lära sig utforska miljöer.
Navigation & SLAM Förvar
 Öppen källkod
Ben-KILO: Robust Kinematic-Tröghets-Lidar Odometry för Dynamic Legged Robots
Navigation & SLAMVet du en resurs som hör hemma här?