Förvar
 Öppen källkod
mpc_ros · Geonhee-LEE
Differential Wheeled Mobile Robot - ickelinjär modell prediktiv kontroll baserad på ROS
Rörelseplanering och kontrollTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
Differential Wheeled Mobile Robot - ickelinjär modell prediktiv kontroll baserad på ROS
Rörelseplanering och kontroll Förvar
 Öppen källkod
Detta förvar implementerar Motion Planning Diffusion (MPD) - en metod för att lära sig och planera robotrörelser med diffusionsmodeller.
Rörelseplanering och kontroll Förvar
 Öppen källkod
En C++/CUDA-implementering av Model Predictive Path Integral-styrning.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Rörelseplaneringsmallar skapar snabba, parallella, robotspecifika rörelseplanerare.
Rörelseplanering och kontroll Förvar
 Öppen källkod
ROS 2-noder som omsluter kärn-MRPT-funktionalitet: lokalisering, autonom navigering, rawlogs, etc. SLAM finns i andra paket.
Navigation & SLAM Förvar
 Öppen källkod
Ett modulariserat SLAM-system med flera robotar med höjdkartering och en kostnadskartomvandlare för enkel navigering. Olika algoritmer för odometri och loop stängning kan enkelt integreras i systemet.
Navigation & SLAM Förvar
 Öppen källkod
CVPR 2026 - MSGNav: Släpp lös kraften i multimodal 3D-scengraf för Zero-Shot Embodied Navigation
Navigation & SLAM Förvar
 Förvar
 Öppen källkod
MuJoCo locomotion RL experimenterar med PPO och domänrandomisering.
Rörelseplanering och kontroll Förvar
 Öppen källkod
ROS2-kontrollpaket för Mujoco simuleringsfysiksimulator, inklusive plugins för olika sensorer, RGB-D-kameror och lidar.
Simulering & fysik Förvar
 Öppen källkod
Interaktiv webbläsarscenredigerare för MuJoCo robot- och mesh-scener.
Simulering & fysik Förvar
 Öppen källkod
Prestationsstyrd datainsamlingsforskning för inlärning på robot.
Robotinlärningsramar Förvar
 Öppen källkod
Python multipanelvisare för MuJoCo-simulering.
Simulering & fysik Förvar
 Öppen källkod
"Multi-robot-koordinering med agent-serverarkitektur för autonom navigering i delvis okända miljöer", IROS 2020
Navigation & SLAM Förvar
 Öppen källkod
Det autonoma utforskningsarméprojektet består av 1 luftfarkost och 2 markfordon, som använder ROS 2 och Gazebo-simuleringsmiljön.
Simulering & fysik Förvar
 Öppen källkod
Hybrid rörelseplanerare relaterad till papper "Byggplanering för kvadrotorsvärmar" och "banplanering för heterogena robotlag".
Rörelseplanering och kontroll Förvar
 Öppen källkod
En drönarsvärmsimulator baserad på ROS (Robot Operating System).
Simulering & fysik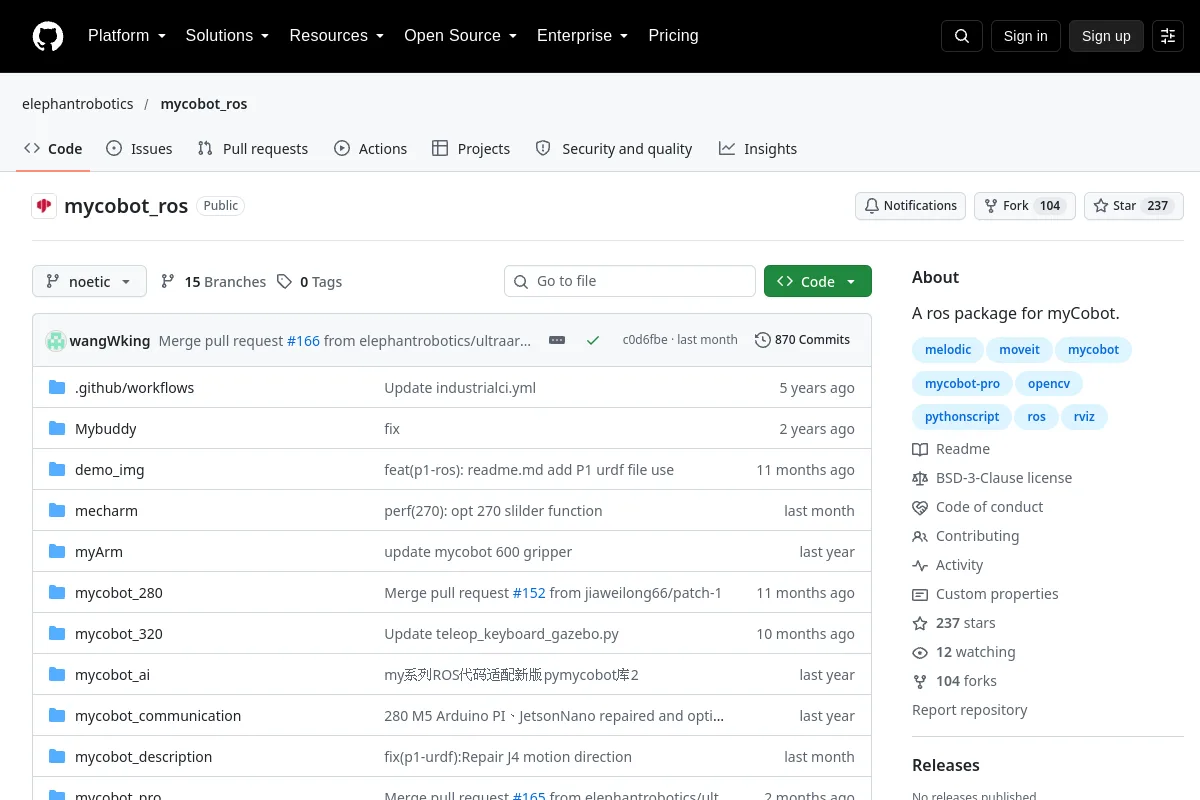 Förvar
 Förvar
 Öppen källkod
Öppet projekt för tvåbenta robot med c++. Cross OS, cross simuleringsplattform eller till och med riktig robot.
Simulering & fysik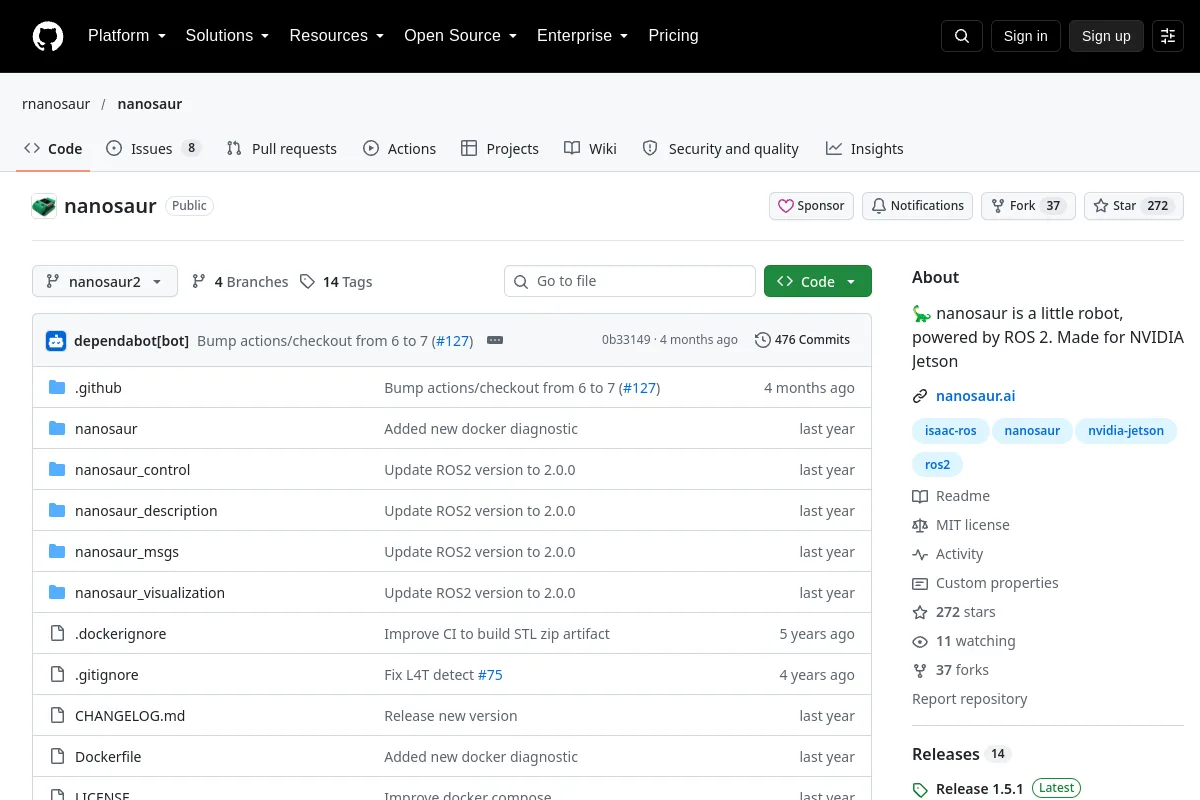 Förvar
 Öppen källkod
🦕 nanosaur är en liten robot, driven av ROS 2. Tillverkad för NVIDIA Jetson
Mellanvara och kommunikation Förvar
 Öppen källkod
MCP-server som tillhandahåller verktyg och resurser för att styra och övervaka robotar med hjälp av Nav2.
Navigation & SLAM Förvar
 Öppen källkod
Arduino UNO-kompatibel robotsimulering av C. elegans nematoden
Simulering & fysik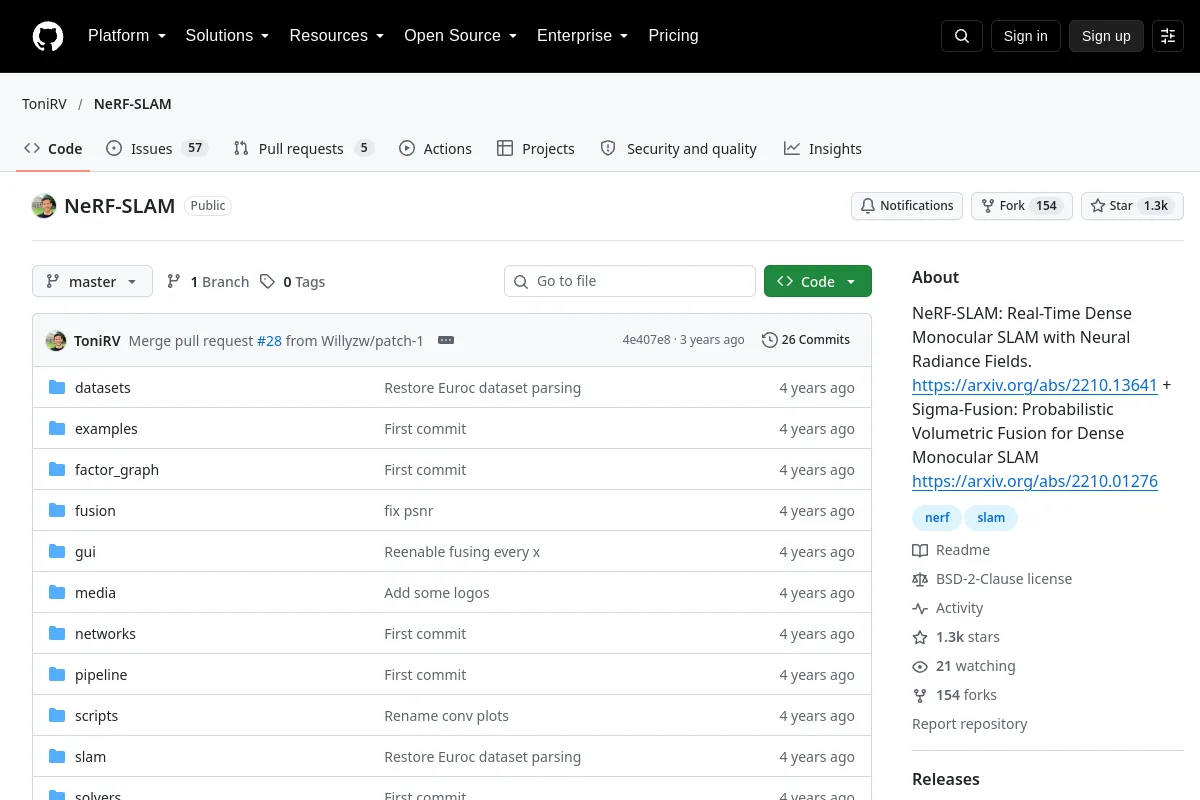 Förvar
 Öppen källkod
NeRF-SLAM: Real-Time Dense Monocular SLAM med Neural Radiance Fields. https://arxiv.org/abs/2210.13641 + Sigma-Fusion: Probabilistic Volumetric Fusion for Dense Monocular SLAM...
Navigation & SLAM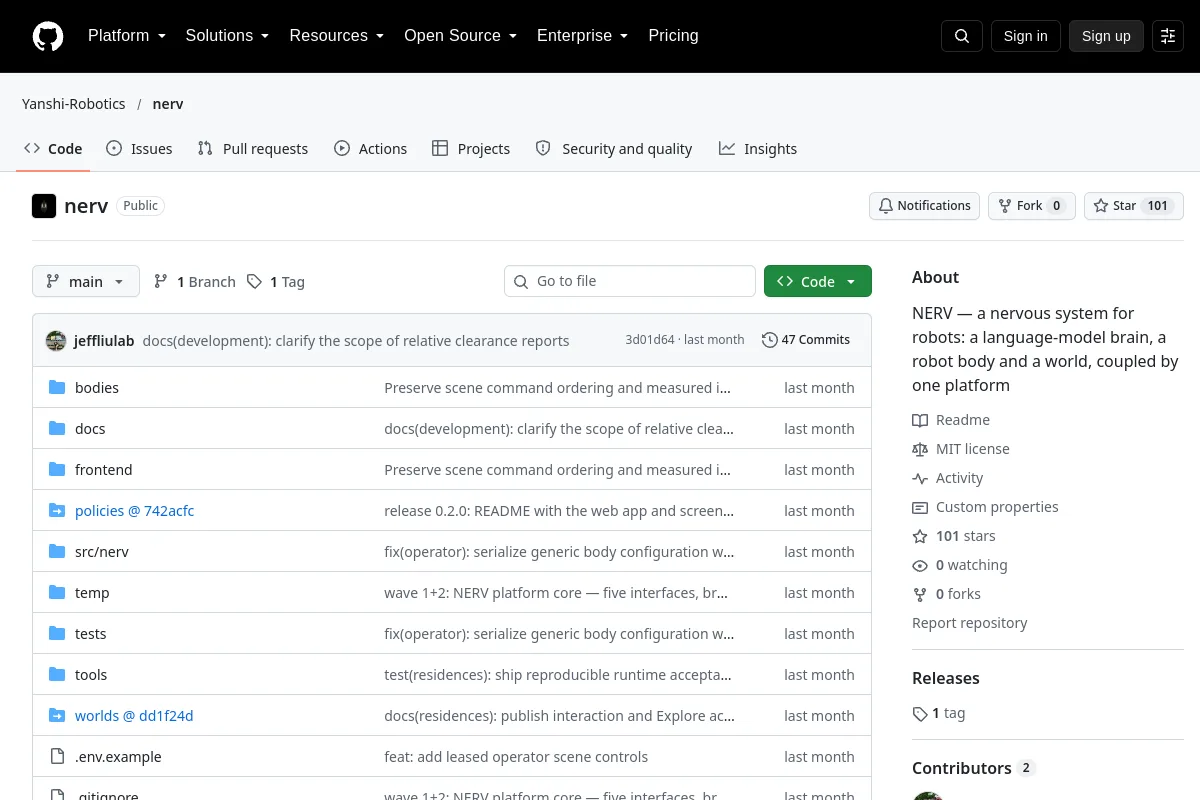 Förvar
 Öppen källkod
NERV — ett nervsystem för robotar: en språkmodellhjärna, en robotkropp och en värld, kopplade till en plattform
Mellanvara och kommunikationVet du en resurs som hör hemma här?