Förvar
 Öppen källkod
semantic_slam · floatlazer
Semantisk slam i realtid i ROS med en handhållen RGB-D-kamera
Navigation & SLAMTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
Semantisk slam i realtid i ROS med en handhållen RGB-D-kamera
Navigation & SLAM Förvar
 Öppen källkod
Kod och dokumentation för Spryped tvåbenta robot.
Rörelseplanering och kontroll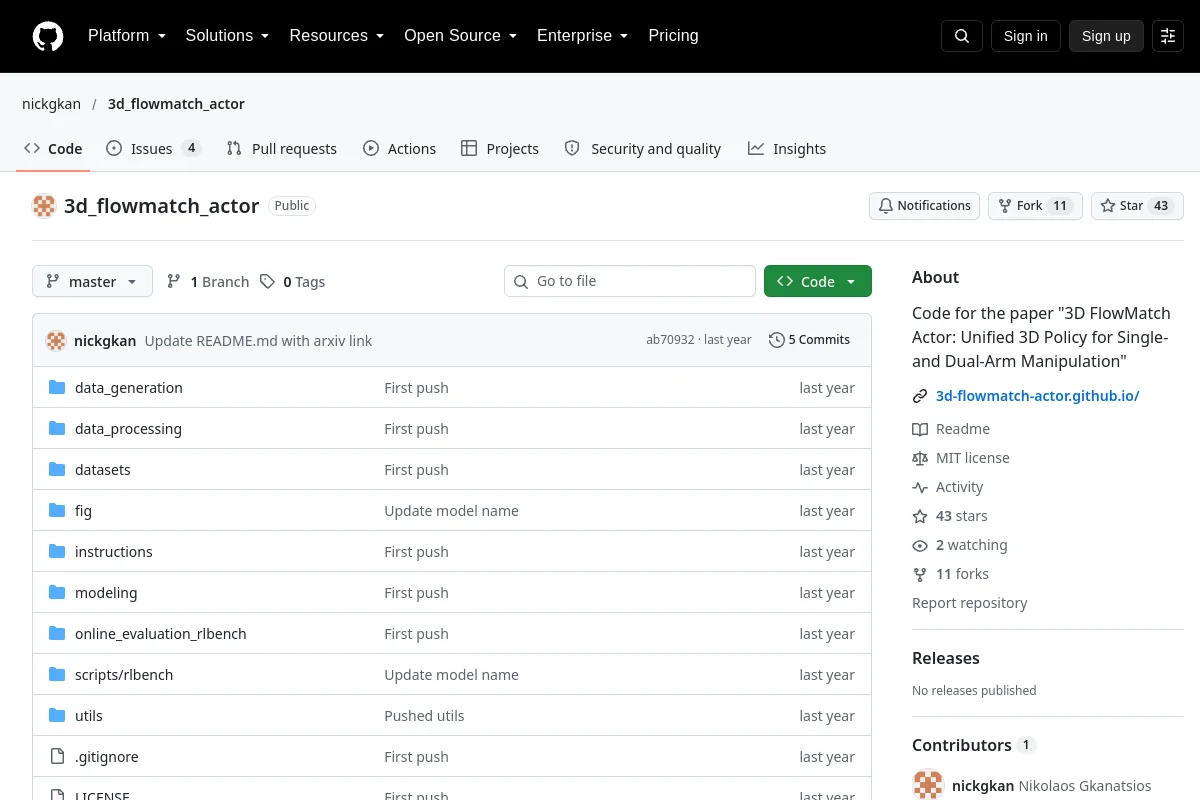 Förvar
 Öppen källkod
Implementering av policy för 3D-flödesmatchning för enarms- och tvåarmsmanipulation.
Robotinlärningsramar Förvar
 Öppen källkod
Experimentella paket för ABB-manipulatorer inom ROS-Industrial (http://wiki.ros.org/abb_experimental)
Robot SDK:er Förvar
 Öppen källkod
Den nya ROS-drivrutinen för ABB-robotar
Robot SDK:er Förvar
 Öppen källkod
AdaptiGraph forskningskod för materialanpassad robotmanipulationsdynamik.
Perception & geometri Förvar
 Öppen källkod
Den officiella implementeringen av "AdaPT: Towards Professional Tennis Styles for Humanoid Robots with Adaptive Motion Planning and Tracking."
Rörelseplanering och kontroll Förvar
 Öppen källkod
Ett ROS 2-ramverk för autonoma multi-aerial-robotsystem.
Flotta och autonomisystem Förvar
 Öppen källkod
Konstruerar uppgiftsklara simuleringstillgångar från enstaka bilder.
Simulering & fysik Förvar
 Öppen källkod
En rclcpp-kompatibel IPC-mellanvara med äkta nollkopia som stöder alla ROS-meddelandetyper, inklusive meddelandestrukturer som redan genererats av rosidl.
Mellanvara och kommunikation Förvar
 Öppen källkod
AI-assisterade arbetsflöden, uppmaningar och mallar för robotforskning.
Robotinlärningsramar Förvar
 Öppen källkod
Verktyg för robotkinematik, dynamik och optimering.
Perception & geometri Förvar
 Öppen källkod
Isaac Gym-plattform för inlärning av drönareförstärkning.
Simulering & fysik Förvar
 Öppen källkod
Ett pythonbibliotek för robotinlärning - En tillägg till PyRobot
Robotinlärningsramar Förvar
 Förvar
 Förvar
 Öppen källkod
Argus är en öppen källkod för dataset- och formatagnostisk sele för den tätaste annoteringen av robotinlärningsdata.
Visualisering & dataverktyg Förvar
 Öppen källkod
En webbläsarbaserad robotstudio för scener, demonstrationer och experiment.
Teleoperationsprogramvara Förvar
 Öppen källkod
Unity Robotics Demos
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
Stairway to Success: An Online Floor-Aware Zero-Shot Object-Goal Navigation Framework via LLM-driven grov-till-fin-utforskning
Navigation & SLAM Förvar
 Öppen källkod
Planering för robotutforskning baserad på framåtsimulering
Simulering & fysik Förvar
 Öppen källkod
ROS2-paket som implementerar ett teleoperationsgränssnitt med QT
Teleoperationsprogramvara Förvar
 Öppen källkod
Implementering av en autonom mobil robot med semantisk segmentering, objektdetektering, rörelseplanering och styrsystem
Rörelseplanering och kontrollVet du en resurs som hör hemma här?