 Förvar
 Öppen källkod
catalyst-rl-tutorial · arrival-ltd
Använder Catalyst.RL för att träna en robot att utföra peg-in-hole insättning i simulering.
Kurser & dokumentationTHE EMBODIED AI DIRECTORY
Utforska robotlabb, läromedel, officiell dokumentation och referenser.
Förvar
Öppen källkod
Använder Catalyst.RL för att träna en robot att utföra peg-in-hole insättning i simulering.
Kurser & dokumentation Förvar
 Öppen källkod
Det här förrådet tillhandahåller handledningar för förstärkningsinlärning och imitationsinlärning med hjälp av ROBOTIS-robotar, och stöder Sim2Real-funktionalitet för att distribuera inlärda policyer på riktiga robotar.
Kurser & dokumentation Förvar
 Öppen källkod
Inlärningslabb som täcker kontroll, 3D-perception, navigering och simulerat grepp.
Kurser & dokumentation Förvar
 Öppen källkod
Papperssamling om humanoid robotintelligens och färdigheter.
Standarder & referenssamlingar Förvar
 Öppen källkod
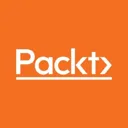
Källkod för boken Mastering ROS 2 for Robotics Programming
Kurser & dokumentation Förvar
 Öppen källkod
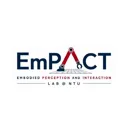
Projektsida för ett neurovetenskapsinspirerat ramverk för förkroppsligade agenter.
Standarder & referenssamlingar Förvar
 Öppen källkod
lösning av övningar i boken "probabilistic robotics"
Kurser & dokumentation Förvar
 Öppen källkod
Fysiska AI-färdigheter för kodningsagenter, med fälttestad robotstyrning, robium-ai CLI och en inlärningsmotor.
Standarder & referenssamlingar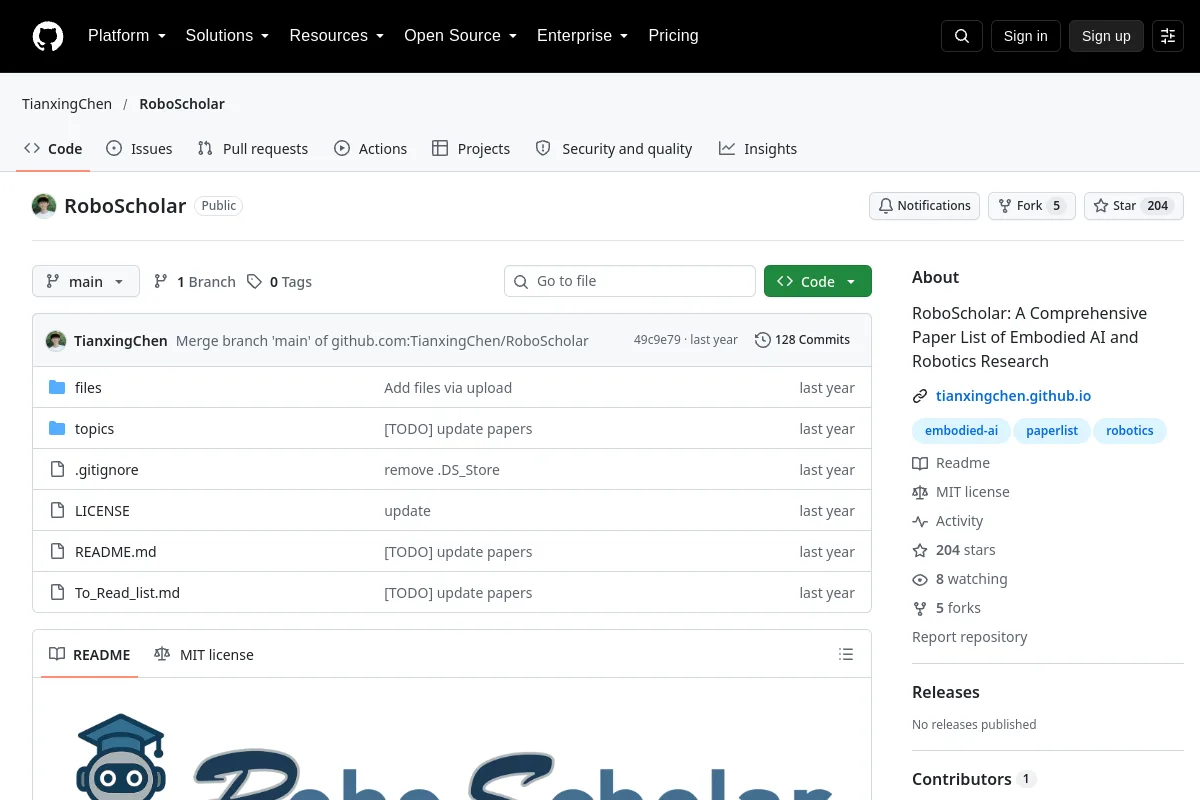 Förvar
 Öppen källkod
RoboScholar: A Comprehensive Paper List of Embodied AI and Robotics Research
Standarder & referenssamlingar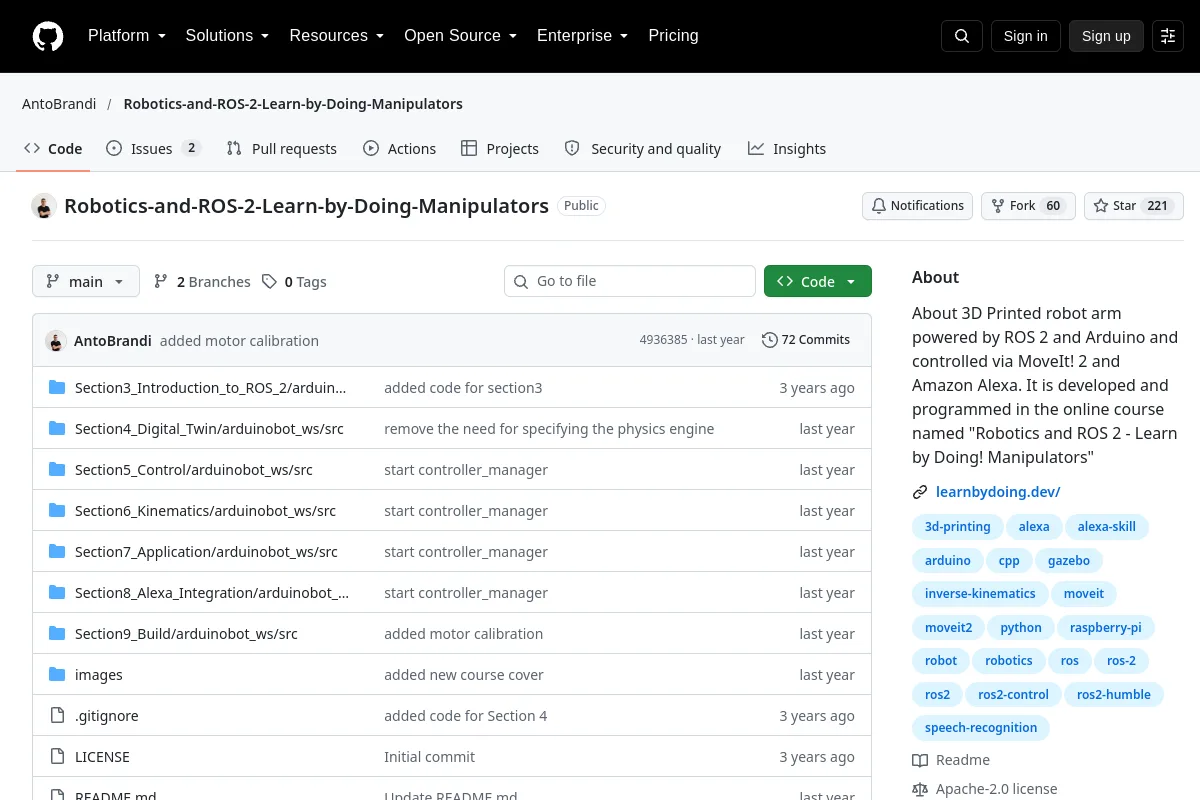 Förvar
 Öppen källkod
Om 3D-printad robotarm som drivs av ROS 2 och Arduino och styrs via MoveIt! 2 och Amazon Alexa. Den är utvecklad och programmerad i onlinekursen med namnet "Robotics and ROS 2 - Learn by...
Kurser & dokumentation Förvar
 Öppen källkod
Uppsättning handledningar för att öva robotkoncept med Webbots och Python
Kurser & dokumentation Förvar
 Öppen källkod
76 revisionsfärdiga Claude-färdigheter som automatiserar livscykeln för industrirobot, cobot, AMR, ROS2, V&V, AI/ML och IEC 62443. 38 byggare + granskare par förankrade till ISO 10218, 13849, 62061, 12100, 9283...
Standarder & referenssamlingar Förvar
 Öppen källkod
Python- och C++-exempel för ROS-robotarmsutveckling, MoveIt och visuellt grepp.
Kurser & dokumentation Förvar
 Öppen källkod
Bästa metoder, konventioner och tricks för ROS
Kurser & dokumentation Förvar
 Öppen källkod
Inlärningsanteckningar och C++-exempel för robotoperativsystemet.
Kurser & dokumentation Förvar
 Öppen källkod
Robotsårbarhetsdatabas. Ett arkiv med robotsårbarheter och buggar.
Standarder & referenssamlingar Förvar
 Öppen källkod
Autonomous Mobile Robot utvecklad och programmerad i onlinekursen som heter "Självkörning och ROS 2 - Lär dig genom att göra! Karta och lokalisering"
Kurser & dokumentation Förvar
 Öppen källkod
Autonomous Mobile Robot utvecklad och programmerad i onlinekursen som heter "Självkörning och ROS 2 - Lär dig genom att göra! Odometry & Control"
Kurser & dokumentation Förvar
 Öppen källkod
Autonomous Mobile Robot utvecklad och programmerad i onlinekursen som heter "Självkörning och ROS 2 - Lär dig genom att göra! Planera och navigera"
Kurser & dokumentation Förvar
 Öppen källkod
En kinesiskspråkig praktisk handbok fokuserad på vision-språk-action-modeller och robotteknik.
Kurser & dokumentation Förvar
 Öppen källkod
En simuleringsverktygssats för markrobot AGV i lagermiljö, inklusive tutorials för robotnavigering och lokalisering
Kurser & dokumentationVet du en resurs som hör hemma här?