 Förvar
 Forskning
Robotics Toolbox for Python
Python-verktyg och exempel för robotikutbildning och algoritmutforskning.
Kurser & dokumentation
Forskning & lärande / Öppen källkod
76 revisionsfärdiga Claude-färdigheter som automatiserar livscykeln för industrirobot, cobot, AMR, ROS2, V&V, AI/ML och IEC 62443. 38 byggare + granskare par förankrade till ISO 10218, 13849, 62061, 12100, 9283...
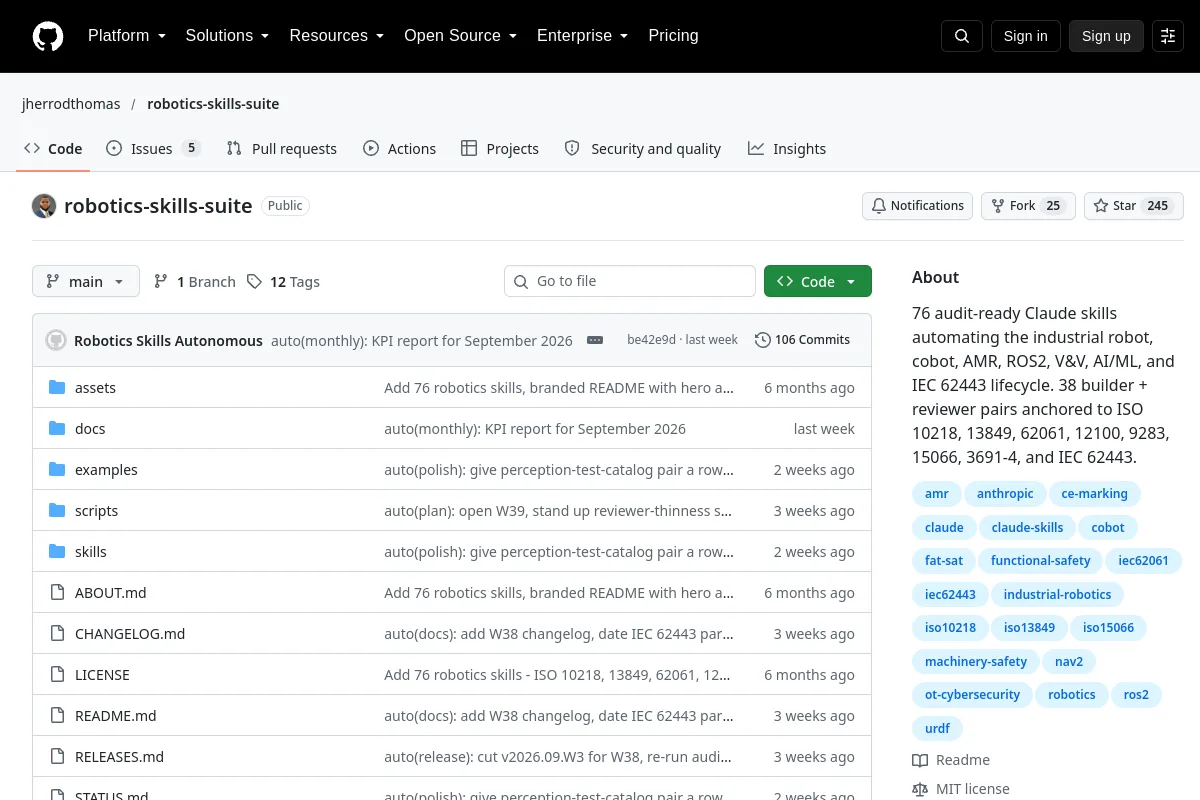
76 revisionsfärdiga Claude-färdigheter som automatiserar livscykeln för industrirobot, cobot, AMR, ROS2, V&V, AI/ML och IEC 62443. 38 byggare + granskare par förankrade till ISO 10218, 13849, 62061, 12100, 9283...
Utgivarens syfte: 76 revisionsklara Claude-färdigheter som automatiserar livscykeln för industrirobot, cobot, AMR, ROS2, V&V, AI/ML och IEC 62443. 38 byggare + granskare par förankrade till ISO 10218, 13849, 62061, 12100, 9283, 15066, 3691-4 och IEC 62443.
Inspektera installationsinstruktioner, versioner som stöds, exempel och gränssnitt i källan. Denna katalog hävdar inte att programvaran har installerats eller testats på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Forskning
Python-verktyg och exempel för robotikutbildning och algoritmutforskning.
Kurser & dokumentation Förvar
 Öppen källkod
En handledning om manipulatorns differentiell kinematik
Kurser & dokumentation Förvar
 Förvar
 Öppen källkod
Den engelska versionen av 14 föreläsningar om visuell SLAM.
Kurser & dokumentation Förvar
 Forskning
zenoh-plugin-ros2dds tillhandahåller en Zenoh-plugin och brygga för ROS 2-kommunikation över DDS.
Standarder & referenssamlingar Förvar
 Forskning
Embodied AI Lab är ett forskningsnav som täcker VLA, datainfrastruktur och robotikutvärdering.
Standarder & referenssamlingar