 Förvar
 Forskning
UHC · ZhengyiLuo
Officiell implementering av Universal Humanoid Controller i Mujoco. Stöder Kinpoly (NeurIPS 2021) och EmbodiedPose (NeurIPS 2022).
RobotpolitikTHE EMBODIED AI DIRECTORY
Utforska vision-språk-action-modeller och robotmodeller för perception, manipulation och kontroll.
Förvar
Forskning
Officiell implementering av Universal Humanoid Controller i Mujoco. Stöder Kinpoly (NeurIPS 2021) och EmbodiedPose (NeurIPS 2022).
Robotpolitik Förvar
 Forskning
UnifoLM-WMA-0: A World-Model-Action (WMA) Framework under UnifoLM Family
Världens modeller Förvar
 Forskning
VIRENA demonstrerar en liten VLA-policy på ManiSkill PickCube med LeRobot integrationsresurser.
Vision-språk-handling Förvar
 Forskning
VITRA: Skalbar Vision-Language-Action Model Pretraining för robotmanipulation med verkliga mänskliga aktivitetsvideor
Vision-språk-handling Förvar
 Forskning
VLA From Scratch jämför aktionsrepresentationer på multimodala demonstrationer och hindersruttningsuppgifter.
Vision-språk-handling Förvar
 Forskning
Repository för vårt papper: Lära sig agila färdigheter via kontradiktorisk imitation av grova partiella demonstrationer Proceedings of the 6th Conference on Robot Learning (CoRL),
Robotpolitik Förvar
 Forskning
WAVE-Go: Go2-W actionanpassning i världsmodell, verifierad kartlös laddning och Cosmos3-Edge hybrid-navigeringsdemonstrationer med lång räckvidd
Världens modeller Förvar
 Forskning
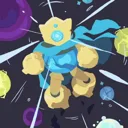
Lärande av fingerfärdig loko-manipulation från hela kroppen från människa-objekt interaktioner
Robotpolitik Förvar
 Forskning
WMNav: Integrering av Vision-Language Models in World Models for Object Goal Navigation
Världens modeller Förvar
 Forskning
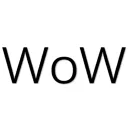
WoW (World-Allcient World Model) är en generativ världsmodell tränad på 2 miljoner robotinteraktionsbanor, designad för att föreställa sig, resonera och agera i den fysiska världen. Till skillnad från passiv...
Världens modeller Förvar
 Forskning
Mot mångsidiga vision-språk-handlingsmodeller genom att lära sig enhetliga vision-rörelserepresentationer
Vision-språk-handling Förvar
 Forskning
XRZero-G0: Pushing the Frontier of Dexterous Robotic Manipulation med gränssnitt, kvalitet och förhållanden
Robotpolitik Förvar
 Forskning
Kod för min uppsats "Du lär bara en gång: Lär dig bimanuell robotmanipulation i ett skott från videodemonstrationer"
Robotpolitik Webbplats
 Forskning
En vision-språk-action-forskningsmodell för robotmanipulation.
Vision-språk-handling Webbplats
Vet du en resurs som hör hemma här?
