 Förvar
 Forskning
opendw · dexmal
OpenDW tillhandahåller ett handlingsbetingat världsmodellprojekt för förkroppsligad intelligens.
Världens modellerTHE EMBODIED AI DIRECTORY
Utforska vision-språk-action-modeller och robotmodeller för perception, manipulation och kontroll.
Förvar
Forskning
OpenDW tillhandahåller ett handlingsbetingat världsmodellprojekt för förkroppsligad intelligens.
Världens modeller Förvar
 Forskning
Openpi Dexterous studerar pi0 LoRA-anpassning för Shadow Hand-manipulation och rapporterar experimentella begränsningar.
Vision-språk-handling Förvar
 Forskning
Open Pi Zero är en omimplementering av Physical Intelligences pi0 VLA-modell.
Vision-språk-handling Förvar
 Forskning
OpenVLA Reproduktion av dokumentinställningar och utvärdering av OpenVLA på LIBERO-uppgifter.
Vision-språk-handling Förvar
 Forskning
Officiell kod för "OpenWAM: An Open Framework for Composable World-Action Models" (Stanford University)
Världens modeller Förvar
 Forskning
O-VLA studerar VLA-överföring genom semantiskt primitivt lärande.
Vision-språk-handling Förvar
 Forskning
PointWorld studerar 3D-världsmodeller för robotmanipulation.
Världens modeller Förvar
 Forskning
Officiell implementering av ICLR 2024 spotlight paper: Universal Humanoid Motion Representations for Physics-Based Control
Robotpolitik Förvar
 Forskning
Officiell implementering av ReconVLA: Reconstructive Vision-Language-Action Model as Effective Robot Perceiver.
Vision-språk-handling Förvar
 Forskning
Papperskoden "From Language to Locomotion: Retargeting-free Humanoid Control via Motion Latent Guidance" accepteras av ICLR'26
Robotpolitik Förvar
 Forskning
En proaktiv robotmanipulationsmodell för multimodala fysiska miljöer
Robotpolitik Förvar
 Forskning
Officiell repo av Utforska de kontradiktoriska sårbarheterna hos Vision-Language-Action Models in Robotics
Vision-språk-handling Förvar
 Forskning
Vi presenterar den första framgångsrika implementeringen av ett helkroppsprovtagningsbaserat MPC-system på en verklig fyrbäddsrobot. Vårt tillvägagångssätt möjliggör kontaktrik rörelse och manipulation i realtid med hjälp av...
Robotpolitik Förvar
 Forskning
RynnValue: Skala Robotic Value Foundation-modeller med temporärt avstånd
Robotpolitik Förvar
 Forskning
RynnWorld-4D: 4D Embodied World Models for Robotic Manipulation
Världens modeller Webbplats
 Forskning
 som kopplar samman språkinstruktioner med körbara robotfärdigheter.
Språkstyrd planering Förvar
 Forskning
Det här är kodrepo för tidningen, Depolying Ten Thousand Robots: Scalable Imitation Learninig for Lifelong Mulit-Agent Path Finding, som vann ICRA 2025:s bästa papper om multirobotsystem och...
Robotpolitik Förvar
 Forskning
Den officiella implementeringen av uppsatsen "Scaling Behavior Foundation Model for Humanoid Robots"
Robotpolitik Förvar
 Forskning
arkiv för träning av actionkonditionerade latent diffusionsvärldsmodeller för generering av robotvideo
Världens modeller Förvar
 Forskning
Officiell implementering av ICLR'26-dokumentet "Empowering Multi-Robot Cooperation via Sequential World Models"
Världens modeller Förvar
 Forskning
Native-videominne för vision-språk-action-modeller, med tidsstämplad visuell historia och exakt streaming-inferens för robotmanipulation med lång horisont.
Vision-språk-handling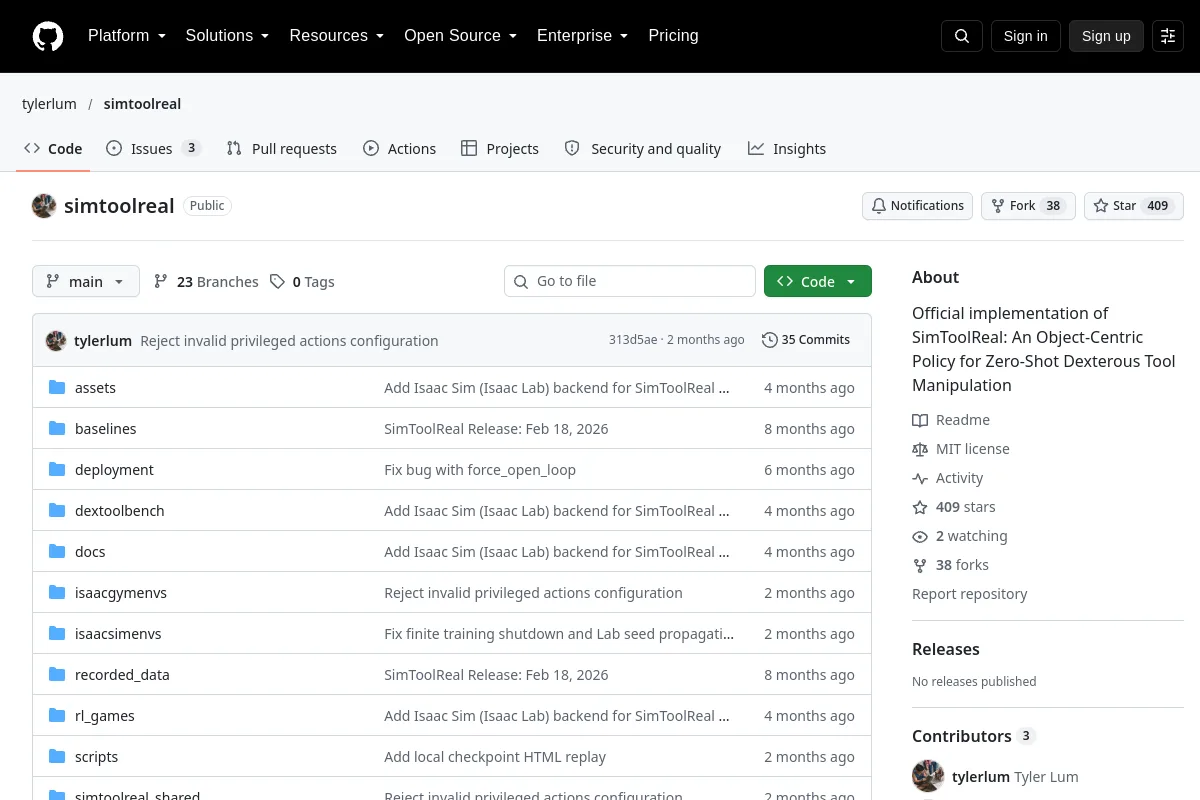 Förvar
 Forskning
Officiell implementering av SimToolReal: An Object-Centric Policy for Zero-Shot Dexterous Tool Manipulation
Robotpolitik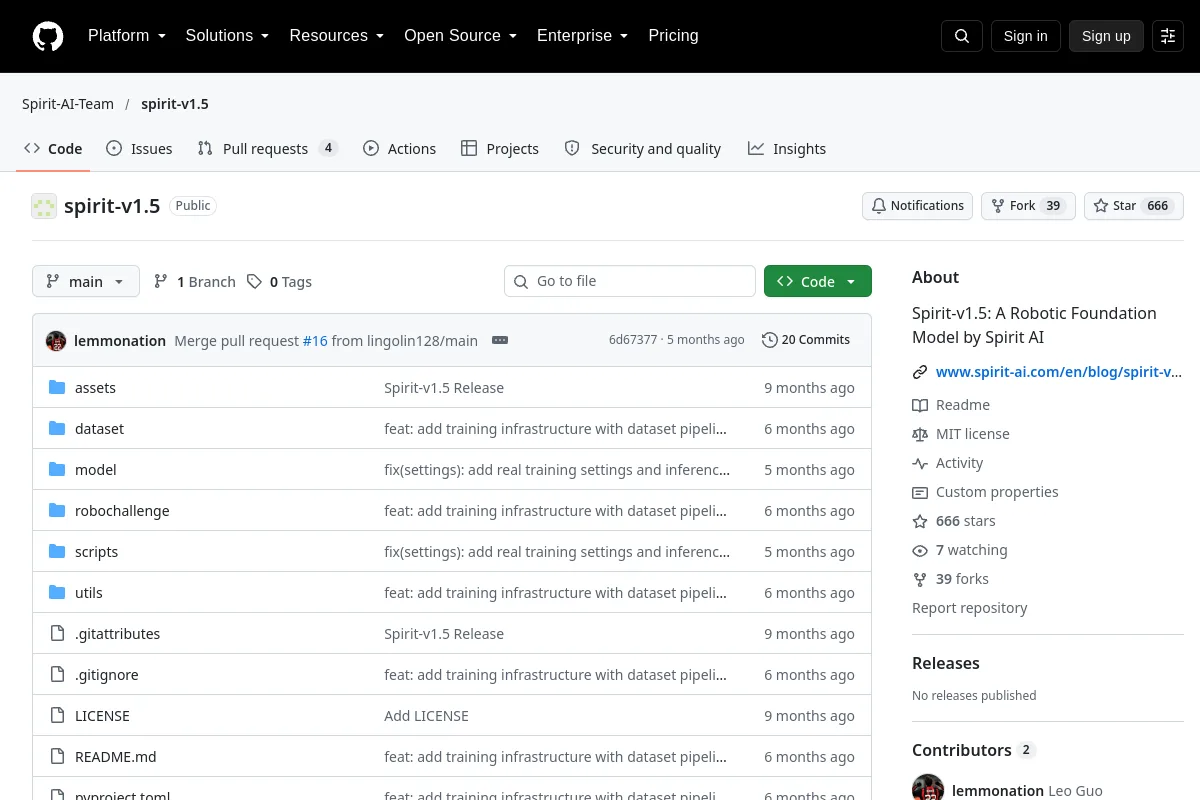 Förvar
 Forskning
Spirit-v1.5: A Robotic Foundation Model av Spirit AI
Vision-språk-handling Förvar
 Forskning
Theia: Distillering Diverse Vision Foundation Models for Robot Learning
PerceptionsmodellerVet du en resurs som hör hemma här?