Repozytorium
dex-hand-teleop · yzqin
Z jednej ręki do wielu rąk: nauka naśladowania w celu zręcznej manipulacji za pomocą teleoperacji za pomocą jednej kamery, RA-L IROS 2022
Oprogramowanie do teleoperacjiKATALOG WCIELONEJ AI

Poznaj interfejsy oprogramowania i narzędzia do retargetingu do zdalnego sterowania robotami i gromadzenia demonstracji.
Repozytorium
Z jednej ręki do wielu rąk: nauka naśladowania w celu zręcznej manipulacji za pomocą teleoperacji za pomocą jednej kamery, RA-L IROS 2022
Oprogramowanie do teleoperacji

Repozytorium
Oprogramowanie HandUMI o otwartym kodzie źródłowym do zsynchronizowanego gromadzenia danych dwuręcznych i ponownego kierowania do dowolnego robota dwuręcznego. Obejmuje kalibrację, kontrolę jakości, powtórkę i teleoperację.
Oprogramowanie do teleoperacji

Repozytorium
Narzędzia do retargetingu obsługiwane ruchem ręki, umożliwiające zręczną teleoperację robotem.
Oprogramowanie do teleoperacji
Repozytorium
Mobilne zasoby do nauki i teleoperacji ALOHA do dwuręcznej manipulacji mobilnej.
Oprogramowanie do teleoperacji
Repozytorium
Wyodrębnia i ponownie kieruje animacje FBX do odniesień do ruchu robota.
Oprogramowanie do teleoperacji
Repozytorium
Stos uczący robota SO-101 z możliwością zdalnej obsługi i procesami uczenia się MuJoCo.
Oprogramowanie do teleoperacji
Repozytorium
Dwuręczny, wieloelementowy, dostępny system teleoperacji w wirtualnej rzeczywistości dla robotów
Oprogramowanie do teleoperacji

Repozytorium
YUBI – Yielding Universal Bidigital Interface – projekt sprzętu typu open source dla rękawicy teleoperacyjnej sterowanej palcami i chwytaka robota, w tym CAD, BOM i instrukcje montażu.
Oprogramowanie do teleoperacji

Repozytorium
Ramię U: Lerobot-wszystko-wcielenie krzyżowe-teleoperacja
Oprogramowanie do teleoperacji

Repozytorium
Wszechstronna struktura teleoperacji do manipulacji robotami z wykorzystaniem Meta Quest3
Oprogramowanie do teleoperacji

Repozytorium
DexUMI: Używanie ludzkiej ręki jako uniwersalnego interfejsu manipulacji do zręcznej manipulacji
Oprogramowanie do teleoperacji

Repozytorium
Oparte na przeglądarce studio robotyki do scen, demonstracji i eksperymentów.
Oprogramowanie do teleoperacji

Repozytorium
Pakiet ROS2 implementujący interfejs teleoperacyjny wykorzystujący QT
Oprogramowanie do teleoperacji
Repozytorium
HEI ReBot Lift to dwuramienny robot mobilny oparty na LeRobot/ReBot, z platformą podnoszącą, podwoziem dookólnym, wizją z trzema widokami i rurociągiem teleoperacyjnym VR + MuJoCo + Pinocchio IK. To…
Oprogramowanie do teleoperacji
Repozytorium
Ujednolicone ramy dla teleoperacji symulacyjnej i rzeczywistej robotów
Oprogramowanie do teleoperacji

Repozytorium
Joycon-Robotics: niedroga, wygodna teleoperacja dla robotów jedno- i dwuramiennych
Oprogramowanie do teleoperacji

Repozytorium
Repozytorium to implementuje teleoperację humanoidalnego robota Unitree H1/G1 z wykorzystaniem kamery Azure Kinect DK.
Oprogramowanie do teleoperacji
Repozytorium
Repozytorium niedrogich, łatwych w montażu ramion robotycznych przeznaczonych do zastosowań teleoperacyjnych.
Oprogramowanie do teleoperacji
Repozytorium
Python SDK dla rękawicy danych OpenCyberGlove.
Oprogramowanie do teleoperacji
Repozytorium
Most ROS 2 do transmisji danych na żywo, strumieniowego przesyłania wideo, teleoperacji i zdalnego monitorowania.
Oprogramowanie do teleoperacji

Repozytorium
SuperDex łączy specjalnie zaprojektowany silnik fizyczny, narzędzia do tworzenia robotyki i skalowalny interfejs uczenia się przez wzmacnianie w zunifikowanej platformie symulacyjnej, z teleoperacją opartą na VR i…
Oprogramowanie do teleoperacji

Repozytorium
Implementacja pól promieniowania do teleoperacji robotycznej
Oprogramowanie do teleoperacji
Repozytorium
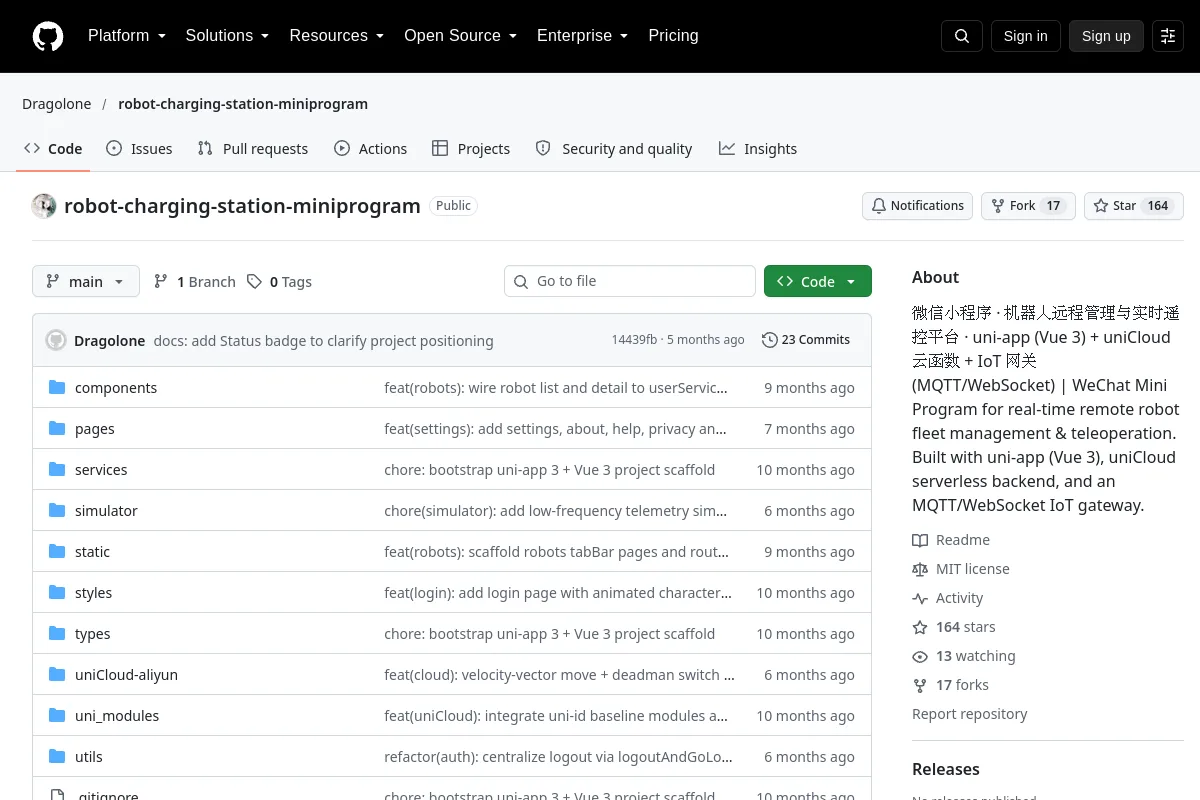
Miniprogram WeChat do zdalnego zarządzania flotą robotów i teleoperacji.
Oprogramowanie do teleoperacji
Repozytorium
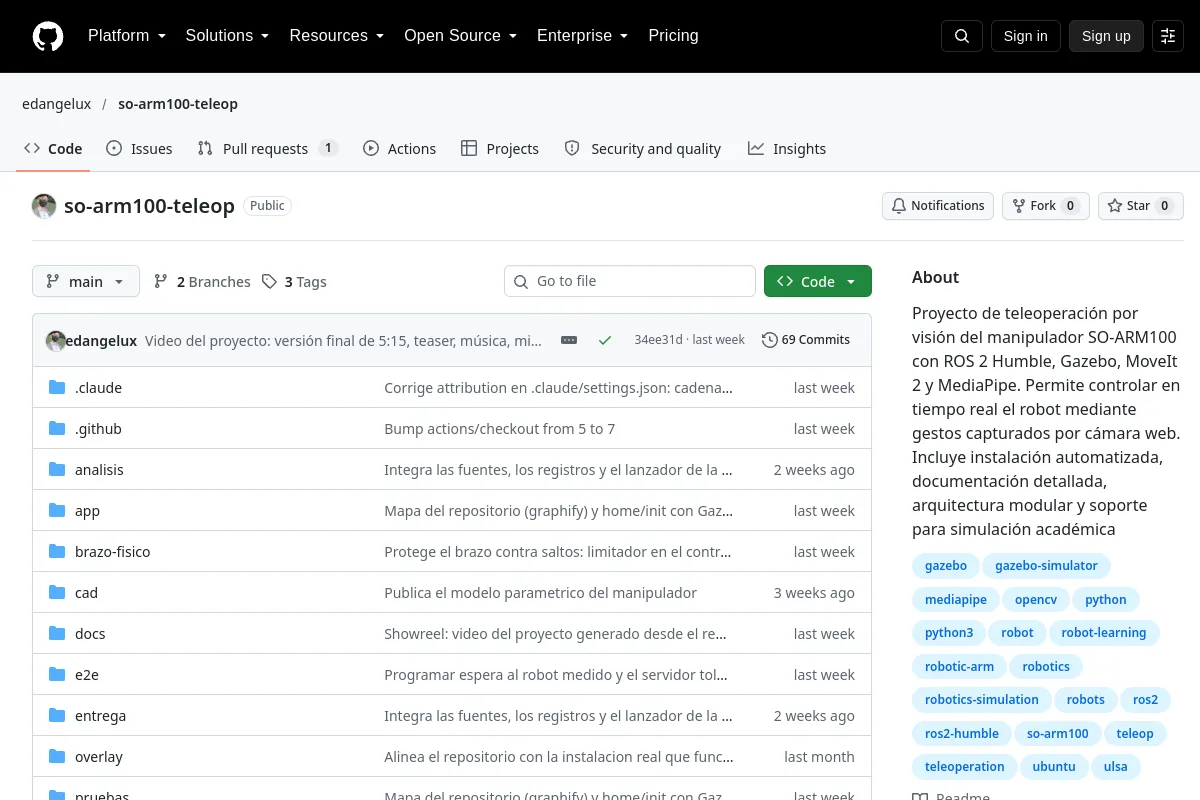
Projekt teleoperacji wizyjnej dla manipulatora SO-ARM100.
Oprogramowanie do teleoperacjiUWAGI DO WYBORU
Sprawdź opóźnienia, synchronizację obserwacji i obsługiwane urządzenia sterujące. Przed podłączeniem rurociągu teleoperacyjnego sprawdź ograniczenia po stronie robota i obsługę awaryjną.
Znasz zasób, który tu pasuje?